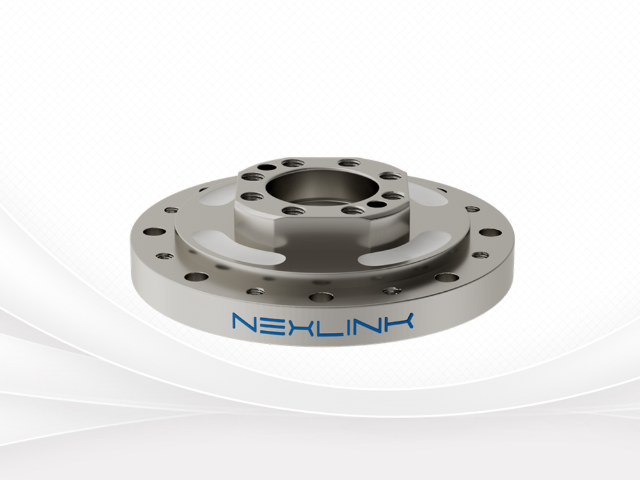
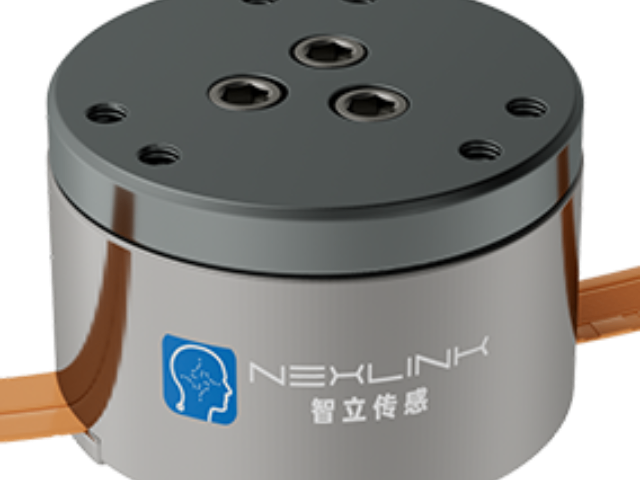
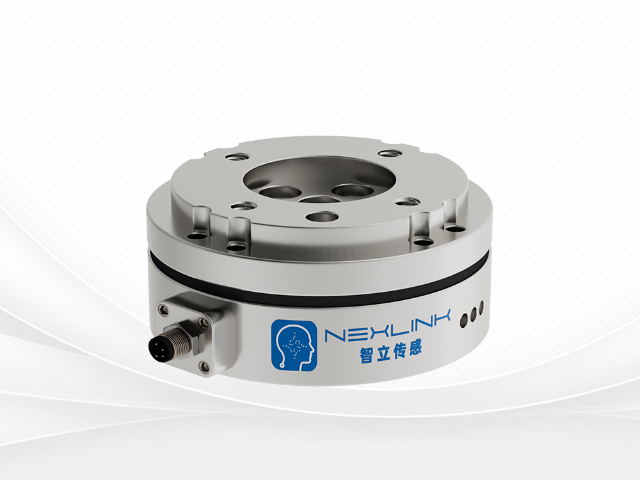
力传感器采集的多维力信号,结合视觉信息,帮助具身智能判断物体物理属性。视觉可以识别物体外形轮廓,但是无法直接获取硬度、重量、摩擦系数这类物理属性。六维力传感器在机器人轻触、按压物体时,采集接触力学响应数据。AI 模型综合视觉图像与力觉反馈,分析受力与形变的对应关系,推断物体软硬、重量等属性。获取物体物理属性之后,机器人自动调整后续操作策略,比如软质物体降低夹持力,重物调整运动加速度。多感知融合实现物体属性识别,增强具身智能对环境物体的理解能力。解耦芯片承载整套解耦链路,为力传感器打造端侧智能感知单元。工业传感器供应商
智立传感在出厂阶段完成 AI 模型与解耦算法标定固化,用户开箱即可获取六维力学数据。传统传感组件交付后,需要用户自行采集标定样本、调试校正参数,技术门槛高,调试周期长。智立传感在生产测试环节,对每一只传感器完成多方向载荷标定,采集样本训练适配的 AI 模型,调试解耦算法参数。完成优化后将模型、参数固化在解耦芯片内部。用户拿到传感组件,接好供电与通信线路,直接读取解算完成的六轴力与力矩数据,不需要自行标定与算法开发,大幅简化具身智能项目的集成与调试工作。工业传感器供应商AI 模型学习噪声分布特征,对六维力传感器原始信号做平滑处理。
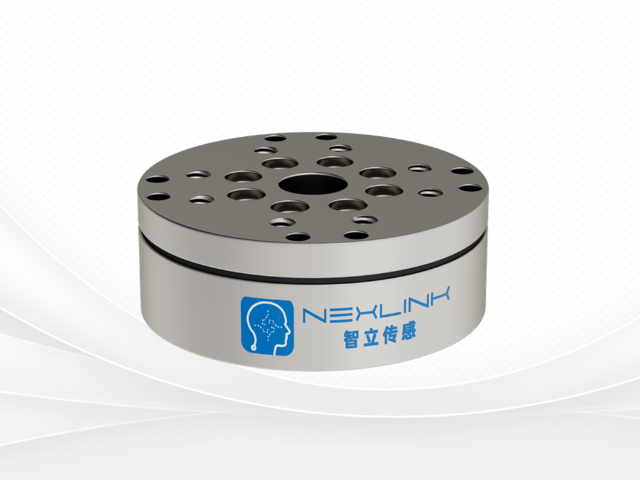
力传感器是机器人力觉感知的基础元件,六维力传感器拓展感知维度,支撑具身智能交互。普通力传感器只能感知单一维度载荷,难以描述空间内复杂力学交互。力传感器作为基础感知元件,将力学量转化为电信号,而六维力传感器进一步扩展感知维度,可以同时获取三个方向力和三个方向力矩。在具身智能体系中,视觉负责环境外观识别,力传感器负责接触力学感知,二者相互配合。六维力传感器补齐多维度力学感知能力,让机器人感知触碰、挤压、扭转等复杂交互行为,是实现具身智能物理交互的基础硬件之一。
解耦算法基于 AI 模型的拟合结果,生成校正矩阵,对六维力传感器原始通道信号修正。AI 模型通过标定样本学习多通道原始信号与真实六维载荷之间的非线性映射关系,输出拟合结果。解耦算法依托拟合结果生成动态校正矩阵,用于对传感器多路原始信号进行换算与修正。校正矩阵会根据工况发生调整,区别于固定不变的传统校正矩阵,适配非线性、多扰动的场景。原始传感信号输入之后,通过矩阵运算剥离维间耦合分量,输出各维度对应的力学数值。这套协同运算方式改善信号质量,为具身智能控制回路提供经过校正的多维力数据。具身智能系统融合力觉、视觉时序数据,构建环境物理模型。
力传感器信号受安装应力影响产生偏移,AI 模型学习该类特征,交由解耦算法做补偿。传感器安装锁紧过程会带来预紧应力,应力作用在弹性体上,造成传感器零点偏移,即使没有外部载荷,通道也会输出非零信号。标定环节模拟不同安装工况,采集各类安装应力对应的信号样本,交由 AI 模型学习这类偏移特征。传感器正式投入使用后,模型识别由安装应力带来的固定偏移分量,解耦算法扣除该部分信号。这套补偿机制降低安装工艺带来的测量偏差,减少安装调试的难度,让六维力传感器在装配完成后快速进入稳定工作状态,服务具身智能设备。AI 模型对温度、蠕变两类误差做联合建模,同步完成两类补偿。工业传感器供应商
解耦芯片可对六维力传感器输出信号做滤波,抑制高频环境噪声。工业传感器供应商
具身智能操作柔性物料时,六维力传感器感知物料形变带来的接触力,动态调整动作。柔性物料在外力作用下会发生持续形变,接触载荷会随着形变程度缓慢变化,难以依靠固定位置指令完成操作。机器人夹持柔性物料时,六维力传感器持续捕捉接触力变化,感知物料形变带来的载荷波动。控制器依据力反馈实时调整夹持力与移动速度,避免压力过大造成物料过度形变,或是夹持力不足导致滑脱。力觉感知适配柔性材料操作的特性,让具身智能设备处理织物、软胶等柔性物料,拓展机器人在柔性物料操作场景的应用。工业传感器供应商
无锡智立传感科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在江苏省等地区的电子元器件行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为*****,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将**无锡智立传感科技供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!