智立传感的 AI 模型采用轻量化网络结构,适配解耦芯片嵌入式环境,维持稳定推理。嵌入式解耦芯片的存储、算力资源有限,复杂网络模型运行时会占用较多资源,容易出现运行卡顿。轻量化网络结构对模型参数与计算量做精简,保留提取传感信号特征的能力,降低推理阶段资源消耗。模型烧录进解耦芯片后,能够稳定执行推理运算,和解耦算法配合完成六维力信号解析。轻量化设计兼顾运算需求与硬件约束,方便将 AI 推理部署在传感端,为具身智能小型机器人提供端侧力感知能力,适配嵌入式系统架构。解耦芯片实时输出六维力值,为工业机器人柔顺控制提供输入。打磨传感器定制单位
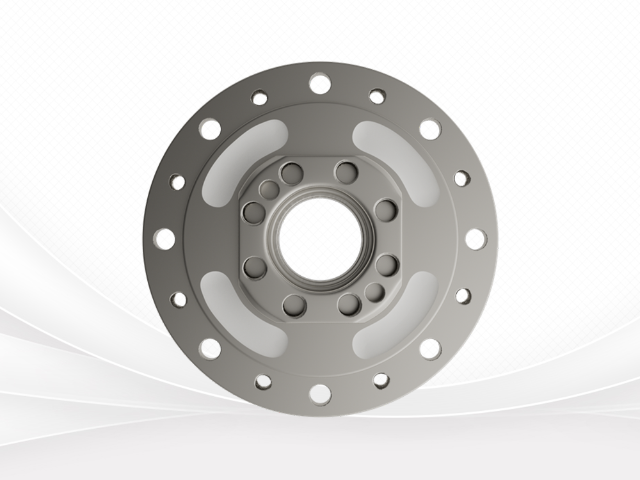
解耦算法与 AI 模型组合方案,相比纯线性矩阵解耦,提升复杂工况下的测量稳定性。传统线性解耦依靠固定矩阵,只适用于形变线性区间,当载荷较大、温度变化明显时误差会上升。AI 模型擅长拟合非线性、多因素耦合带来的复杂偏差,和解耦算法结合,兼顾基础耦合校正与非线性残余误差补偿。在温度波动、大载荷、复合受力等复杂工况下,依旧维持较好的数据输出质量。这套组合方案拓展传感器适用工况范围,适配具身智能机器人多变的物理交互场景。打磨传感器定制单位解耦算法与 AI 模型协同工作,处理六维力传感器复杂工况下信号。
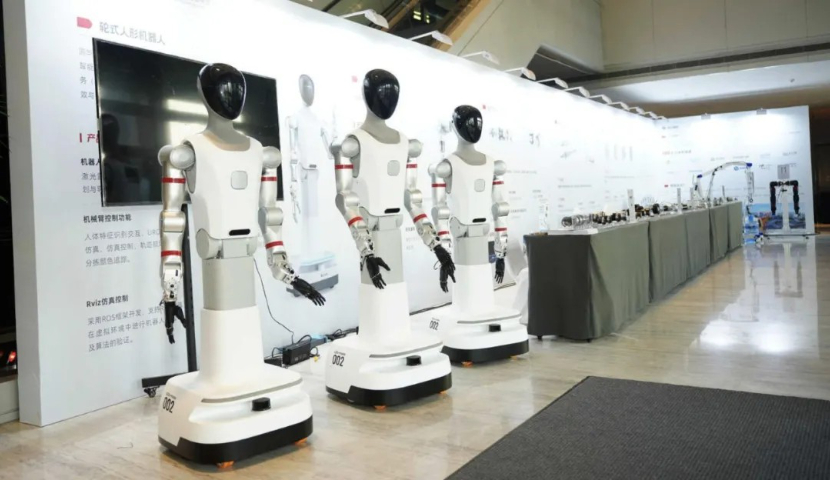
力传感器在动态冲击载荷下输出波动信号,AI 模型配合解耦算法,滤除瞬时干扰分量。机器人作业时,突发碰撞、工件撞击会带来瞬时冲击载荷,这类冲击会让传感信号出现剧烈波动,容易被控制系统误判为持续受力。AI 模型学习冲击信号与稳态受力信号的特征差异,识别瞬时冲击带来的波动分量。解耦算法依托模型识别结果,区分有效持续载荷和瞬时冲击干扰,过滤掉非稳态的瞬时噪声分量。经过滤除处理的信号,减少冲击波动对控制回路的干扰,降低具身智能机器人误触发保护逻辑的概率,让设备在带有冲击的作业环境稳定运行。
具身智能移动操作机器人,搭载六维力传感器完成移动与操作协同的力控作业。这类机器人同时具备底盘移动能力和机械臂操作能力,在移动过程中执行抓取、装配等操作,整机重心持续变化,外部接触力会同时影响底盘与机械臂。六维力传感器布置在机械臂末端,实时采集交互力,AI 模型和解耦算法输出稳定力学数据。控制器融合底盘姿态信息与末端力觉,协同规划底盘移动与机械臂运动,维持整机稳定。力感知打通移动与操作之间的协同控制,拓展具身智能机器人在移动操作场景的落地。普通力传感器能获取单轴受力信息,六维力传感器同步采集六个维度力学信号,适配具身智能作业场景。
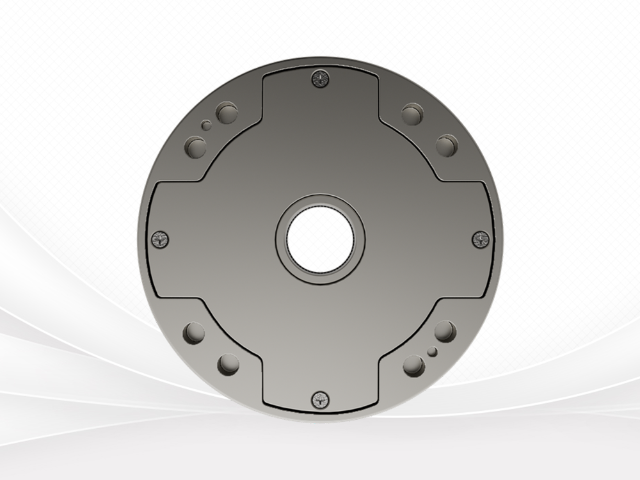
解耦芯片可存储作业过程的六维力数据,AI 模型离线分析交互特征,优化具身智能作业策略。芯片内置小型存储区域,可以记录作业期间的力与力矩时序数据。作业结束后,导出存储的力学数据,送入 AI 模型做离线分析,提取交互载荷特征,识别作业过程中出现的碰撞、卡滞、滑移等现象。研发人员基于分析结果,优化机器人运动轨迹、力控阈值等策略参数。通过复盘真实交互力学数据迭代控制逻辑,减少试错成本,持续优化具身智能机器人作业表现。六维力传感器获取的力学数据传入具身智能控制器,帮助机器人动态调整动作,适配接触式作业任务。江苏智能传感器标准
具身智能依托力觉感知,在不确定环境中完成非结构化任务。打磨传感器定制单位
智立传感支持多传感组网,多个解耦芯片同步输出六维力数据,满足多关节具身智能全身力感知需求。多关节人形、多足具身机器人需要在足部、手臂多处布置六维力传感器,实现全身力感知。多个传感组件可以组网工作,各个解耦芯片单独完成本地 AI 推理与解耦运算,同步向外发送各自的六轴力学数据包。上层控制器汇总全部点位力觉数据,获得整机全身载荷分布信息,用于全身姿态平衡、碰撞检测、人机交互控制。多传感组网方案便于搭建分布式全身力感知系统,支撑高复杂度具身智能机器人开发。打磨传感器定制单位
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!