解耦算法结合物理先验知识与 AI 模型,减少模型训练所需要的样本数量。纯数据驱动的 AI 模型,想要达到预期效果,需要采集海量标定样本,耗费大量标定时间。在构建算法体系时,融入弹性力学、应变传感相关物理先验知识,确定信号耦合的基础规律,再搭配 AI 模型拟合剩余非线性偏差。物理规律作为基础约束,AI 模型只需要学习残余的复杂非线性特征,训练所需样本数量随之减少。这种融合方案缩短标定与模型训练周期,降低数据采集成本,加快六维力传感组件的迭代,助力具身智能感知系统快速落地。解耦算法区分环境噪声与真实受力信号,降低误补偿的发生概率。无锡低漂移传感器基座
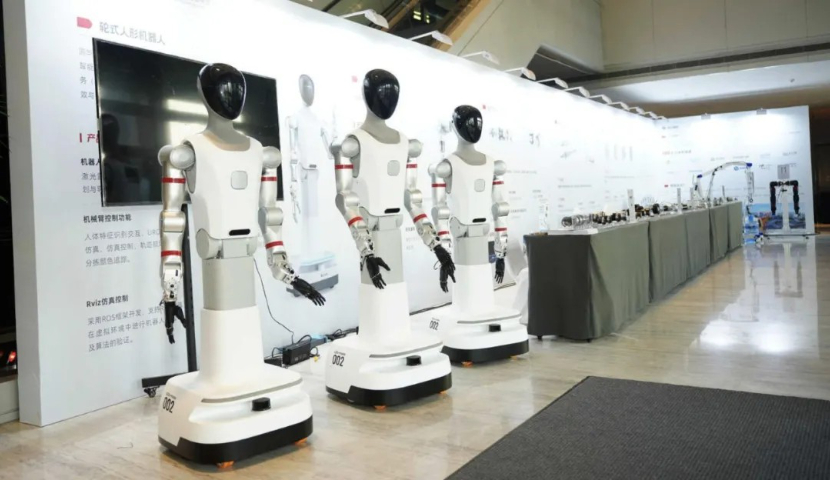
解耦芯片内部设置数据流缓冲,保障力传感器高速采样信号能够稳定送入 AI 模型。六维力传感器高速采样时,多路信号会以较高频率持续涌入芯片,若没有缓冲机制,容易出现数据丢失、时序错乱。解耦芯片内置数据流缓冲区,临时存放采样得到的数字化传感信号,按照固定顺序依次送入 AI 模型模块执行推理运算。缓冲区平衡高速采样和模型推理之间的速度差异,维持数据流时序完整有序。稳定的时序数据输出,保障具身智能控制回路时序同步,避免因数据丢包造成控制逻辑异常,支撑高动态交互场景的力反馈控制。无锡超薄传感器变送器智立传感适配多类型总线协议,让解耦芯片数据对接各类控制器。
具身智能组装微小零件时,六维力传感器感知微作用力,实现精密力控装配。微小零件装配过程允许的接触载荷很小,微小的作用力偏差就会造成零件损伤。六维力传感器具备微弱力信号采集能力,捕捉零件接触瞬间产生的微小力与力矩。信号送入解耦芯片,AI 模型和解耦算法完成信号解耦与噪声抑制,提取高精度力学数据。控制器基于微力反馈,以低速微调机械臂姿态,引导微小零件完成对位组装。微力感知能力支撑精密装配场景,让具身智能设备完成小尺寸精密构件对接,拓展精密制造领域应用。
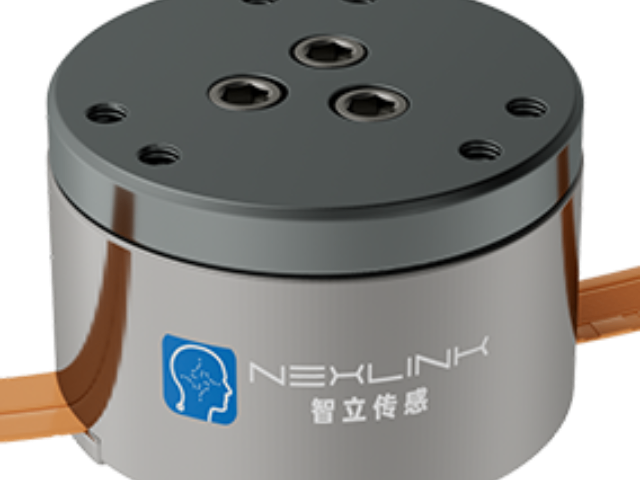
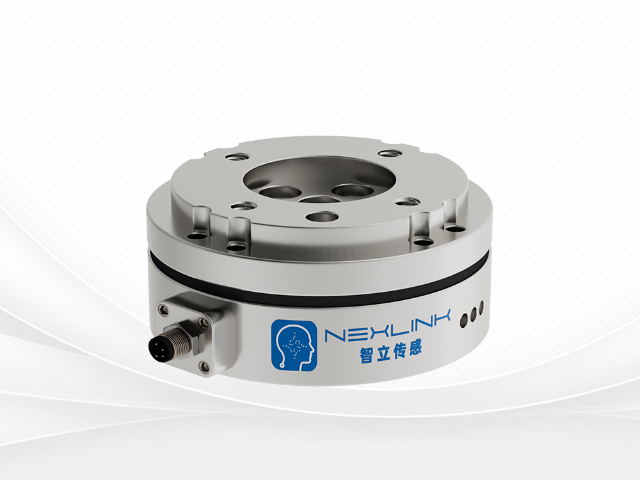
力传感器是机器人力觉感知的基础元件,六维力传感器拓展感知维度,支撑具身智能交互。普通力传感器只能感知单一维度载荷,难以描述空间内复杂力学交互。力传感器作为基础感知元件,将力学量转化为电信号,而六维力传感器进一步扩展感知维度,可以同时获取三个方向力和三个方向力矩。在具身智能体系中,视觉负责环境外观识别,力传感器负责接触力学感知,二者相互配合。六维力传感器补齐多维度力学感知能力,让机器人感知触碰、挤压、扭转等复杂交互行为,是实现具身智能物理交互的基础硬件之一。具身智能依托力觉感知,在不确定环境中完成非结构化任务。
解耦芯片支持时间戳同步,保证 AI 模型采集的力传感数据与机器人其他传感器时序对齐。具身智能设备会同时搭载相机、IMU、力传感器等多种感知器件,多源数据融合需要统一时间基准。解耦芯片在采集每一组传感数据、执行 AI 推理和解耦运算时,附加高精度时间戳。数据包连同时间戳一同发送至机器人控制器。上层系统依据时间戳,将力觉数据、图像、惯性信息做时间对齐,完成多感知融合。时序同步减少多传感器融合时的时间错位问题,提升环境状态判断准确度,支撑具身智能多模态感知系统搭建。智立传感将解耦芯片集成至传感单元内部,缩短信号传输链路,减少长距离数据传输引入的延迟。高质量传感器工业
开展机器人力控项目采购,可参考传感器厂家推荐,对比多维力传感器与六维力传感器的参数差异。无锡低漂移传感器基座
解耦算法基于 AI 模型的拟合结果,生成校正矩阵,对六维力传感器原始通道信号修正。AI 模型通过标定样本学习多通道原始信号与真实六维载荷之间的非线性映射关系,输出拟合结果。解耦算法依托拟合结果生成动态校正矩阵,用于对传感器多路原始信号进行换算与修正。校正矩阵会根据工况发生调整,区别于固定不变的传统校正矩阵,适配非线性、多扰动的场景。原始传感信号输入之后,通过矩阵运算剥离维间耦合分量,输出各维度对应的力学数值。这套协同运算方式改善信号质量,为具身智能控制回路提供经过校正的多维力数据。无锡低漂移传感器基座
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!