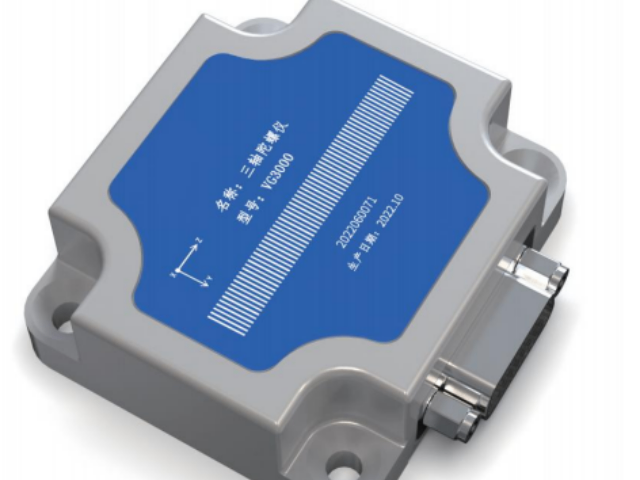
水下机器人自主导航场景中,IMU传感器承担着无GPS环境下的**定位职能。三轴加速度计与光纤陀螺或MEMS陀螺以较高的采样密度捕获水下航行器在三维空间中的加速度与角速度变化,经初始对准与零速修正后持续推算航向、纵倾与横滚姿态。当与多普勒测速仪或深度计松耦合融合时,系统以卡尔曼滤波器抑制惯性解算的位置发散,在无卫星信号的深海环境中维持长时间定位精度。在海底管道巡检或水下目标搜救任务中,IMU提供的高频姿态基准使水下机器人即便在暗流涌动、能见度极低的条件下依然精确保持预定航迹。传感器以惯性物理定律为导航依据,将水下航行器的每一段加速与转向转化为可积分的运动矢量,让深海探测装备在任何信号无法穿透的水域始终拥有自主航位推算的可靠能力,为水下作业的安全性与任务成功率提供了基础保障。 IMU可实时感知头部微小转动,为虚拟现实呈现无延迟视场。上海IMU无线传感器

传感器是穿戴式脑电设备实现精细采集的**支撑,其性能直接决定脑电信号的清晰度与设备的实用性。目前主流设备搭载的柔性干电极传感器,采用柔性高分子导电材料制成,无需依赖导电凝胶,可紧密贴合头皮曲线,适配不同头型,同时具备良好的生物相容性,减少长期佩戴对皮肤的刺激。这类传感器通过优化电极结构与材质,有效抑制肌电、眼电及环境电磁干扰,即便在日常活动中也能稳定捕捉脑电信号,为后续算法解码提供可靠数据。传感器的微型化与低功耗升级,使其可无缝集成到头带、耳机等轻量化设备中,搭配智能休眠技术,大幅延长设备续航,满足用户全天监测需求。依托传感器技术的迭代,穿戴式脑电设备才能打破专业场景局限,实现便携化、低成本普及,串联起传感器、柔性采集、低功耗、信号降噪等**关键词,真正让脑电监测融入日常。 江苏平衡传感器哪家好IMU的温度补偿曲线存储于片上寄存器,全温区输出保持稳定一致。
突破单点测温的局限,阵列式热敏电阻(NTC)与红外热电堆组合构建体表温度场成像单元,以9个空间分布点探测前臂、大腿或胸背区域的二维热梯度,分辨率达℃,采样率10Hz。结合环境温湿度与热流计数据,系统通过一维热传导方程反推局部皮肤血流量(每百克组织每分钟毫升数),因为血流灌注变化直接改变皮下组织等效导热系数。当某一区域温度偏离对侧对称部位超过℃且持续5分钟以上,提示可能存在的局部炎症、静脉血栓或软组织损伤前兆;在糖尿病足护理中,足底多点温度监测可提前8小时预警神经病变区域的高温充血反应,大幅降低溃疡风险。此外,运动后体温恢复曲线的指数衰减时间常数(τ)反映机体散热效率与脱水程度,结合心率恢复率形成综合恢复指数(CRI)。该热感知网络将皮肤视为人体窗户,从温度场的微妙畸变中解读深层循环与代谢异常,为慢病管理、运动恢复及术后监护提供无创、连续、可视化的热力学情报,让每一度温差都发出健康先兆的摩斯电码。
水下航行器的深海惯性导航系统借助高稳定性IMU传感器在无GPS可达的深海环境中实现长航时自主定位。三轴加速度计与高精度陀螺仪以数kHz采样率封装于耐压舱体内,持续捕获航行器在三维空间中的线加速度与角速度变化,经初始对准与捷联惯性解算后输出连续的航向、纵倾与横滚姿态以及三维速度矢量。当与多普勒测速仪进行松耦合融合时,系统利用测速仪提供的对地速度观测量定期修正惯性解算的发散趋势,将定位误差控制在航程的一定比例以内。在海床地形匹配辅助导航模式下,IMU提供的连续航迹参考使多波束测深数据与预载数字地形图的相关匹配更加可靠,即使在水下峡谷或海山等特征地形区域依然维持精确的定位基准。传感器以惯性导航理论为运算框架,将深海航行器在数千米水下每一段的加速、转向与深度变化转化为连续可追溯的空间轨迹坐标,使深海勘探与水下作业在完全隔绝卫星信号的极端环境中始终拥有自主可靠的导航定位能力,为海洋资源调查与水下工程提供了关键的位置基准支撑。 IMU在影视拍摄稳定器中感知设备晃动,驱动电机抵消外界扰动。

传感器作为物理世界与数字系统的**接口,其灵敏度与可靠性直接决定了工业自动化、智慧城市与精细医疗的发展水平。如今,传感器已从单一物理量检测升级为多模态融合感知,集成微型处理器与通信模块,能够实时采集温度、压力、振动、气体等多维信号,并完成边缘计算与异常预判,大幅提升系统响应速度与鲁棒性。在智能驾驶、环境监测、生命科学等应用中,高可靠性传感器已成为基石,直接关联着系统的安全底线与决策质量。随着边缘计算节点数以百亿计部署,传感器不*承担海量数据采集,更在源头实现噪声抑制与特征提取,为云端AI提供高信噪比的真实数据。无论是桥梁健康监测中的微应变感知,还是可穿戴设备中的心率变异性追踪,传感器都在构建一张全时空、全要素的数字镜像网络,让物理实体可模拟、可诊断、可超前干预。面向未来,量子传感、柔性电子与生物仿生技术的突破,将使传感器向自供能、自修复、共形贴合方向进化,广泛应用于深地探测、脑机接口与太空制造等极端场景,成为驱动科技创新、保障社会安全与推进可持续发展战略的基础支撑。 IMU在自动导引车中提供航向参考,在磁条缺失时仍保持路径追踪。浙江传感器生产厂家
IMU的噪声密度低至10μg/√Hz,细微振动亦可清晰捕获。上海IMU无线传感器
IMU辅助的深井钻探姿态与钻压控制系统为地下资源开采提供了高精度定向测量手段。三轴加速度计与陀螺仪以数百赫兹采样率封装于钻具近钻头位置,在数十摄氏度高温与超高压力环境下持续测量钻具在井眼内的倾斜角、方位角及工具面角,通过对连续测量的井眼轨迹坐标进行**小曲率法外推,实时更新井底位置相对于井口的空间坐标。当系统检测到井斜角偏差超出设计轨迹允许范围时,即时通知地面操作人员调整钻压或工具面设定。在定向钻井与水平井作业中,IMU提供的高更新率姿态数据使滑动钻进与旋转钻进交替过程中的工具面保持更加精确,显著提高靶点命中率。传感器以定向钻井理论为运算基础,将数千米井下钻具的每一段前进与转向转化为连续可追溯的井眼轨迹坐标,使地下资源开采在无任何无线信号传输的极端深度中依然获得精确的空间姿态感知与轨迹控制能力。 上海IMU无线传感器


- 上海人形机器人传感器多少钱 2026-09-19
- 国产平衡传感器性能 2026-09-18
- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12