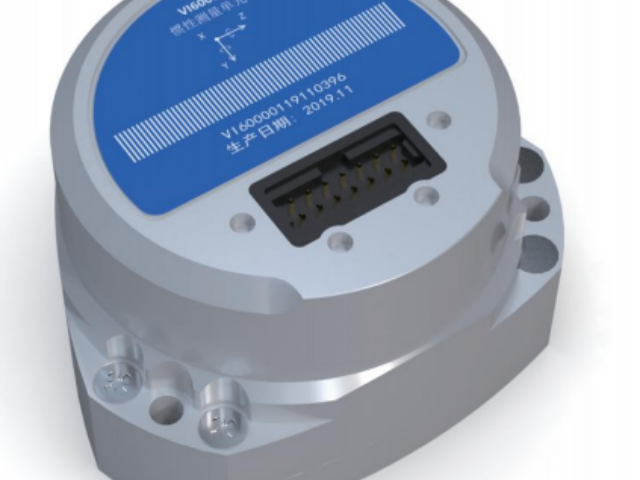
传感器的广泛应用,不*推动了技术革新,也重塑了各行各业的运行模式。在工业互联网领域,传感器是实现智能制造的关键,通过对温度、压力、转速、振动等参数的实时采集,让生产设备具备自我感知能力,实现预测性维护与自动化调控,大幅降低故障发生率,提升生产效率与产品质量。在环保监测中,气体、水质、噪声传感器不间断收集数据,为污染治理、生态保护提供精细依据,助力绿色可持续发展。智能交通依靠车速、车流量、雷达传感器,优化信号灯控制、疏导拥堵,构建更安全高效的交通体系。与此同时,传感器技术也在不断突破性能瓶颈,向高精度、高稳定性、抗极端环境方向发展,能够在高温、高压、强腐蚀等恶劣条件下稳定工作,满足航空航天、深海探测、极地科考等特殊领域需求。随着物联网与大数据的深度融合,传感器不再是单一的采集元件,而是智慧系统的重要组成部分,为决策提供可靠的数据支撑,在数字时代扮演着不可替代的角色,持续推动科技与社会向更智能、高效、便捷的方向迈进。 康养训练设备融合 IMU,实时监测患者的肢体运动疗愈情况。浙江传感器生产厂家

自动导引叉车的货叉姿态与载重稳定性监控系统将IMU传感器安装于货叉根部及门架顶端,以数百赫兹采样率同步捕获货叉在升降与倾斜过程中的姿态变化及门架在侧向与纵向的加速度响应。三轴加速度计测量货叉在举升过程中的纵向加速度变化以估算载重物惯性力对稳定性的动态影响,陀螺仪监测货叉左右倾斜角以判断载重物是否因重心偏移而产生倾覆力矩。当系统检测到货叉倾斜角变化率在特定载重下连续异常时提示货叉变形或液压系统内漏等潜在故障。在货叉插入托盘的过程中,IMU感知的微小俯仰角变化辅助判断是否已完全进入货叉槽。传感器以工业车辆稳定性与液压机械系统状态评估为理论依据,将自动导引叉车在每一次搬运作业中的姿态变化转化为实时稳定性指标与设备健康评估参数。 平衡传感器价格IMU具备±2000°/s的角速度量程,适配高速旋转机械设备监测。
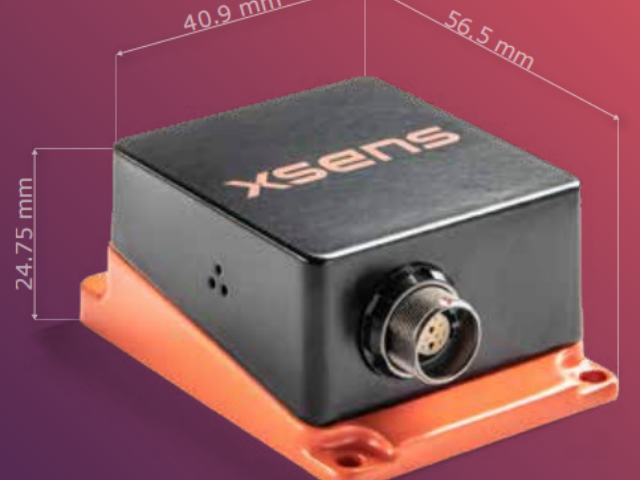
攀岩攀爬轨迹与动作节奏分析系统利用腕部与脚踝佩戴的多个IMU节点,以数百赫兹采样率同步捕获攀岩者在岩壁上的三维运动参数。三轴加速度计与陀螺仪持续记录每个肢体在抓握、引体、蹬踏及重心转移过程中的加速度变化与肢体空间朝向,通过多节点姿态融合重建攀岩者在岩壁上的完整动作骨架与重心轨迹。系统通过加速度波形的周期性分析自动分割连续动作序列,提取每次抓握的用时、停留时长的变异系数及不同路线段的节奏稳定性指标。当系统检测到特定路段抓握前出现多次试探性动作或重心升降幅度异常增大时,标识该路段的技术难点与能耗瓶颈,辅助攀岩者在赛后回放中针对性地规划动作顺序与休息策略。传感器以人体运动生物力学为运算基础,将攀岩者在垂直岩壁上的每一次抓握与蹬踏转化为可回放的完整动作参数序列,使攀岩训练获得超越视频观察的量化动作分析与节奏诊断能力。
地震动响应的即时感知与预警系统中,高灵敏度IMU传感器以较高采样率捕获地面运动的加速度波形,为结构安全评估与警报触发提供基础数据。三轴加速度计以数千赫兹采样率连续监测地面或建筑基础的微弱振动,当检测到地震纵波***到达时,系统即时触发警报信号,利用横波与纵波的时间差为数秒至数十秒的预警窗口争取宝贵时间。安装于建筑结构各楼层的IMU网络同步记录主震过程中的楼层加速度响应时程,通过谱分析与层间位移角计算量化评估结构在本次地震中遭受的损伤程度。系统自动将加速度峰值与设计抗震设防烈度进行比对,生成结构安全性快速评估报告,为震后应急决策提供依据。传感器以工程地震学与结构动力学为理论基础,将大地震动时每一毫秒的地面加速度变化转化为精确的烈度与响应参数,使建筑管理者在强烈震动平息后数分钟内即可获得基于实测数据的结构安全初步判定。 IMU在健身追踪中识别仰卧起坐、深蹲等动作,自动统计训练组数与次数。
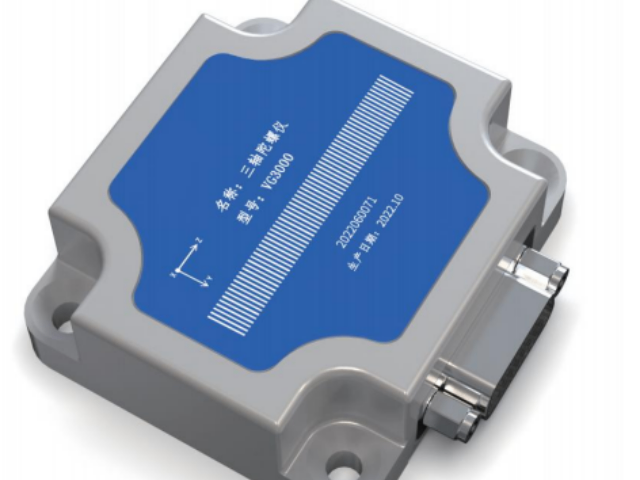
在信息技术飞速迭代的***,传感器早已从单一的检测器件,升级为支撑数字经济与智能社会的重要基础设施。无论是智能家居里的人体感应、烟雾报警,还是智能汽车上的毫米波雷达、图像传感器,都在持续采集、传输、反馈信息,让设备更懂环境、更懂人。物联网的***铺开,使得传感器节点数量呈指数级增长,小到可穿戴设备,大到工业产线、城市管网,无数传感器构成了一张覆盖全域的感知网络。传感器的进步,也直接带动了人工智能与大数据的发展。没有高质量、高频率的传感数据,算法模型便失去了训练与优化的基础。在医疗健康领域,生物传感器可实时监测心率、心电、体温等关键指标,为远程诊疗、慢病管理提供可靠依据;在农业领域,多维度传感数据让精细施肥、智能温控成为现实,推动传统农业向智慧农业转型。 IMU 支持动态校准,可实时环境干扰带来的测量偏差。国产IMU传感器评测
IMU在康复手套中检测手指弯曲角度,为手功能训练提供量化指标。浙江传感器生产厂家
智慧管廊中巡检机器人的IMU与视觉融合定位系统实现了城市地下综合管廊内的连续自主导航。三轴加速度计与陀螺仪以数百赫兹采样率安装于轮式或履带式巡检机器人底盘,在管廊内部无卫星信号的长条形空间中持续捕获机器人的行进速度与转向角速度变化,经航位推算算法推算相对于进入口的位置。系统每隔固定距离将IMU推算位置与管廊壁上的二维码标识进行匹配修正,使定位误差在每个修正点后重新归零。当机器人经过管廊分支口或防火分区门时,系统检测到特征性转向动作触发视觉模板匹配,将当前位置与电子地图中的拓扑节点自动关联。系统生成的每日巡检轨迹与预设路径进行偏差分析,当偏差超出阈值时提示轮系打滑或编码器误差异常。传感器以航位推算理论为运算基础,将巡检机器人在管廊中的每一段行驶与转向转化为连续可追溯的位置信息。 浙江传感器生产厂家


- 国产平衡传感器性能 2026-09-18
- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12
- 传感器性能 2026-09-12