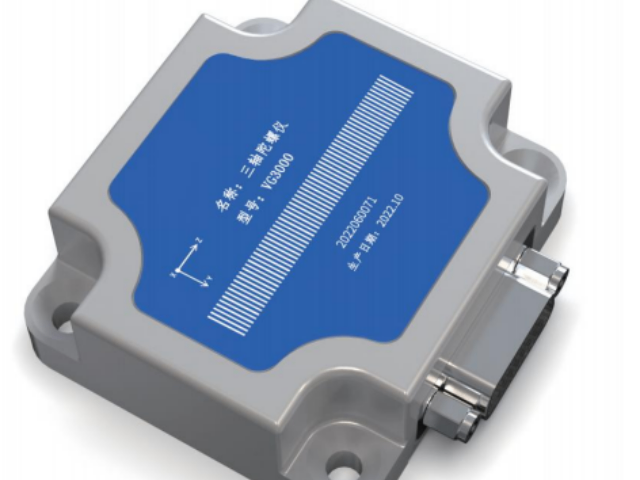
智能下肢假肢的姿态自适应与步态相位识别技术借助IMU传感器实现假肢在行走过程中对不同地形的自动响应。三轴加速度计与陀螺仪以数百赫兹采样率内嵌于假肢踝关节或膝关节壳体,持续捕获假肢在支撑相与摆动相中的角速度变化与线加速度波形,通过步态相位分割算法精确识别足跟着地、全掌支撑、足跟离地与足尖离地等关键相位。当系统检测到足跟着地瞬间的加速度冲击特征由硬地面模式转变为软地面模式时,自动调整踝关节阻尼器的刚性与减震行程,使假肢在不同地表条件下提供接近自然的步行体验。在上楼梯或斜坡行走中,IMU测量的踝关节背屈角速度变化率识别上坡起始点,驱动电机输出额外的跖屈辅助力矩,减少健侧肢体的代偿负担。传感器以人体步态动力学与地形识别理论为运算依据,将智能假肢在每一段地面上的运动响应转化为实时地形分类与关节控制参数,使截肢者在不同地形环境中获得适应性自动调节的行走辅助。 IMU的噪声等效角分辨率突破至毫度级,准确捕捉细微姿态漂移。上海进口IMU传感器品牌
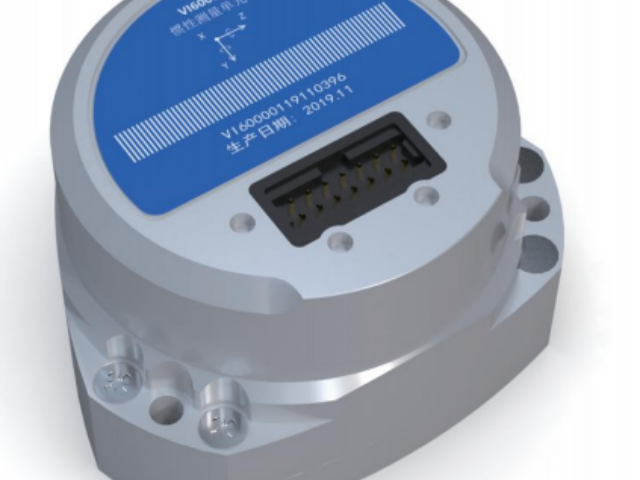
智能仓储环境中,IMU传感器嵌入手持扫描终端或佩戴于操作员手腕,持续感知操作动作的加速度轮廓与空间朝向变化。三轴加速度计以数百赫兹采样率捕获扫码***在拿取、对准及扫描动作中的运动轨迹与停顿时间,陀螺仪监测***体的旋转角度确保条码对准过程中的姿态稳定性。系统通过机器学习模型识别高效与低效操作模式——如过度的空行程摆动或重复对准动作,实时生成操作效率热力图,指导工作台布局优化与作业流程精简。在重物搬运场景中,IMU结合压力鞋垫检测腰部扭转角度与提举加速度峰值,当识别到不当搬运姿态时即时发出振动提醒,预防职业性腰背损伤。传感器将作业人员的运动行为转化为量化效率指标与安全风险等级,使仓储管理在关注吞吐量的同时兼顾操作员的动作质量与职业健康。 上海9轴惯性传感器校准消费级 IMU 成本可控,易批量集成于各类民用智能设备。
传感器构成了智慧交通的全息感知网络,是提升道路通行效率、保障出行安全的关键支撑。在城市道路与高速公路,路侧毫米波雷达、视频传感器与微地磁传感器协同工作,实现车辆流量、速度、间距与轨迹的毫秒级捕捉,为交通信号动态配时、潮汐车道调整提供实时数据。试点城市数据显示,这种融合感知模式可使主干道通行效率提升30%以上,平均通勤时间缩短15%-20%。车载传感器同样发挥着**作用,激光雷达、毫米波雷达与摄像头融合感知,能提前200米探测前方障碍物,结合AI算法实现碰撞预警与自动紧急制动,使配备该系统的智能汽车单车事故率下降60%以上。此外,路面状况传感器监测积水、结冰与能见度,为恶劣天气下的交通管控提供科学依据;公交站点的客流传感器则实现到站时间精细预测,优化出行服务体验。传感器通过车路协同与边缘计算,将分散的交通数据转化为协同决策的**依据,串联起传感器、车路协同、全息感知、智能管控、主动安全等**关键词,推动交通系统向高效、安全、绿色的智慧化方向升级。
攀岩攀爬轨迹与动作节奏分析系统利用腕部与脚踝佩戴的多个IMU节点,以数百赫兹采样率同步捕获攀岩者在岩壁上的三维运动参数。三轴加速度计与陀螺仪持续记录每个肢体在抓握、引体、蹬踏及重心转移过程中的加速度变化与肢体空间朝向,通过多节点姿态融合重建攀岩者在岩壁上的完整动作骨架与重心轨迹。系统通过加速度波形的周期性分析自动分割连续动作序列,提取每次抓握的用时、停留时长的变异系数及不同路线段的节奏稳定性指标。当系统检测到特定路段抓握前出现多次试探性动作或重心升降幅度异常增大时,标识该路段的技术难点与能耗瓶颈,辅助攀岩者在赛后回放中针对性地规划动作顺序与休息策略。传感器以人体运动生物力学为运算基础,将攀岩者在垂直岩壁上的每一次抓握与蹬踏转化为可回放的完整动作参数序列,使攀岩训练获得超越视频观察的量化动作分析与节奏诊断能力。 户外无人机航拍通过 IMU,实现运动画面的稳定拍摄与跟拍。
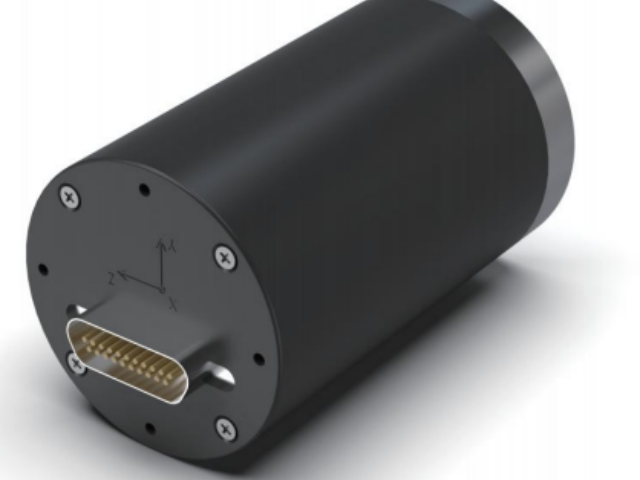
精密转台与天线指向机构的角度定位与抖动抑制系统中,高精度IMU传感器提供超越编码器分辨率的高频角度误差感知能力。三轴陀螺仪以数千赫兹采样率安装于卫星通信天线座或光电转台的回转轴附近,连续捕获旋转体在俯仰与方位两个自由度上的瞬时角速度波动,经频谱分析提取超出伺服系统带宽的高频抖动分量。当电机制动、齿轮啮合或风载荷引起的转速波动以特定频率谱线的形式出现时,系统生成误差补偿信号叠加至速度环给定值,抑制高频抖动向天线指向精度的传导。在远程姿态指向任务中,IMU测量的实际指向角速度与角度编码器反馈值进行差分分析,识别齿轮间隙或传动轴扭转引起的低速爬行现象,指导控制系统调整加速曲线或速度前馈增益以消除摩擦非线性影响。传感器以伺服控制理论为运算基础,将精密转台在运转中的每一度旋转角速度波动转化为可补偿的误差信号,使天线指向机构在宽风速和温度变化条件下维持角秒级的指向稳定性与跟踪精度。 通过IMU识别的身体倾斜角,可评估坐姿正确与脊柱负荷。上海IMU融合传感器
水下探测机器人通过 IMU,在深海无信号区保持航向稳定。上海进口IMU传感器品牌
无人机抗风扰控制与机动飞行领域,高带宽IMU传感器为飞控系统提供不可或缺的姿态参考基准。加速度计与陀螺仪以数千赫兹采样率感知机体在三轴上的线性加速度与角加速度变化,经捷联姿态解算后输出更新率与飞控环路频率匹配的姿态角与角速度信号。在阵风突然来袭或急转弯等瞬时扰动下,IMU先于GPS等***定位传感器感知到机体的姿态突变,为飞控系统提前引入前馈补偿争取宝贵的时间提前量。当加速度计的线运动测量结合气压计高度数据融合后,系统还能分辨机体的真实机动加速度与重力分量变化之间的细微差异,提升姿态估计在加速状态下的准确性。传感器以刚体动力学为基础感知框架,将无人机在空中每一个瞬时扰动的物理效应转化为可测量的惯性参数变化,让飞行控制系统在任何风向与风速条件下始终具备快速响应扰动、维持姿态稳定的感知闭环能力。 上海进口IMU传感器品牌


- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12
- 传感器性能 2026-09-12
- 浙江IMU数字传感器参数 2026-09-12