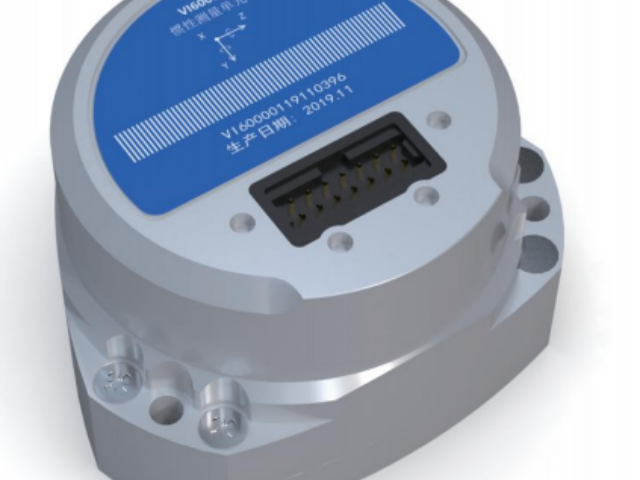
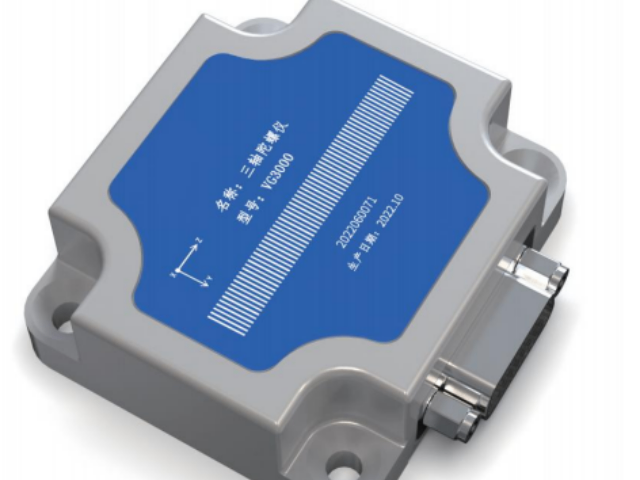
超越传统体重秤的静态测量,可穿戴式生物电阻抗(BIA)传感器以多频激励(5kHz~1MHz)向人体施加微弱交流电流,通过四电极法测量躯干或肢段阻抗模值与相位角。利用Cole-Cole模型拟合,分离细胞外液(ECW)、细胞内液(ICW)及细胞膜电容,进而计算身体总水分、去脂体重、骨骼肌质量及体脂百分比,精度与双能X射线吸收法(DXA)相关性达。更关键的是,连续监测可追踪运动后水分恢复速率、晨起脱水指数以及治疗过程中的肌肉流失趋势,为营养补充和康复训练提供动态标尺。在慢性心衰患者中,胸腔阻抗的每日波动还可反映肺水肿早期变化,提**天预警急性失代偿风险。传感器将身体的电特性转化为看得见的成分图谱,让每一次阻抗变化都成为细胞内外对话的翻译,为个性化营养、运动与疾病管理构筑起精细的生化瞭望塔。 工业机械臂靠 IMU 实时校准关节姿态,提升作业准度。上海mems惯性传感器质量
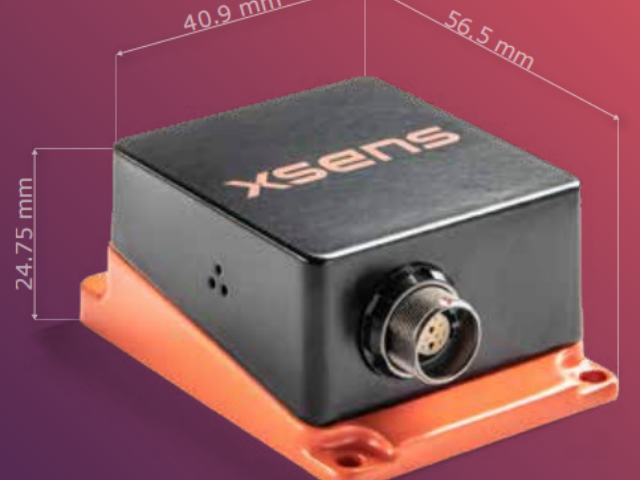
无人机抗风扰控制与机动飞行领域,高带宽IMU传感器为飞控系统提供不可或缺的姿态参考基准。加速度计与陀螺仪以数千赫兹采样率感知机体在三轴上的线性加速度与角加速度变化,经捷联姿态解算后输出更新率与飞控环路频率匹配的姿态角与角速度信号。在阵风突然来袭或急转弯等瞬时扰动下,IMU先于GPS等***定位传感器感知到机体的姿态突变,为飞控系统提前引入前馈补偿争取宝贵的时间提前量。当加速度计的线运动测量结合气压计高度数据融合后,系统还能分辨机体的真实机动加速度与重力分量变化之间的细微差异,提升姿态估计在加速状态下的准确性。传感器以刚体动力学为基础感知框架,将无人机在空中每一个瞬时扰动的物理效应转化为可测量的惯性参数变化,让飞行控制系统在任何风向与风速条件下始终具备快速响应扰动、维持姿态稳定的感知闭环能力。 上海mems惯性传感器质量在无人机飞行中,IMU 通过感知姿态变化,助力设备实现稳定悬停和航线规划。

在能源转型与“双碳”目标驱动下,传感器正成为电力系统数字化的感知基石。在输配电环节,光纤电流传感器与磁阻传感器可非接触式监测高压线路的电流、电压及谐波畸变,精度达到千分之一,同时避免传统互感器的铁磁谐振风险;无线无源的声表面波温度传感器直接贴附于断路器触头、电缆接头等易发热部位,实时回传温升数据,预警接触不良或过载隐患。在新能源场站,风速风向传感器与辐照度传感器协同追踪气象变化,优化风机偏航与光伏跟踪支架的角度调节,提升发电效率。分布式部署的振动与倾斜传感器安装于输电铁塔、风机塔筒之上,当检测到异常摆动或基础沉降时自动上报,为结构健康评估提供依据。所有传感数据通过低功耗广域网络汇聚至区域边缘计算节点,结合历史负荷曲线与气象预报,动态预测设备剩余寿命与故障概率。以往只能靠人工定期巡检或保护动作后才发现的问题,如今在毫瓦级功耗下实现秒级感知与预警。传感器让每一度电的传输、分配与消纳变得可测量、可优化,为新型电力系统注入了看得见、信得过的神经末梢。
农业收获机械的割台高度自动调节系统利用IMU感知田间地形的实时起伏,为联合收割机的仿形作业提供精确控制依据。三轴加速度计以数百赫兹采样率安装于割台两侧,持续测量割台相对于水平面的俯仰角与横滚角变化,结合安装在底盘车架的参考IMU进行差分计算,分离割台自身的液压调节动作与地面地形起伏对角度测量的不同贡献。当系统检测到割台前缘与地面之间的估算距离因地形隆起而减小时,即时驱动液压系统提升割台以避免铲土,当俯仰角显示地形下降时相应降低割台以减少收获损失。在坡地横坡作业中,横滚角测量值用于自动调节拨禾轮的横向倾斜角度,使拨禾齿始终垂直于作物茎秆,降低倒伏作物的漏收率。传感器以车辆地形动力学与收获机械学为运算框架,将联合收割机在起伏田块上每一段行驶中的姿态变化转化为实时割台高度调节指令,使大型收获机械在不平坦的农田表面始终保持割台与地面的比较好收获间隙,***降低铲土故障率与作物损失。 IMU内置自检激励源,上电数毫秒内完成传感器健康状态确认。
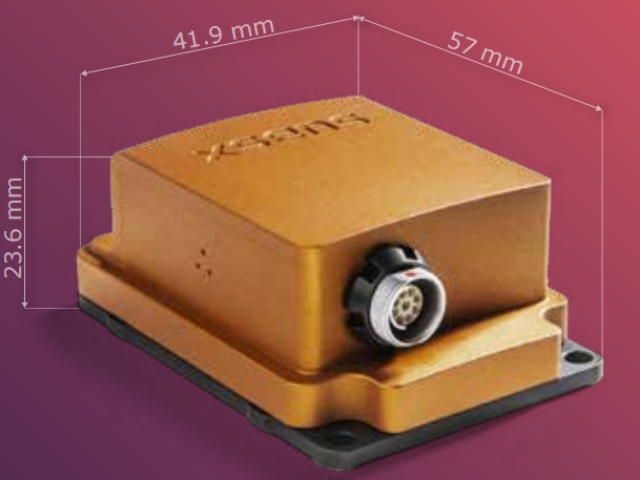
水下航行器的深海惯性导航系统借助高稳定性IMU传感器在无GPS可达的深海环境中实现长航时自主定位。三轴加速度计与高精度陀螺仪以数kHz采样率封装于耐压舱体内,持续捕获航行器在三维空间中的线加速度与角速度变化,经初始对准与捷联惯性解算后输出连续的航向、纵倾与横滚姿态以及三维速度矢量。当与多普勒测速仪进行松耦合融合时,系统利用测速仪提供的对地速度观测量定期修正惯性解算的发散趋势,将定位误差控制在航程的一定比例以内。在海床地形匹配辅助导航模式下,IMU提供的连续航迹参考使多波束测深数据与预载数字地形图的相关匹配更加可靠,即使在水下峡谷或海山等特征地形区域依然维持精确的定位基准。传感器以惯性导航理论为运算框架,将深海航行器在数千米水下每一段的加速、转向与深度变化转化为连续可追溯的空间轨迹坐标,使深海勘探与水下作业在完全隔绝卫星信号的极端环境中始终拥有自主可靠的导航定位能力,为海洋资源调查与水下工程提供了关键的位置基准支撑。 IMU的唤醒式低功耗设计,使穿戴设备待机数月仍可即时响应。上海mems惯性传感器质量
IMU的晶圆级封装工艺,进一步缩减体积并提升抗振性能。上海mems惯性传感器质量
IMU辅助的睡眠**识别与压力性损伤预防技术为长期卧床或行动受限人群提供了智能化的护理支持。加速度计以较低采样率持续监测躯干在床面上的倾斜角度与翻身频次,通过姿态分类算法判别仰卧、左侧卧、右侧卧及俯卧等不同**状态。系统统计各**的保持时长与转换间隔,当单一**持续时间超出个体化的组织耐压阈值时,通过振动或声音提示护理人员协助翻身或**调整。在长期追踪中,系统生成夜间**变化时序图与压力区域分布预测,帮助护理团队识别高风险时段与高发**模式,将压力性损伤的预防从经验型定期翻身提升为基于实时**数据的精细干预。传感器将卧床者的**变化转化为连续的时间序列数据,使皮肤压力的累积风险获得可量化、可预警的数字管理能力,为长期护理质量提升提供了低成本的智能化技术路径。 上海mems惯性传感器质量


- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12
- 传感器性能 2026-09-12
- 浙江IMU数字传感器参数 2026-09-12