人工拆包是一项高危作业。工人手持美工刀反复划袋,稍有不慎就会割伤手指或手腕;每天重复弯腰、提袋、倾倒的动作,长期下来腰肌劳损、腰椎间盘突出成为“标配职业病”。此外,粉尘吸入、噪音暴露、高温或寒冷环境下的作业,都在持续消耗工人的健康。破包机器人将人从这些危险和重复劳动中解放出来。工人只需要负责将料袋放到输送带上(或由拆垛机械手自动完成),剩下的切割、分离、收集全部由机器完成。设备还配备了安全光幕、急停按钮、过载保护等多重安全装置,确保运行过程中不会对操作人员造成伤害。这不*是企业人文关怀的体现,更是解决招工难、留人难问题的有效手段。现在的年轻人越来越不愿意进车间干脏活累活,用设备替代人力,是企业不得不走的路。工业机器人是一种通过编程实现多关节运动,能够自动执行焊接、装配等任务的自动化设备。如何挑选机械手技术原理
在喷涂、抛光、研磨等依赖操作者手感和经验的工序中,关键技术往往掌握在少数***技师手中,一旦技师离职或退休,企业将面临工艺断档和质量下滑的风险。这些技师凭借多年积累形成的肌肉记忆和细微调整手法,很难通过语言或文档完整传授给新人。而机械手可以将***技师的比较好操作轨迹完整记录下来——通过示教模式让技师用手引导机械手走一遍比较好路径,系统即精确存储了每个位置、速度、姿态和施加力的大小。之后任意一名普通操作员只需按下启动按钮,机械手就能完全复现出技师级别的手艺。这种将隐性经验转化为可复制、可传播的数字程序的能力,从根本上解决了**工艺对特定个人的依赖问题。上海智能机械手减少人工成本机器人自动导引车与机械臂联动,实现物料从立体仓库到各工位的柔性配送。
工业机器人的性能评估主要围绕精度、速度、负载能力、防护等级等**指标展开。重复定位精度是**关键的技术参数之一,它反映机器人多次返回同一位置的能力,直接决定加工装配的质量稳定性。当前行业先进水平已达到±0.02mm,这意味着机器人能够以较高的一致性完成精密零部件抓取、螺丝锁付等高要求作业。工作半径决定了机器人的作业覆盖范围,长臂展机型如2100mm以上可单机覆盖多台设备或大尺寸工件,减少外部行走轴配置。负载能力从3kg到1200kg不等,需根据工件重量加末端执行器重量综合确定。
随着工业的发展,产线的升级正成为越来越多客户的选择。我们紧跟技术发展趋势,为客户提供融合AI视觉和深度学习能力的智能机器人解决方案。传统机器人只能按照固定程序重复动作,而智能机器人能够“看见”工件并“思考”如何操作——3D视觉系统可识别散乱堆放的工件,自动规划抓取姿态和顺序,适用于无序上料、来料杂乱等场景;AI视觉检测系统可在0.3秒内完成数十个特征目标的检测,准确率超过99.5%,实现生产与检测同步完成。在焊接工艺中,视觉系统可实时识别焊缝轨迹偏差并自动修正,大幅降低对工装精度的要求。机器人离线编程技术允许在虚拟环境中模拟运动轨迹,减少现场调试停机时间。

很多企业在购买破包机器人时忽略了一个细节:破完的袋子怎么办?人工拆包后,碎袋散落一地,需要专人清扫、捆扎、搬运到废品区。这个过程不*占用人手,还容易造成二次扬尘。好的破包机器人自带废袋自动回收系统。切割后的碎袋通过螺旋输送机或气力输送系统被直接送入废袋压缩箱或打包机,经过压缩后形成规整的废袋块,方便堆放和运输。整个过程无需人工干预,彻底解决了“拆包5分钟,收袋半小时”的尴尬。对于每天产生几百上千个废袋的企业来说,这套系统相当于省掉了一个专职收袋工人的岗位。一年下来,人力成本节省少则三四万,多则七八万,这笔账值得认真算一算。
视觉引导技术让机器人可以识别工件姿态,完成无序抓取或焊缝寻位等智能任务。如何挑选机械手技术原理
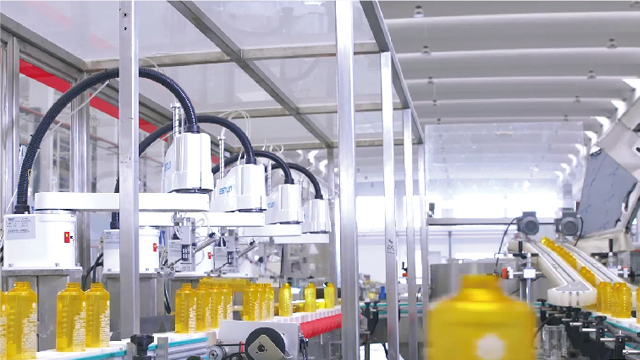
工业机器人是一种通过自身动力和控制能力实现自动化操作的机器。其机械结构通常由机座、大臂、小臂、腕部和手部构成多自由度系统,常见为六轴设计,以实现灵活的运动轨迹。驱动系统是机器人的动力来源,当前以电动驱动为主流,采用伺服电机和精密减速器,确保控制灵活性和精度。控制系统作为“大脑”,负责轨迹规划、姿态控制和时序管理,具备友好的人机交互界面。感知系统则通过内部传感器监测自身状态,外部传感器(如视觉和力觉)感知环境信息,末端执行器则直接执行焊接、抓取、装配等具体任务。这六大系统共同构成了工业机器人的完整技术体系。如何挑选机械手技术原理