控制系统作为机器人的“大脑”,将生产指令转化为电信号,通过伺服驱动器调节电机转速与扭矩,并实时接收传感器反馈动态修正运动轨迹,确保操作偏差≤0.05mm。运动学模型基于DH参数建立,可在10毫秒内计算出6个关节的转动角度,实现精细定位与路径规划机械结构方面,机器人由多关节与连杆系统组成,关节数量决定了其自由度——六轴机器人拥有6个旋转关节,可模拟人类手臂的弯曲、扭转等复杂动作,覆盖三维空间任意作业位置。末端执行器则根据任务适配不同工具,如焊接用焊枪、装配用夹爪或搬运用吸盘。驱动系统方面,电气驱动是当前主流方案,伺服电机通过减速机传递动力,控制精度可达±0.01mm,占据市场80%以上份额;液压驱动适用于500kg以上重载场景,气压驱动则适合快速取放料作业。控制系统作为机器人的“大脑”,将生产指令转化为电信号,通过伺服驱动器调节电机转速与扭矩,并实时接收传感器反馈动态修正运动轨迹,确保操作偏差≤0.05mm。机器人离线编程技术允许在虚拟环境中模拟运动轨迹,减少现场调试停机时间。江苏机械手技术原理
工业机器人是自动化生产线的**装备,它能够替代人工完成重复、繁重、高精度的作业任务。从结构上看,一台典型的工业机器人由机械本体、驱动系统、控制系统和末端执行器四大部分构成。机械本体决定了机器人的工作范围和承载能力,常见的有六轴关节型、SCARA型、并联型等多种结构,分别适用于焊接、装配、搬运、分拣等不同场景。驱动系统通常采用交流伺服电机配合精密减速器,确保机器人动作的快速性和定位精度。控制系统则是机器人的“大脑”,负责运动轨迹规划和多轴协同控制。末端执行器根据工艺需求可配置为焊枪、抓手、吸盘、涂胶枪等。在制造业向柔性化、智能化转型的背景下,工业机器人凭借其高重复精度、长工作时长和快速换产能力,已成为企业提升竞争力的关键选择。上海智能机械手减少人工成本在发动机装配车间,机器人翻转缸体并精确安装活塞连杆组,减轻人工体力负担。
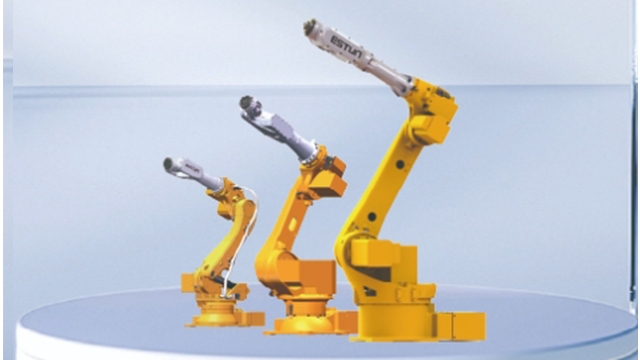
作为专业的机器人装配与销售公司,我们深知**零部件的品质直接决定了整机的性能表现和使用寿命。精密减速器是机器人关节中**为关键的传动部件,我们选用高刚性的RV减速器和高精度谐波减速器,分别适配重载和轻载关节,确保机器人运动平稳、回差极小、长期运行无松动。伺服系统方面,我们配套高性能交流伺服电机及驱动器,具备响应快、过载能力强、效率高的特点,能够实现位置、速度、力矩的精确控制。控制系统采用开放式架构,支持多种编程方式和通信协议,便于与客户现有设备集成。我们对每一台出厂的机器人都进行严格的装配精度检测和空载、负载运行测试,确保**部件的匹配达到比较好状态。正是对零部件品质的严格把控,让我们的产品能够在**度连续作业中保持稳定可靠,为客户创造持续价值。
我们通常会从四个**参数入手帮助客户明确需求。第一步是负载,需要遵循“留有余量”的原则——实际负载不应超过额定负载的80%。例如,需要抓取5kg的工件并加上夹具,我们建议选择6kg以上的机器人。第二步是臂展,我们工程师会实地测量工作**远点到安装底座的距离,确保选型臂展大于这一数值。第三步是精度,需要区分定位精度和重复定位精度——实际生产中更关注重复定位精度,即机器人多次走到同一点的误差范围。国产机器人通常为±0.5mm,进口品牌可达±0.05mm,客户可根据工艺要求选择。第四步是轴数,六轴机器人**为灵活,适合复杂曲面作业;四轴机器人成本更低,适用于码垛、搬运等平面作业。我们会在现场与客户逐一确认这些参数,避免因选型不当造成的投资浪费。视觉引导技术让机器人可以识别工件姿态,完成无序抓取或焊缝寻位等智能任务。
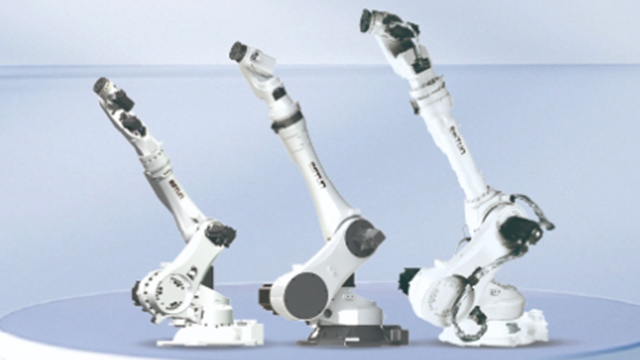
产品技术层面:我们的六轴关节机械手采用高速高精度伺服驱动系统,重复定位精度±0.05mm,六个自由度覆盖了车钩抓取、翻转、对位等所有复杂姿态。末端执行器配备力控传感器,在接触工件瞬间自动调节夹持力,避免损伤已加工表面。整机防护等级达IP67,适应检修车间粉尘和油污环境。替代劳动力价值:过去一个车钩240公斤,需3名壮工配合吊具才能搬运选配,不*效率低而且腰椎损伤风险较高,这类重体力岗位现在年轻人根本不愿干。我们的机械手让一人通过操纵**成全部作业,直接替代3个重体力岗位,用工成本降低67%,且彻底消除了工伤隐患。在车轴加工区,18台设备原本需6人轮班上下料,现在机械手全自动完成,节省5名操作工。这不是“机器换人”,而是“把工人从危险岗位解放出来去做更有价值的事”。喷涂机器人具备防爆设计,通过柔性手腕实现复杂工件表面的均匀涂层覆盖。安徽智能仓储机械手价格对比
搬运机器人通常配备吸盘或夹爪,可搬运几十到几百公斤的工件,大幅降低人力风险。江苏机械手技术原理
在向客户推荐工业机器人时,我们始终坚持“应用场景决定选型方向”的原则,避免让客户为不必要的性能买单。对于焊接应用,我们推荐高轨迹精度的六轴机器人,配合电弧跟踪和焊缝寻位功能,确保焊接质量一致性,并根据工件大小选择不同臂展的机型。对于搬运码垛场景,我们重点关注机器人的负载能力和工作范围,对于重载、高速的码垛需求,推荐四轴码垛机器人或大负载六轴机器人,同时配套定制化抓手和码垛软件。对于机床上下料,我们综合考虑机器人的节拍、精度与防护等级,搭配视觉引导系统和自动料仓,实现无人化连续生产。对于喷涂应用,我们提供防爆型喷涂机器人,确保安全性的同时保证漆膜均匀。对于装配、分拣等轻载作业,SCARA机器人和协作机器人则是比较好选择,它们占地小、速度快、编程简便。我们通过深度了解客户的工艺细节,做到“不推贵的,只推对的”,帮助客户实现投资回报比较大化。江苏机械手技术原理