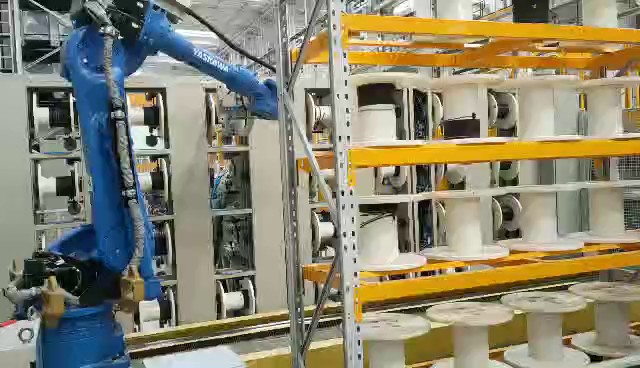
工业机器人作为现代制造业的**装备,根据机械结构可分为多关节机器人、直角坐标机器人、SCARA机器人、并联机器人和协作机器人等主要类型。六轴多关节机器人凭借其灵活的六自由度运动能力,成为应用*****的类型,适用于焊接、喷涂、搬运等多种场景。SCARA机器人具有高速高精度的平面运动特性,特别适合精密装配作业。并联机器人(Delta机器人)以其***的速度性能,在分拣、包装领域表现突出。协作机器人则是近年来的技术热点,通过力控技术和安全设计,实现了人机协同作业。各类工业机器人的共同特点包括:高重复定位精度(通常可达±0.1mm以内)、强大的负载能力(从几公斤到数吨)、可靠稳定性和可编程性。这些技术特点使工业机器人成为柔性制造系统的关键组成部分。在塑料成型车间,取件机器人从注塑机中取出高温制品并放置在冷却工位。浙江机械手个性化定制需求
汽车行业是工业机器人应用**成熟的领域,涵盖冲压、焊装、涂装、总装四大工艺。在焊装车间,机器人集群可完成车身90%以上的焊点,通过激光视觉系统实现焊缝跟踪与质量控制;涂装机器人配备防爆系统与高精度喷枪,确保漆膜均匀性;总装环节的协作机器人协助安装仪表盘、座椅等部件,提升人机协作效率。新能源汽车制造进一步推动机器人创新应用,如电池包组装、电机绕线等新工艺,某车企焊装线采用200余台机器人,自动化率超95%,生产节拍缩短至每分钟1辆车。江苏如何机械手现代机器人普遍采用以太网接口,可接入MES或SCADA系统,上报位置和状态数据。

在能效方面表现优异,其采用新一代永磁同步伺服电机,配合智能节能算法,能耗比上一代产品降低25%。创新性的能量回馈技术可将制动能量转化为电能回馈电网,在频繁启停的应用场景中节能效果尤为***。在热管理方面,机器人采用优化的散热风道设计和温度监控系统,关键部件温升控制在15℃以内,确保长期连续运行的稳定性。实测数据显示,在汽车生产线连续作业环境下,埃斯顿机器人可保持7×24小时不间断运行,年平均故障间隔时间超过8万小时。
工业机器人的应用已渗透到制造业的方方面面。在汽车制造行业,它们是不可或缺的主力,承担着点焊、弧焊、喷涂、零部件装配和总装等繁重、精密的工作。在电子电气行业,SCARA和协作机器人执行着电路板贴装、芯片检测、手机零部件组装等对精度要求较高的微操作。金属加工和机械制造领域,机器人用于机床上下料、铸造、打磨和去毛刺,将工人从危险、肮脏的劳动中解放出来。此外,在食品、医药和化工行业,机器人完成包装、码垛、分拣等任务,不提升了效率,其洁净室设计更能满足严格的卫生标准。近年来,它们在物流仓储中的自动分拣和搬运作用也日益凸显。工业机器人是一种通过编程实现多关节运动,能够自动执行焊接、装配等任务的自动化设备。
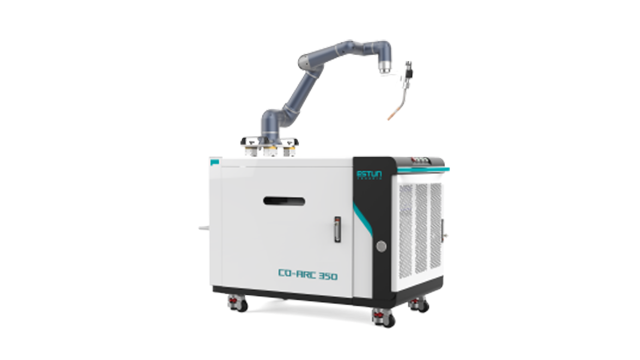
虽然工业机器人的初期投资相对较高,但从全生命周期来看,它能为企业带来***的长期成本节约和资源优化。**直接的是劳动力成本的降低,机器人替代了重复性、**度的生产岗位,减少了企业在薪资、福利、培训和管理上的支出。此外,通过提升产品一致性和降低废品率,机器人节约了大量的原材料成本。在维护方面,现代工业机器人具有很长的使用寿命和稳定的可靠性,其维护成本通常低于持续的人力成本和因人为失误导致的设备停机损失。企业因此能够将宝贵的人力资源重新配置到更具创造性和价值的岗位上,如工艺优化、设备维护、质量监控和研发创新,实现了从“劳动密集型”向“技术密集型”的转型,优化了整体人力资源结构,为企业带来了更深层次的战略价值。工业机器人配备机器视觉后,能实现工件识别、缺陷检测与动态跟踪等智能化功能。浙江机械手个性化定制需求
协作机器人无需安全围栏,能与工人共享工作空间,适合小批量、多品种的柔性制造。浙江机械手个性化定制需求
一台典型的工业机器人通常由四大关键系统构成。首先是机械结构系统,即机器人的“身体”,包括基座、连杆、关节(旋转或移动),其设计决定了机器人的运动范围、负载能力和工作空间,常见形态有关节型、SCARA、直角坐标、Delta并联机器人等。其次是驱动系统,作为机器人的“肌肉”,为每个关节的运动提供动力,主要采用高精度的伺服电机、谐波减速器或RV减速器,确保运动的平稳与精确。第三是感知系统,充当机器人的“眼睛”和“触觉”,包括用于定位的编码器、用于识别和引导的2D/3D视觉相机、用于精密装配的六维力/力矩传感器等,这些传感器是机器人实现智能化和自适应操作的关键。***是控制系统,这是机器人的“大脑和***”,由硬件控制器和软件算法组成,负责处理传感器信息、进行运动轨迹规划、解算逆运动学以控制各关节协同运动,并与其他**设备通信,确保整个生产单元协调运作。浙江机械手个性化定制需求