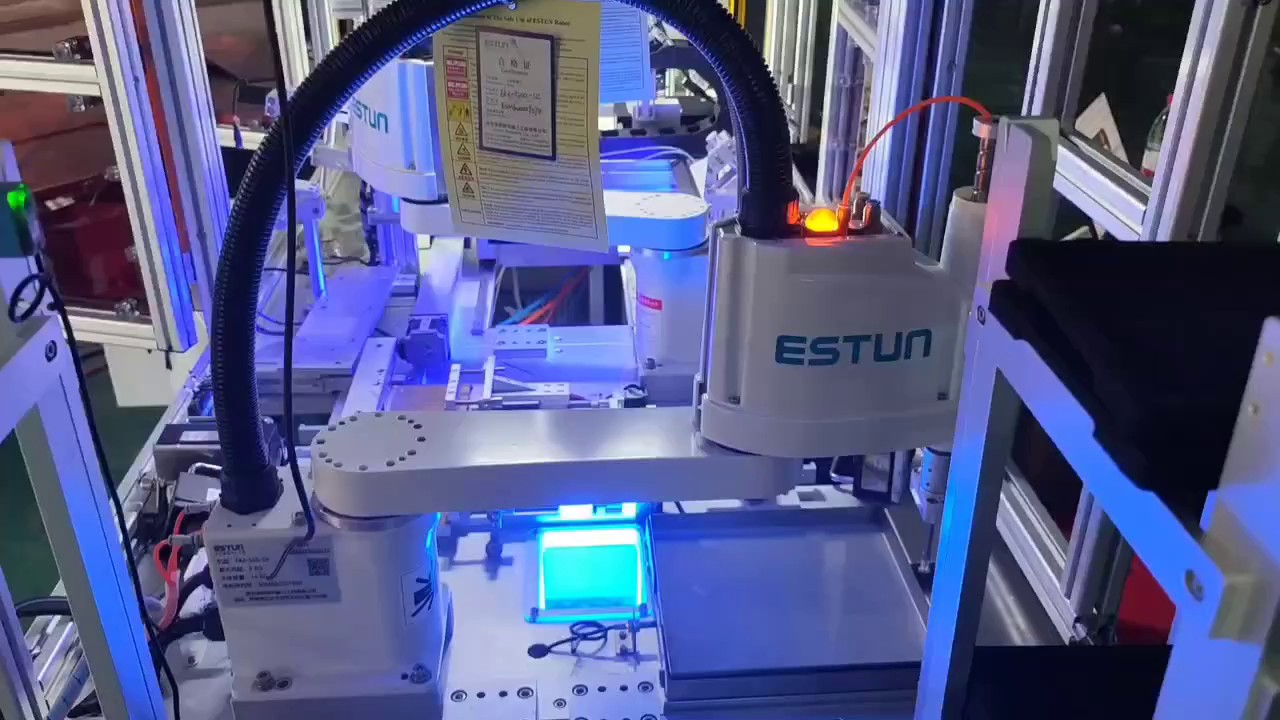
在汽车制造领域,工业机器人已成为生产线的**装备。以某汽车零部件厂为例,该厂引入10台六轴工业机器人用于发动机缸体装配作业,实现了***效益提升。效率方面,传统2名工人配合完成1台缸体装配需12分钟,而机器人单台操作*需5分钟,生产线日产能从800台提升至1800台,效率提升125%。质量方面,人工装配的缸体不良品率为3.2%,主要因定位偏差导致螺栓错位,而机器人通过视觉引导与力觉控制,将不良品率降至0.3%,每月减少返工成本15万元。成本方面,10台机器人替代了20名工人,每月节省人工成本60万元;设备采购成本400万元,*6.7个月即可回本,长期年维护成本*8万元,远低于人工年成本720万元。这一案例充分展示了工业机器人在提升效率、保证质量、降低成本方面的综合价值。在抛光、去毛刺等应用中,机器人末端需加装力控传感器,保证接触力恒定。安徽ER系列机械手提高生产效率
作为专业的机器人装配与销售公司,我们深知**零部件的品质直接决定了整机的性能表现和使用寿命。精密减速器是机器人关节中**为关键的传动部件,我们选用高刚性的RV减速器和高精度谐波减速器,分别适配重载和轻载关节,确保机器人运动平稳、回差极小、长期运行无松动。伺服系统方面,我们配套高性能交流伺服电机及驱动器,具备响应快、过载能力强、效率高的特点,能够实现位置、速度、力矩的精确控制。控制系统采用开放式架构,支持多种编程方式和通信协议,便于与客户现有设备集成。我们对每一台出厂的机器人都进行严格的装配精度检测和空载、负载运行测试,确保**部件的匹配达到比较好状态。正是对零部件品质的严格把控,让我们的产品能够在**度连续作业中保持稳定可靠,为客户创造持续价值。江苏哪里机械手能耗分析喷涂机器人具备防爆设计,能自动规划路径,确保漆膜厚度均匀且节省涂料。
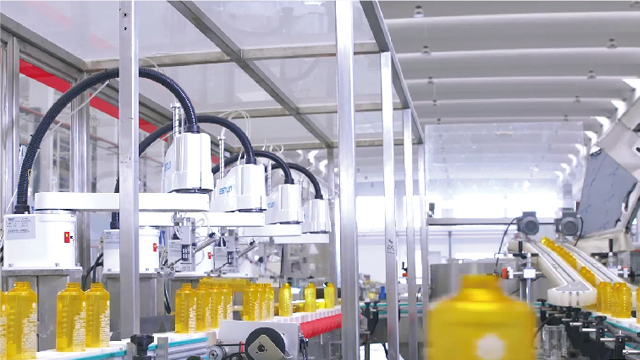
作为深耕制造业**的系统集成商,我们的工程师团队会先穿上工装、走进车间,用至少三天时间完整记录您的产线节拍、瓶颈工序与物料流转规律,再进行“量体裁衣”式的方案设计。以机床上下料场景为例:许多企业花费数百万元购置了高速CNC加工中心,却因为人工上料速度跟不上、装夹误差不稳定,导致设备实际利用率长期徘徊在60%以下。我们的机器人上下料系统通过毫秒级信号协同与高精度夹具设计,可实现毛坯件的自动抓取、定向摆放与成品下料,将单件加工节拍缩短30%以上,让昂贵的机床真正“满负荷运转”。再看码垛与后道包装场景:面对淡旺季订单波动,人工码垛速度往往成为制约发货的“***一公里”瓶颈。我们的高速码垛机器人峰值速度可达每小时800次以上,支持纸箱、编织袋、塑料桶、金属罐等多种包装形式,配合3D视觉系统,可智能识别混码垛型,将仓库吞吐能力提升1.5至2倍。无论您的产线是老旧手工线还是半自动线,我们都能用工业机器人实现无缝衔接,真正做到“懂工艺、接地气、能落地”。
破包机器人**强大的能力,不是它自己能干多少活,而是它能和上下游设备联动,形成完整的自动化投料系统。上游可以对接自动拆垛机、AGV小车或叉车,实现料袋的自动搬运和上料;下游可以对接气力输送系统、螺旋输送机、斗式提升机或直接进入反应釜、混合机、包装机。物料从拆包到投入生产,全程不落地、不暴露、不接触人工。对于要求连续生产的企业(如大型化工厂、饲料厂),破包机器人可以24小时不间断运行,配合DCS或PLC控制系统实现远程监控和自动启停。操作人员在中控室就能看到设备的运行状态、处理量、故障报警等信息。这种从“人找料”到“料等人”的转变,是生产效率质的飞跃。未来工业机器人将融合数字孪生和5G远程控制,实现跨车间柔性调度与自主决策。
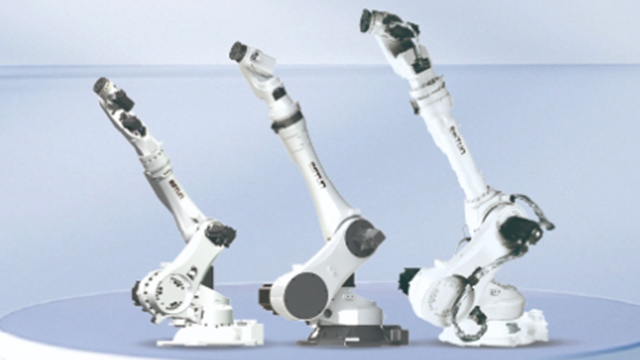
产品技术层面:我们的六轴关节机械手采用高速高精度伺服驱动系统,重复定位精度±0.05mm,六个自由度覆盖了车钩抓取、翻转、对位等所有复杂姿态。末端执行器配备力控传感器,在接触工件瞬间自动调节夹持力,避免损伤已加工表面。整机防护等级达IP67,适应检修车间粉尘和油污环境。替代劳动力价值:过去一个车钩240公斤,需3名壮工配合吊具才能搬运选配,不*效率低而且腰椎损伤风险较高,这类重体力岗位现在年轻人根本不愿干。我们的机械手让一人通过操纵**成全部作业,直接替代3个重体力岗位,用工成本降低67%,且彻底消除了工伤隐患。在车轴加工区,18台设备原本需6人轮班上下料,现在机械手全自动完成,节省5名操作工。这不是“机器换人”,而是“把工人从危险岗位解放出来去做更有价值的事”。在电子装配线上,小型工业机器人贴装微小元件,确保电路板组装的可靠性与一致性。江苏机械手技术原理
打磨机器人通过力控技术柔顺贴合复杂曲面,去除铸造零件的飞边与毛刺。安徽ER系列机械手提高生产效率
控制系统作为机器人的“大脑”,将生产指令转化为电信号,通过伺服驱动器调节电机转速与扭矩,并实时接收传感器反馈动态修正运动轨迹,确保操作偏差≤0.05mm。运动学模型基于DH参数建立,可在10毫秒内计算出6个关节的转动角度,实现精细定位与路径规划机械结构方面,机器人由多关节与连杆系统组成,关节数量决定了其自由度——六轴机器人拥有6个旋转关节,可模拟人类手臂的弯曲、扭转等复杂动作,覆盖三维空间任意作业位置。末端执行器则根据任务适配不同工具,如焊接用焊枪、装配用夹爪或搬运用吸盘。驱动系统方面,电气驱动是当前主流方案,伺服电机通过减速机传递动力,控制精度可达±0.01mm,占据市场80%以上份额;液压驱动适用于500kg以上重载场景,气压驱动则适合快速取放料作业。控制系统作为机器人的“大脑”,将生产指令转化为电信号,通过伺服驱动器调节电机转速与扭矩,并实时接收传感器反馈动态修正运动轨迹,确保操作偏差≤0.05mm。安徽ER系列机械手提高生产效率