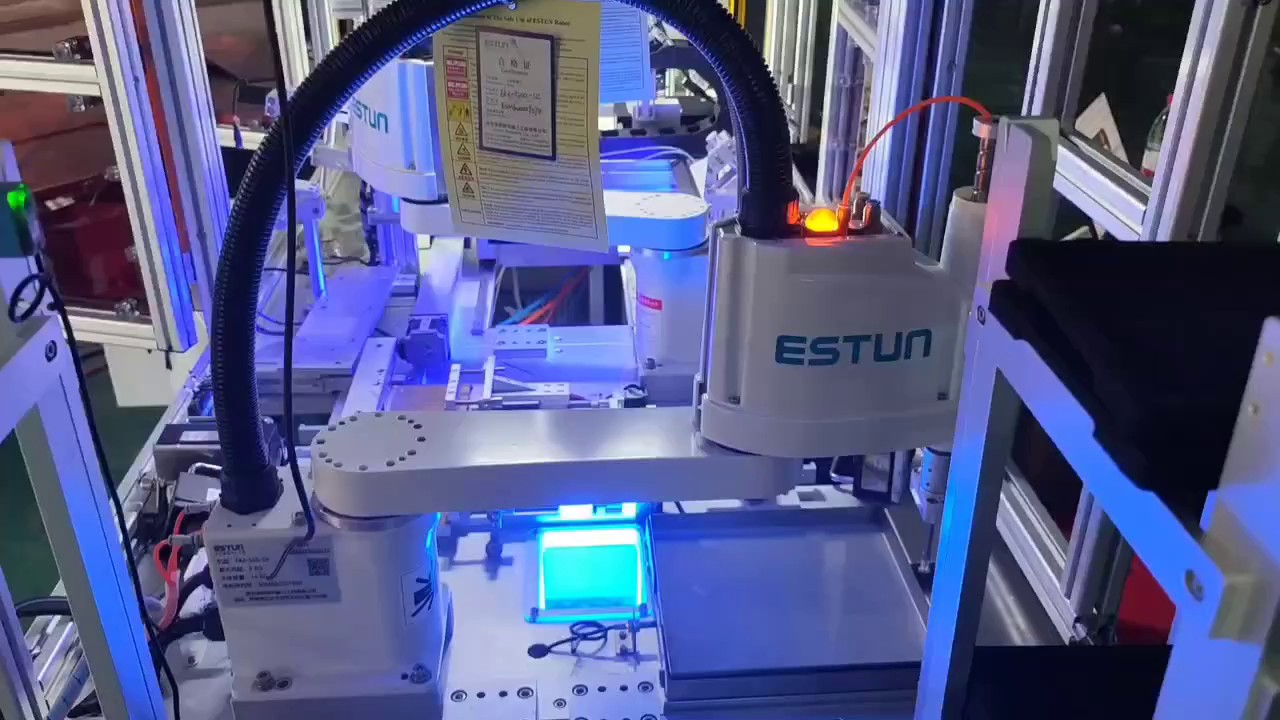
工业机器人的性能评估主要围绕精度、速度、负载能力、防护等级等**指标展开。重复定位精度是**关键的技术参数之一,它反映机器人多次返回同一位置的能力,直接决定加工装配的质量稳定性。当前行业先进水平已达到±0.02mm,这意味着机器人能够以较高的一致性完成精密零部件抓取、螺丝锁付等高要求作业。工作半径决定了机器人的作业覆盖范围,长臂展机型如2100mm以上可单机覆盖多台设备或大尺寸工件,减少外部行走轴配置。负载能力从3kg到1200kg不等,需根据工件重量加末端执行器重量综合确定。机器人在铸造、锻造等高温多尘环境中作业,需配备防护服和正压冷却系统。江苏机械手技术原理
能够满足从轻载装配到重载搬运的各类需求。在轻载领域,我们提供3kg至20kg的六轴机器人和SCARA机器人,适用于电子装配、精密点胶、小型工件搬运等场景,具有速度快、占地小的特点。在中载领域,20kg至100kg的通用型六轴机器人是焊接、喷涂、机床上下料等工艺的主力机型,具备良好的运动灵活性和工艺适应性。在重载领域,我们提供100kg至500kg及以上的大负载机器人,主要用于汽车零部件搬运、重型机械装配、码垛堆叠等作业,具有刚性高、工作范围大的优势。此外,我们还提供协作机器人产品线,具备高灵敏碰撞检测功能,可在无需围栏的情况下与人协同作业,特别适合空间有限、需要频繁调整的小批量多品种生产场景。无论何种工艺需求,我们都能为您匹配合适的机型。浙江ER系列机械手技术原理机器人维护重点包括减速器换油、电池更换和编码器校准,周期通常为数千小时。

现代工业机器人普遍采用六轴或四轴结构设计,能够灵活完成复杂空间轨迹运动。六轴机器人具备更高的自由度,可以模拟人臂的灵活动作,适合在狭小或复杂空间内作业;四轴机器人则更适用于高速平面搬运和装配任务。无论是哪种结构,工业机器人的定位精度均可达到±0.05毫米以内,充分满足精密装配、螺钉锁付、点胶等高精度作业需求。这种高灵活性与高精度的结合,使工业机器人能够适应从简单搬运到复杂加工的各种应用场景。江苏林格自动化科技有限公司。
工业机器人是自动化制造领域的**装备,广泛应用于焊接、搬运、装配、喷涂、打磨等多种工序。它由机械臂、控制系统、驱动系统和传感系统组成,具备高精度、高速度和高重复性的特点。与传统人工操作相比,工业机器人能够***提升生产效率和产品一致性,同时减少因疲劳或人为失误导致的质量问题。在现代智能工厂中,工业机器人已成为连接各道工序、实现自动化流水作业的关键设备,是推动制造业向数字化、网络化、智能化转型的重要技术力量。部件包括伺服电机、减速机与控制器,它们共同机器人的dinwei精度与动态响应性能。
我们推出的智能铸件打磨机器人成功突破了这一难题。铸件毛坯因冷却过程存在复杂物理变化,每个铸件都存在微小差异,传统自动化设备难以适应。我们的解决方案构建了“感知—决策—执行”的智能闭环:高精度3D视觉系统快速识别铸件三维形貌,自主研发的AI算法在毫秒内规划比较好打磨路径,力控打磨工具在作业中实时调整接触力,模拟熟练工匠的操作手法。实际应用数据显示,在汽车车桥打磨场景中,单台机器人每小时可完成6根铸件打磨,而传统人工模式下,一名熟练工人10至12小时*能完成6根。该技术已成功应用于商用车、乘用车、工程机械、航空航天等多个行业,帮助客户将粉尘弥漫的清理车间升级为洁净、高效的智能空间,同时大幅降低了职业健康风险。
装配机器人依靠力觉传感器精确控制插入力,完成精密零部件如轴承或电子元件的组装。江苏机械手技术原理
作为专业的机器人装配与销售公司,我们深知**零部件的品质直接决定了整机的性能表现和使用寿命。精密减速器是机器人关节中**为关键的传动部件,我们选用高刚性的RV减速器和高精度谐波减速器,分别适配重载和轻载关节,确保机器人运动平稳、回差极小、长期运行无松动。伺服系统方面,我们配套高性能交流伺服电机及驱动器,具备响应快、过载能力强、效率高的特点,能够实现位置、速度、力矩的精确控制。控制系统采用开放式架构,支持多种编程方式和通信协议,便于与客户现有设备集成。我们对每一台出厂的机器人都进行严格的装配精度检测和空载、负载运行测试,确保**部件的匹配达到比较好状态。正是对零部件品质的严格把控,让我们的产品能够在**度连续作业中保持稳定可靠,为客户创造持续价值。江苏机械手技术原理