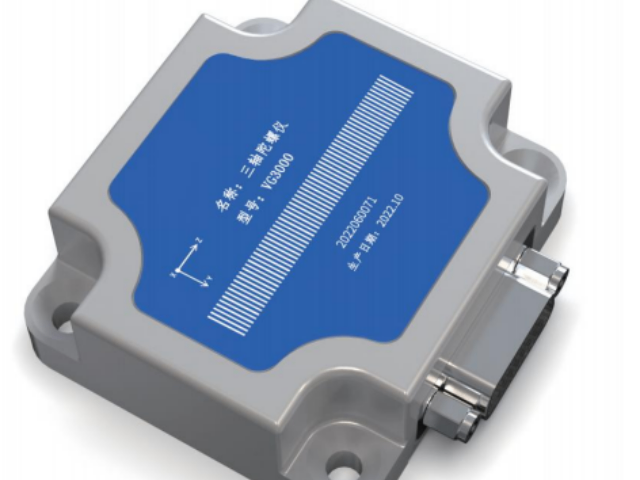
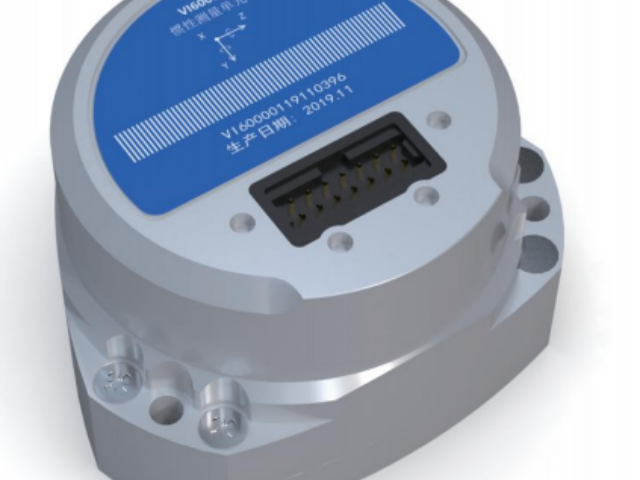
生物电抗连续心排量监测技术将重症监护场景的关键指标带入可穿戴领域。多频生物阻抗传感器通过体表电极向胸腔施加微弱的交变电流,精确测量胸部阻抗在心动周期中的时相变化。阻抗的快速下降分量与主动脉血流的瞬时速度相关联,经特定算法积分后可估算每搏输出量与心排量。与同步采集的心率数据结合,系统持续输出心指数这一反映心脏泵血效率的**参数。在心力衰竭患者的居家管理中,连续心排量趋势的异常下降可提前预警心功能失代偿,为及时调整用药或就医提供客观依据。传感器将心脏每搏的射血过程转化为胸腔阻抗的微妙波动,使原本依赖有创热稀释法的血流动力学参数以无创、连续的方式走进日常生活,开启心血管重症预防的新模式。IMU 凭借不依赖外部信号的自主性,在室内、地下等 GNSS 失效场景中仍能稳定输出运动数据。上海扫地机器人传感器模块
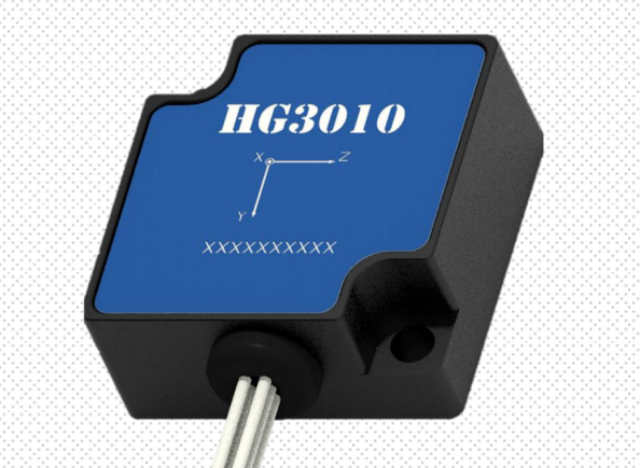
在老年人及高风险职业人群的防护场景中,MEMS加速度计与陀螺仪构成的惯性测量单元(IMU)以kHz采样率捕捉躯干瞬时冲击加速度与角速度突变,结合气压计获取的离地高度骤降特征,构建多模态跌倒判据。通过级联决策树与支持向量机(SVM)融合分类,系统可区分真实跌倒与弯腰、跳跃等强干扰动作,误报率低于·日。更关键的是,跌倒发生时往往伴随心率骤升或骤降——PPG传感器同步检测脉搏波形振幅与间期变异,若冲击后10秒内心率下降超过30bpm或出现停搏,则判定为高危事件,即刻触发4G蜂窝网络发送定位坐标与求救信号至预设联系人及急救平台。同时,设备内置的麦克风阵列启用环境音辨识,确认是否需要语音安抚或手动取消。这一全链路响应时延压缩至8秒以内,使黄金救援窗口得到很大程度利用。当传感器硬件的物理感知与应急逻辑深度绑定,穿戴设备便化身为24小时不眠的守护哨兵,为独居长者与户外探险者织就一道隐形的安全索。 浙江高精度IMU传感器厂商工业级 IMU 耐温抗振,极端环境下仍能保持高精度运动感知。
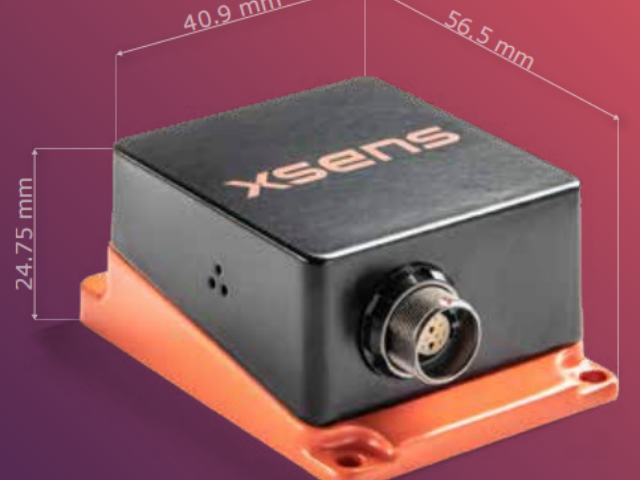
超越传统体重秤的静态测量,可穿戴式生物电阻抗(BIA)传感器以多频激励(5kHz~1MHz)向人体施加微弱交流电流,通过四电极法测量躯干或肢段阻抗模值与相位角。利用Cole-Cole模型拟合,分离细胞外液(ECW)、细胞内液(ICW)及细胞膜电容,进而计算身体总水分、去脂体重、骨骼肌质量及体脂百分比,精度与双能X射线吸收法(DXA)相关性达。更关键的是,连续监测可追踪运动后水分恢复速率、晨起脱水指数以及治疗过程中的肌肉流失趋势,为营养补充和康复训练提供动态标尺。在慢性心衰患者中,胸腔阻抗的每日波动还可反映肺水肿早期变化,提**天预警急性失代偿风险。传感器将身体的电特性转化为看得见的成分图谱,让每一次阻抗变化都成为细胞内外对话的翻译,为个性化营养、运动与疾病管理构筑起精细的生化瞭望塔。
双足承载着全身重量,其压力分布映照着平衡控制与步态健康的真实现状。将柔性压阻传感器阵列(16×16单元)嵌入鞋垫或袜底,以100Hz采样率捕获足跟在站立相、跖骨头在推进相的压力峰值及时间积分。通过计算压力中心(COP)的椭圆面积和晃动路径长度,系统量化静态站立姿态的稳定性;在行走时,提取步长、步宽、足偏角及双支撑相占比,并经对称性指数(SI=|左-右|/(左+右)×200%)评估左右肢体的功能性差异。当COP椭圆面积较基线扩大25%且晃动速度增加,结合加速度计的躯干摆动幅度,系统给出跌倒风险等级,尤其适用于帕金森病、卒中后偏瘫及老年肌少症人群的动态平衡评估。在糖尿病足护理中,足底局部高压点(>200kPa)的持续监测可提前48小时预警溃疡风险,指导鞋垫定制与减负策略。传感器将足下每一步的力学细微差异转化为压力场热图,让行走的姿态稳定性和风险因子一目了然,为康复训练、运动防护和老年照护提供来自足底的坚实数据支撑。 IMU具备自诊断与故障报警功能,实时监测传感器健康状态。
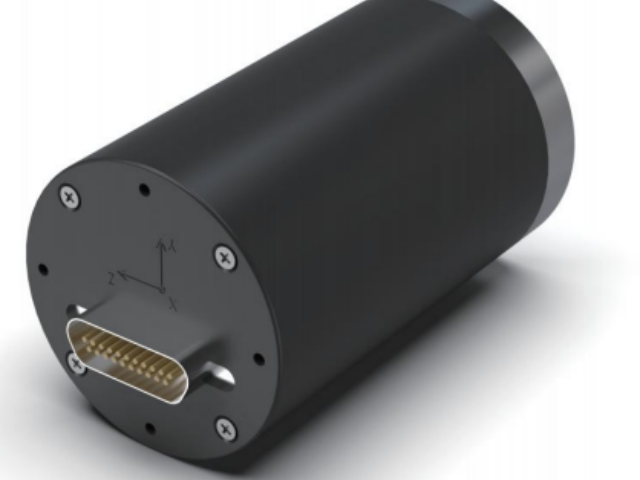
行人航位推算与视觉重定位融合的博物馆室内导航系统将IMU自主定位与视觉特征识别结合,在高大空间和人员遮挡严重的室内提供连续稳定的游客定位。三轴加速度计与陀螺仪以数百赫兹采样率捕获游客在展厅内步行时的步态冲击与手机朝向变化,通过自适应步长模型与航向估算连续推算相对于展厅入口的相对坐标位置。当游客经过特定展品或标识点位时,手机摄像头捕捉展品编号或墙面标识牌图像,经视觉特征匹配获得***位置修正,将航位推算随时间累积的定位误差重新归零。在多人密集参观的场景中,视觉定位可能因遮挡频繁失效,而IMU在此期间维持连续定位输出,确保当游客移出遮挡区域后视觉重定位能够快速找回正确位置,系统据此推送当前所在展区的导览音频与展品详情。传感器将惯性航位推算的连续性与视觉位置修正的***性进行互补融合,使博物馆游客在大型展厅与密集人群中始终获得不间断的定位与导览服务,提升观展体验的连贯性与信息获取的即时性。 抗电磁干扰的IMU封装,令其在电机密布环境中同样准。上海IMU组合传感器校验标准
水下探测机器人通过 IMU,在深海无信号区保持航向稳定。上海扫地机器人传感器模块
惯性导航与航位推算技术正借助高性能IMU传感器从专业领域走向民用穿戴设备。三轴加速度计与三轴陀螺仪以数kHz采样率持续捕获运动中的线加速度与角速度变化,结合地磁传感器提供***方位参照,经扩展卡尔曼滤波器融合后输出稳定的三维姿态角与速度矢量。在GPS信号丢失的室内或地下空间,IMU凭借对每一步步长与行进方向的精确推算,连续构建相对位移轨迹,定位误差随行进程的累积速率远优于单纯依靠步数估算的传统方案。当与气压高度计协同工作时,系统还能区分楼层间的垂直移动,实现多楼层环境中的三维轨迹重建。在商场导航、地下车库寻车或大型场馆内的人员定位等场景中,IMU填补了卫星定位的盲区,使连续无间断的自主定位成为可能。传感器以惯性物理定律为运算内核,将加速度的二次积分转化为空间位移的精确估算,让穿戴设备在任何信号遮蔽环境中始终具备方向感知与位置推演的**能力,为基于位置的服务与安全监护提供了坚实的技术依托。 上海扫地机器人传感器模块


- 国产平衡传感器性能 2026-09-18
- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12
- 传感器性能 2026-09-12