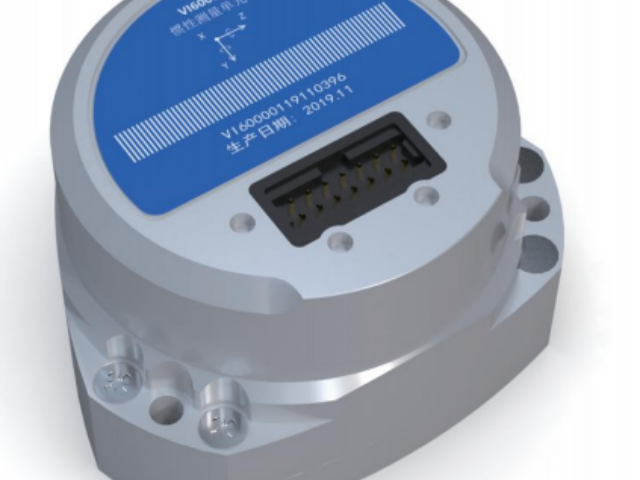
眼球运动是大脑功能的外在窗口,穿戴式眼电(EOG)传感器以三对Ag/AgCl干电极置于眼周,差分放大角膜-视网膜电位(CRP)的微弱位移信号,采样率达500Hz,经带通滤波(Hz)后分离水平、垂直及径向眼动分量。系统实时提取注视时长、扫视频率、眨眼间隔及瞳孔响应速度(借助辅助光电反射)等特征,通过长短期记忆网络(LSTM)判别注意力涣散、认知超负荷或嗜睡状态。当连续注视时间超过3秒且扫视幅度减小,结合心率变异性的LF/HF比上升,设备判定为高认知负荷阶段,适时推送视觉放松引导或工作间歇提醒。在驾驶安全领域,眼动传感器可检测到微睡眠前兆——如闭眼时长超过200毫秒且频率增加——联动方向盘振动及语音预警,将事故风险降低近40%。该技术还将应用拓展至注意力缺陷障碍(ADHD)儿童的日常监测,量化干预训练的效果轨迹。传感器以微伏级电位的变化捕捉灵魂之窗的每一瞥流转,让无形的注意力耗散变成可视化的认知脉搏,为脑力工作者和学生构筑动态的精力管理仪表盘。 IMU的过采样与数字滤波技术,有效压制量化噪声与机械谐振干扰。6轴惯性传感器校验标准

睡眠是健康的基石,而传感器正在将这片盲区变得清晰可读。压电式微动传感器以无感方式置于床垫或枕下,通过捕捉呼吸引起的胸腔起伏与体动产生的微弱振动,分离睡眠期间的翻身频次、呼吸节律及心率信号,全程无需贴身佩戴,彻底消除睡眠监测的异物感。配合环境光传感器与噪音传感器的协同记录,系统将外部干扰因素纳入分析模型,精细定位影响睡眠质量的环境变量。脑电采集贴片则以干电极技术捕获额叶α波与θ波活动,自动分期浅睡、深睡与快速眼动期,输出直观的睡眠结构桑基图。当呼吸暂停或周期性肢体运动事件发生时,系统即时记录并汇总周期性报告,为睡眠医学诊断提供连续数夜的大数据支撑,让“睡得好不好”这个模糊问题获得精确的数字答案,推动睡眠健康从主观感受走向客观度量。 上海IMU数字传感器IMU陀螺仪角度随机游走优于0.5°/√h,满足高精度导航的严苛需求。
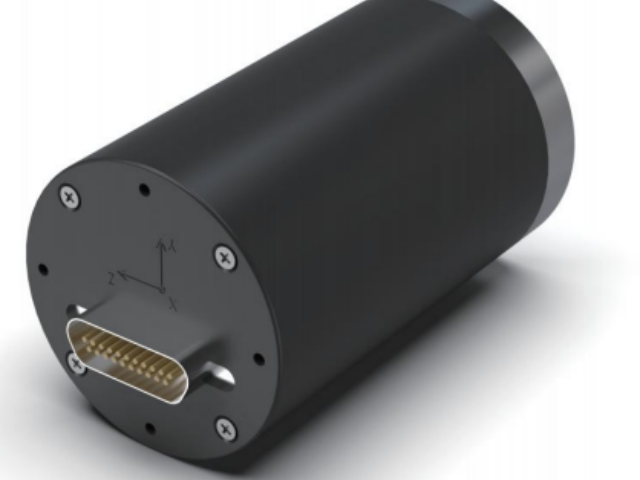
运动科学场景中,惯性测量单元(IMU)与地磁传感器组成的九轴融合系统,以400Hz采样率捕获三轴加速度、角速度及磁场方位数据,通过梯度下降姿态解算算法输出四元数,实时还原肢体关节的三维运动轨迹。结合人体骨骼链模型与逆动力学计算,可精确分解各关节的扭矩、功率与做功效率,识别跑步触地时间、摆动对称性及踝关节背屈角度等关键生物力学指标。更进一步的,当IMU数据与皮肤电导传感器(EDA)及呼吸感应体积描记(RIP)带协同工作时,系统能够综合心率-步频耦合指数、摄氧量动态估算值(VO₂)与汗液电解质流失速率,建立个性化运动疲劳阈值模型。一旦**指标越过安全边界,设备立即通过触觉马达反馈调整运动建议,指导用户改变步频或坡度。这种“感知-解析-干预”的闭环机制,让科学训练不再是专业实验室的专属,而是随身穿戴的智能教练,赋能每一次步伐都精细高效。
机器人辅助腹腔镜手术中的器械末端姿态追踪技术借助微型IMU传感器为外科医生提供超出视觉反馈的器械空间方位信息。毫米级尺寸的IMU封装于腹腔镜抓钳或电钩的杆体内部,以数百赫兹采样率持续捕获器械末端在体腔内的三轴角速度与线加速度变化,经初始对准与捷联惯导解算后输出相对于穿刺器入口的相对位置与朝向。当器械末端移出腹腔镜视野时,系统仍依靠IMU维持数秒的连续姿态推算,辅助医生在无直接视野区域完成器械定位与组织牵拉方向的预判。在缝合打结等精细操作中,IMU测量到的器械前列微小抖动幅值实时反映医生手部震颤的强度,系统据此自动开启震颤滤除算法以提升操作平稳度。传感器以惯性导航与微创手术运动学为理论基础,将手术器械在狭小体腔中的每一次旋转与推进转化为可供外科医生参考的实时空间方位指引。 IMU的六轴数据经内部预处理,有效滤除高频噪声与异常跳变。
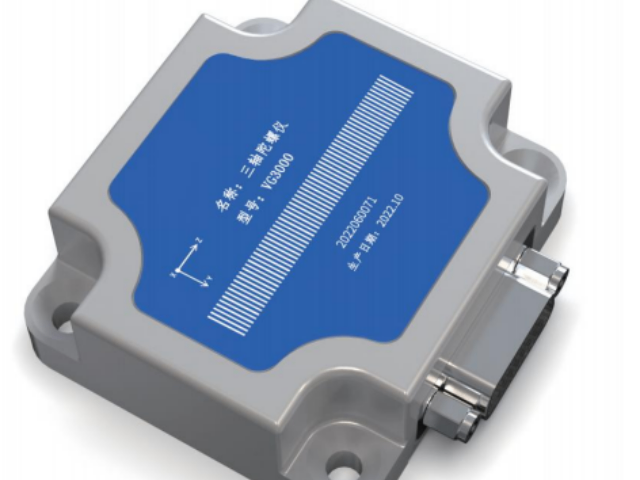
行人室内定位与地图匹配的紧耦合导航系统将IMU航位推算与建筑信息模型深度融合,实现大型复杂建筑内的人员精确跟踪。三轴加速度计以数百赫兹采样率检测行人脚步起落的冲击特征,陀螺仪结合地磁传感器提供行进方向,经航位推算算法连续更新相对于建筑入口的位置坐标。当系统推算的位置点落入电子地图中门、走廊或房间等可通行区域时正常输出;当轨迹点出现在墙壁、电梯井或设备间等不可通行区域时,通过粒子滤波算法将粒子权重重新分配至邻近可通行区域,实现定位轨迹与建筑结构的逻辑一致性约束。在大型医院或交通枢纽中,系统生成的连续定位轨迹与楼层平面图叠加显示于监控终端,使安保或医护人员能够实时掌握人员在建筑内的精确位置与移动轨迹,定位精度不依赖任何信标部署。传感器将惯性航位推算的连续性与建筑结构约束进行融合优化,使穿戴式定位设备在复杂室内空间中始终具备符合物理逻辑的精确位置追踪能力,为大型建筑内的人员监护与应急疏散提供了可靠的定位基础。 工业机械臂靠 IMU 实时校准关节姿态,提升作业准度。江苏进口IMU传感器评测
IMU在网球拍中检测挥拍轨迹,辅助分析击球速度与旋转角度。6轴惯性传感器校验标准
可穿戴外骨骼的控制系统中,IMU传感器网络承担着人体运动意图识别与关节角度追踪的双重职能。多个惯性节点分布于穿戴者的大腿、小腿与躯干等关键部位,以高采样率同步获取各肢段的空间姿态与运动加速度,通过关节约束模型解算髋、膝、踝关节的实时角度与角速度。当检测到穿戴者重心前移且髋关节伸展角速度超过设定阈值时,系统判断为迈步意图启动,即时驱动液压或电机单元输出辅助力矩,实现人机协同的自然步态。在上楼梯或斜坡行走等变地形场景中,IMU提前感知到足部轨迹与地面高度之间的空间关系变化,据此调节外骨骼的阻抗参数以适应不同坡度下的支撑需求。传感器将人体的生物力学运动意图转化为惯性信号的时序变化模式,让外骨骼在每一个步态周期的适当相位精确输出恰如其分的助力,实现机器辅助与人体运动之间的无缝协同。 6轴惯性传感器校验标准


- 国产平衡传感器性能 2026-09-18
- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12
- 传感器性能 2026-09-12