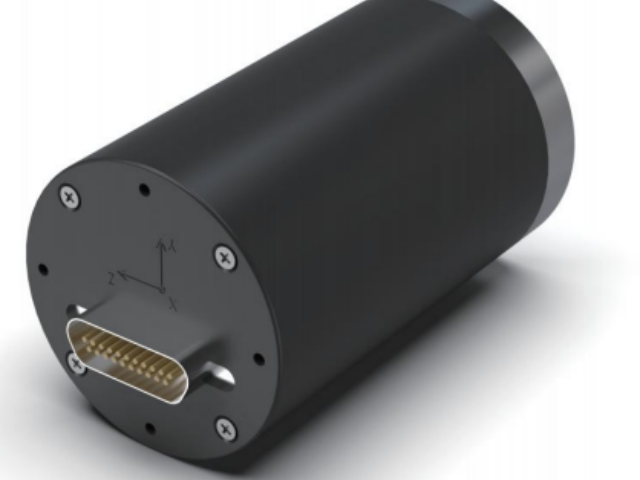
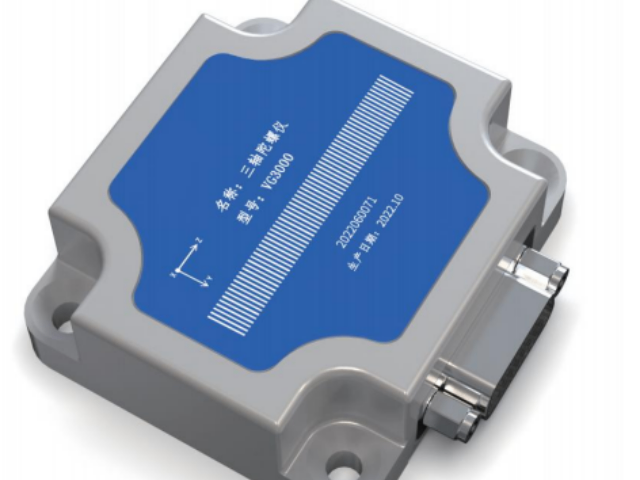
多节点惯性传感网络将人体姿态监测从单点升级为全身骨骼建模。将微型IMU单元分别佩戴于胸椎、腰椎、髋部及大腿等关键节段,通过各节点间的相对方位角解算,构建出包含脊柱曲度、骨盆倾斜与髋膝关节角度的全身运动链模型。在办公室久坐场景中,系统持续监测脊柱前屈角与头部前伸距离,当累计不良姿态时间超过设定阈值时适时提醒干预;在运动康复中,各关节角度的协调性与对称性指数反映动作模式的代偿程度,指导针对性矫正训练。多节点传感器间的无线时间同步误差低于毫秒级,确保全身姿态重建的空间一致性。传感器由点及面编织出覆盖人体的动态骨架网络,让姿态健康管理从单一部位的粗略感知升级为全身联动的高维量化。IMU在潜水电脑中记录水下姿态,帮助潜水员维持中性浮力控制。上海机器人传感器校验标准

神经功能评估正在获得前所未有的量化工具。表面肌电传感器以高采样率捕获运动单元放电的复合电位,提取均方根值与中位频率特征,量化肌肉***程度与疲劳进程。惯性传感单元同步记录关节角度与角速度变化,建立肌电***与关节运动之间的时序耦合模型,识别脑卒中患者常见的异常协同收缩模式。近红外脑功能传感器以前额叶为窗口,利用光谱法监测氧合血红蛋白与脱氧血红蛋白浓度的任务相关波动,评估认知负荷与注意力资源的动态分配情况。将肌电、运动学与脑氧三路信号融合分析,系统可生成神经-肌肉-认知的综合效能评分,为康复训练提供剂量调整的精确指引。传感器以多元物理量映射神经系统的功能状态,让康复进程不再是模糊的“感觉好多了”,而是每一条曲线、每一组数据汇聚而成的客观恢复轨迹。 江苏原装平衡传感器推荐IMU在智慧农业无人机中感知风速影响,维持喷洒作业的稳定飞行。
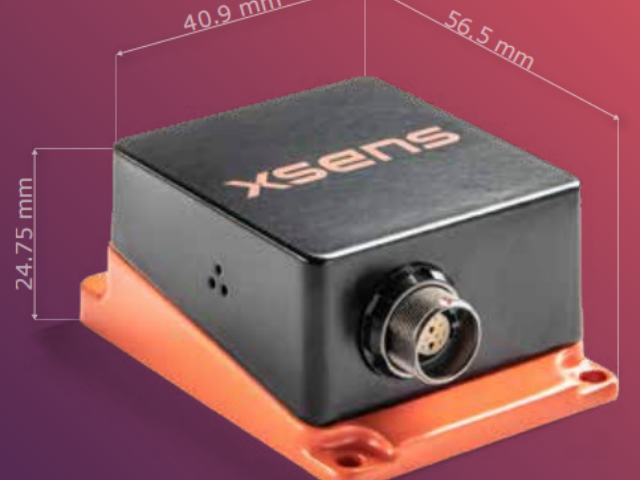
传感器是飞行器与深空探测器的“神经感知中枢”,其在极端环境下工作的可靠性、抗辐射能力与动态响应范围直接决定了航天任务的成败与科学回报的深度。当前航天传感器已从单一温度、压力测量升级为集成化、智能化、冗余容错的多参数感知微系统,融合MEMS惯性测量单元、光纤陀螺、石英谐振加速度计与微型光谱仪,能够在发射过载、真空热循环及高能粒子辐照下同步采集姿态角速度、推进剂剩余量、舱外紫外光谱等关键数据,并通过星载容错算法实现故障自诊断与功能重构。在火箭垂直回收、卫星在轨服务、深空着陆等标志性任务中,高可靠航天级传感器已成为任务成败的压舱石,直接影响入轨精度、交会对接安全性与科学载荷工作窗口。随着商业航天兴起与地月空间经济带规划,传感器承担着从地面测试到深空导航全流程的数据保障重任,为自主导航与科学探测提供高动态、抗干扰的真实物理量输入。无论是火星进入舱的烧蚀层温度实时监测,还是太阳帆板的微振动抑制与指向控制,传感器都在构建一张覆盖发射、转移、绕飞、着陆、作业全阶段的飞行器健康管理网络,让深空环境可感知、可适应、可自主决策。展望未来,量子传感、碳化硅高温电子学与核电池自供能技术的突破。
口腔医学中的下颌运动轨迹追踪技术借助微型IMU传感器将颞下颌关节的复杂运动转化为可供临床诊断的量化参数。三轴加速度计与陀螺仪以数百赫兹采样率封装于口内牙套或颌面佩戴的微型托架,持续捕获下颌在开闭口、前伸及侧方运动过程中的三维角速度与线加速度变化,经刚体运动学解算后重建髁突在关节窝内的完整运动轨迹与旋转轴位置。在颞下颌关节紊乱综合征的评估中,系统通过分析开闭口阶段髁突运动轨迹的平滑度与对称性,识别关节盘移位或关节韧带松弛引起的运动模式异常,为临床提供超越触诊与影像静态评估的动态功能信息。在咬合重建与修复***中,系统记录的个性化下颌运动参数输入虚拟牙合架,使修复体设计的动态咬合接触点与实际功能运动路径保持一致。传感器以刚体运动学为理论基础,将下颌在每一次咀嚼、说话与吞咽中的微小运动转化为可供牙科医师分析的三维髁突轨迹数据。 IMU 抗冲击性强,能耐受强度振动与机械碰撞。

消费级虚拟现实与增强现实设备中,IMU传感器以较高刷新率驱动头戴显示器的空间追踪与视觉渲染。三轴陀螺仪以数千赫兹的更新率捕获用户头部在三维空间中的角速度变化,经积分后输出平滑连续的姿态四元数,驱动渲染引擎实时调整虚拟相机的朝向与视野。当加速度计与陀螺仪数据经姿态融合算法处理后,系统获得包含重力方向参考的***姿态,确保虚拟水平面与真实地平面始终保持一致。在快速甩头或剧烈转身动作中,IMU的高频惯性预测使画面渲染延迟压缩至视觉可接受范围以内,消除因姿态更新滞后引起的眩晕与不适感。在无外部定位基站的自追踪方案中,IMU与单目视觉SLAM松耦合,前者填补快速运动时的视觉跟踪盲区,后者校正惯性漂移。传感器以角动量守恒为物理基础,将头颅每一次偏转的惯性参量转化为虚拟视场的同步旋转指令,让穿戴式显示设备在任何空间尺度中始终维持临场感与舒适度并存的沉浸体验。 助听设备融合 IMU,根据用户头部姿态调整声音指向性。江苏原装平衡传感器推荐
IMU的功耗随输出速率动态调节,在低采样时主动降低能耗。上海机器人传感器校验标准
声学回声消除与波束成形技术借助多麦克风阵列极大提升了穿戴设备在嘈杂环境中的语音交互能力。四个以上微型MEMS麦克风以特定几何间距布置于设备周缘,通过到达时间差与相位差算法实时解析声源的空间方位,将主波束定向对准用户声源方向的同时,在干扰声源方向形成零点抑制。自适应滤波算法以毫秒级速度跟踪环境噪声场的变化,动态调整各通道权重系数,在快速移动或风噪条件下依然保持稳定的语音拾取质量。当检测到用户开始说话时,系统自动切换至低延迟透传模式,确保语音指令的实时响应不受回声消除处理的影响。在户外运动、通勤交通或开放式办公环境中,经过空间滤波与噪声抑制的语音信号信噪比提升超过20分贝,使远场语音交互的准确率从嘈杂环境中的不足六成跃升至九成以上。传感器以声波传播的物理规律为基础,将多通道声音信号转化为空间方位与语音内容的双重解析结果,让穿戴设备无论身处何种声学环境都能清晰聆听用户的每一次发声。 上海机器人传感器校验标准


- 上海人形机器人传感器多少钱 2026-09-19
- 国产平衡传感器性能 2026-09-18
- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12