车辆动态稳定性控制领域,IMU传感器正成为智能底盘系统的**感知元件。三轴加速度计与陀螺仪以数百赫兹采样率连续测量车身的纵向加速度、侧向加速度及横摆角速度,结合轮速传感器与方向盘转角数据,经车辆动力学模型融合推算质心侧偏角与轮胎滑移率等关键状态量。当系统检测到车辆侧向加速度与横摆角速度偏离驾驶员预期轨迹时,即时触发差动制动或扭矩矢量控制,将车身姿态修正至稳定包线范围内。在冰雪或湿滑等低附着系数路面,IMU的快速响应特性使电子稳定程序在失控初期即可介入,将救车窗口大幅提前。传感器以车辆动力学方程为运算框架,将车身的惯性运动参数转化为稳定性边界距离的实时估算,让每一套底盘控制系统在任何路面条件下都拥有精细的车身姿态感知能力,为主动安全技术筑起可靠的物理感知基石。 IMU 支持动态校准,可实时环境干扰带来的测量偏差。上海原装IMU传感器参数
传感器在智能工业监测体系中扮演着基础且关键的角色,作为数据采集的***道入口,支撑着设备状态监控、生产环境感知、异常预警与自动化控制等**功能。现代工业场景对传感器的稳定性、灵敏度、抗干扰能力提出了更高要求,各类压力传感器、温度传感器、振动传感器、气体传感器与位移传感器协同工作,实现对生产全流程的全天候实时感知。在智能制造产线上,传感器能够精细捕捉设备运行参数,及时发现温度异常、振动超标、压力波动等潜在风险,提前触发预警机制,有效降低停机与故障损失。在危险作业环境中,气体传感器与温湿度传感器可实时监测有害气体浓度与环境变化,保障人员与设备安全。随着工业物联网的快速发展,传感器不断向微型化、低功耗、无线传输方向升级,配合边缘计算实现数据本地处理与快速响应,大幅提升系统效率。传感器技术的持续迭代,推动传统工业向数字化、智能化、无人化转型,成为构建智慧工厂与工业互联网不可或缺的**部件。 浙江导航传感器质量IMU支持可编程量程配置,灵活适配从静态倾角到高速旋转的测量场景。
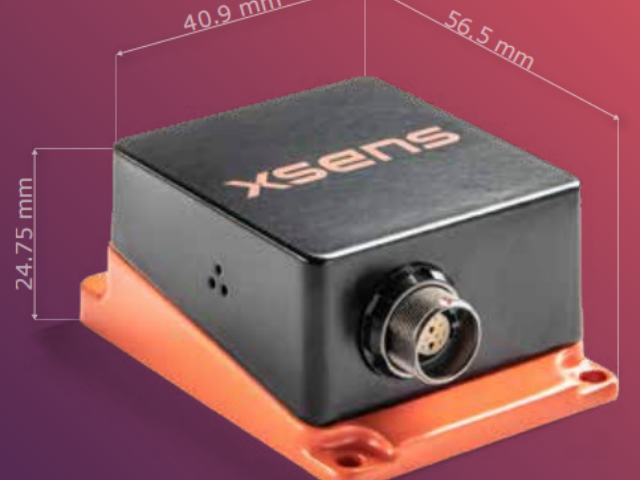
传感器是自动驾驶汽车的“感官系统”,其环境感知的维度、精度与冗余度直接决定了车辆在复杂交通场景下的决策安全性与行驶平顺性。当前车载传感器已从单一摄像头或超声波雷达演变为激光雷达、毫米波雷达、惯性导航与高动态图像传感器的异构融合阵列,能够在雨雾、逆光、夜间等极端条件下同步输出稠密点云、速度矢量与语义分割结果,并通过片上预处理实现目标检测与跟踪的毫秒级响应。在L3级以上自动驾驶、车路协同与自动泊车等关键功能中,高抗干扰车规级传感器已成为安全冗余的基石,直接影响主动避撞成功率与系统功能安全等级。随着智能网联汽车渗透率快速攀升,传感器承担着构建“车-路-云”实时数字孪生体的海量感知任务,为路径规划与行为预测提供厘米级、低延迟的真实环境数据。无论是十字路口的弱势交通参与者识别,还是高速匝道合流时的相对速度精细估计,传感器都在编织一张覆盖360度无盲区、全天气条件的感知防护网,让驾驶环境可建模、可预判、可冗余校验。展望未来,光学相控阵激光雷达、片上光谱成像与事件驱动视觉传感器的成熟,将推动车载传感器向固态化、**延迟、类视网膜计算方向演进,广泛应用于无人配送、矿区自动驾驶与飞行汽车等前沿领域。
多节点惯性传感网络将人体姿态监测从单点升级为全身骨骼建模。将微型IMU单元分别佩戴于胸椎、腰椎、髋部及大腿等关键节段,通过各节点间的相对方位角解算,构建出包含脊柱曲度、骨盆倾斜与髋膝关节角度的全身运动链模型。在办公室久坐场景中,系统持续监测脊柱前屈角与头部前伸距离,当累计不良姿态时间超过设定阈值时适时提醒干预;在运动康复中,各关节角度的协调性与对称性指数反映动作模式的代偿程度,指导针对性矫正训练。多节点传感器间的无线时间同步误差低于毫秒级,确保全身姿态重建的空间一致性。传感器由点及面编织出覆盖人体的动态骨架网络,让姿态健康管理从单一部位的粗略感知升级为全身联动的高维量化。IMU在智慧农业无人机中感知风速影响,维持喷洒作业的稳定飞行。
行人过街安全监测与碰撞风险预警系统利用多IMU节点协同感知行人运动状态,为弱势道路使用者提供主动防护。三轴加速度计与陀螺仪分别安装于行人手机及智能手表,以数百赫兹采样率同步捕获上肢摆动与躯干运动的加速度特征与角速度变化,通过双节点数据融合识别人行横道上的直行、加速、急停及侧向闪避等典型动作模式。当系统检测到行人启动横穿且加速度持续增加但预计无法在信号灯周期内通过时,通过振动与声音提示建议减速或退回。在盲区或视距受限的路口,IMU推算的行人位置与移动速度数据通过短距离通信广播至邻近车辆,使存在碰撞风险的车辆驾驶员获得额外的预警时间窗口。传感器以行人运动学与交通***理论为理论基础,将行人在路口处的每一步加速与减速转化为可被周围车辆感知的数字信号,使传统完全依赖视觉的行人安全防护获得了基于惯性运动状态的非视距预警能力。 通过 IMU 提取的运动特征,可区分运动功能障碍患者的动作差异。上海原装IMU传感器参数
智能车载导航通过 IMU,在隧道内持续提供导航服务。上海原装IMU传感器参数
电动轮椅的IMU驱动防后翻与坡道驻停系统利用双IMU架构实现复杂地形下的姿态安全保障。***组IMU安装于轮椅底盘测量车体俯仰与横滚角度,第二组安装于座椅靠背检测乘坐者躯干的相对姿态偏移,两路数据差分计算区分路面坡度与乘坐者重心主动移动对整车稳定性的不同影响。当系统检测到轮椅在上坡过程中车体俯仰角与驱动电机扭矩的比值持续偏离正常行驶模式时,自动增加前轮驱动力分配并降低加速度变化率以防止驱动轮打滑。在坡道驻车时,IMU连续监测车体俯仰角的微小变化,当电磁刹车制动力不足导致车体出现缓慢下滑趋势时,在车**移超过设定阈值前自动重新夹紧制动装置并推送维护检查提示。传感器以车辆侧倾与制动动力学为理论基础,将电动轮椅在坡道上的每一段静止与起步姿态变化转化为主动安全保障指令。 上海原装IMU传感器参数


- 上海人形机器人传感器多少钱 2026-09-19
- 国产平衡传感器性能 2026-09-18
- 上海mems惯性传感器质量 2026-09-14
- 浙江IMU融合传感器选型 2026-09-14
- 江苏原装惯性传感器评测 2026-09-13
- 浙江mems惯性传感器哪家好 2026-09-13
- 江苏九轴惯性传感器代理商 2026-09-13
- 浙江六轴惯性传感器评测 2026-09-13
- 浙江进口IMU传感器选型 2026-09-13
- 上海进口IMU传感器品牌 2026-09-12
- 上海国产IMU传感器价格 2026-09-12
- 浙江扫地机器人传感器代理商 2026-09-12