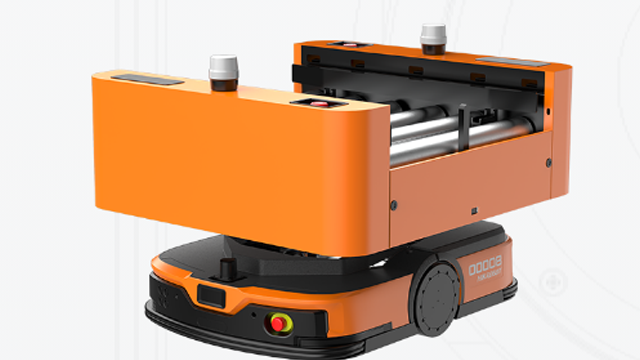
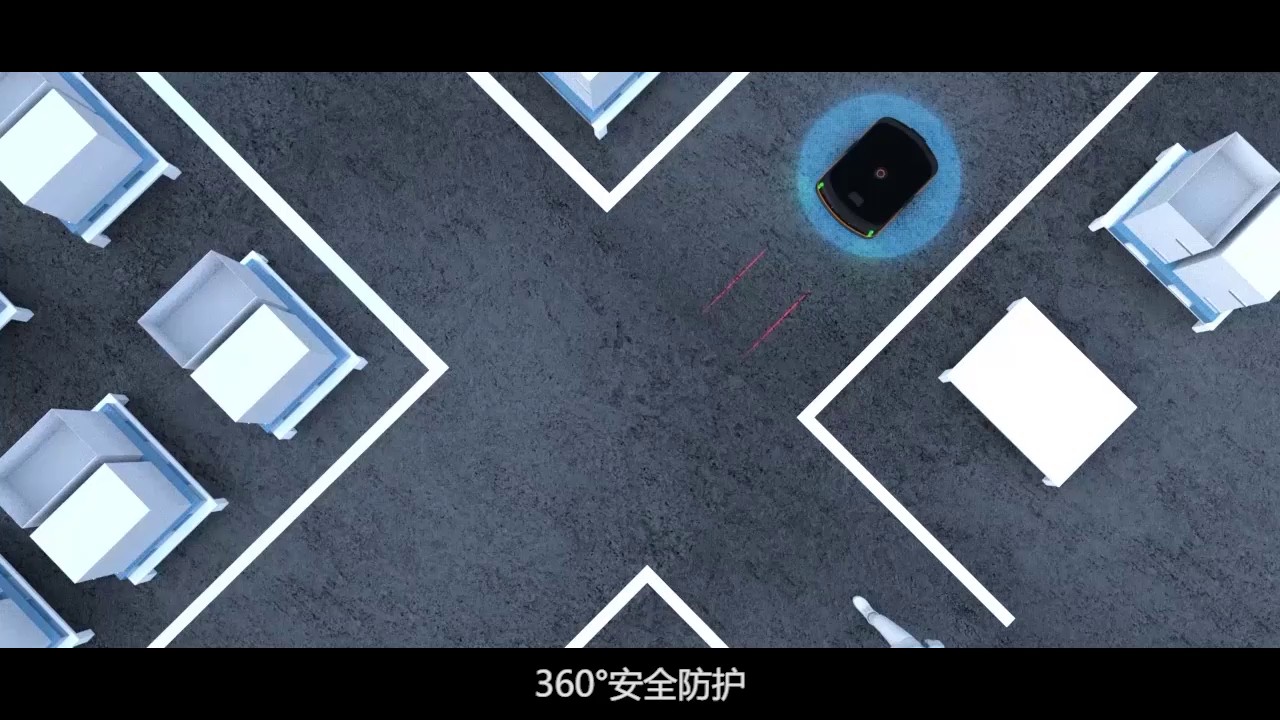
在大型仓储和物流中心,AGV已成为提升空间利用率和作业效率的**工具。例如,全球比较大的AGV机器人智能停车楼位于连云港,该立体车库通过双层AGV设备工艺优化布局,车位数量较传统平面堆场提升9倍,实现了车辆的全自动无人化存取。48台AGV机器人在这里如同训练有素的侍者,在五层车库间精细调度,大幅缩短了车辆出入库时间。该项目不*解决了沿海港口土地稀缺的问题,还通过屋顶光伏板实现了年发电超百万度,达成了零碳运营,展示了AGV在集约化与绿色化方面的巨大潜力。AGV在高温、粉尘、异味等恶劣环境中稳定作业,保障员工远离危险区域。江苏移载型AGV集成
视觉导航与二维码导航是近年来发展迅速且极具潜力的技术方向。视觉导航通过AGV上的摄像头采集环境或地面图像信息,经过图像处理技术识别路标或特征来实现导航。其比较大优势是无需铺设任何物理路径,理论柔性比较高、适用范围广,且成本相对较低,但定位精度和复杂环境下的快速识别仍是其技术瓶颈。二维码导航则与磁钉导引原理相似,AGV通过扫描地面的QR二维码获取***位置信息,通常与惯性导航结合实现精细定位。该方式定位精确、路径更改容易,但二维码易磨损,需要定期维护,比较适合全自动化的无人环境江苏移载型AGV集成调度系统根据任务优先级动态分配AGV,优化整体运输效率。
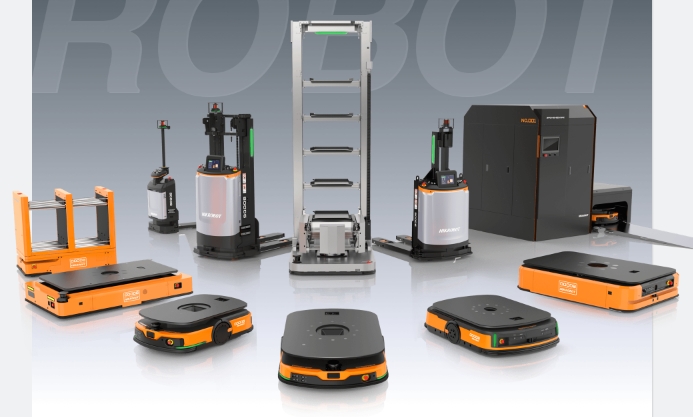
导航定位技术是AGV的**,旨在解决“我在哪里”、“要去哪里”和“怎么去”三个关键问题。目前行业应用**广的是二维码导航和SLAM(即时定位与地图构建)导航。其中,SLAM类产品已成为主流,占比约75%,激光SLAM方案相对视觉方案更为成熟。AGV通过配备激光雷达、深度摄像头等传感器感知环境,其**控制器则负责路径规划、任务执行与人机交互,是系统的“大脑”。展望未来,基于多传感器融合的混合SLAM技术是重要方向,而AI大模型的接入将使AGV对环境的理解从“看见”障碍物进化为“理解”语义信息,实现真正的自主决策。
在行驶过程中,AGV会实时将所到之处的温度、湿度、压差等环境数据通过无线网络上报给**监控系统,这些数据与厂房固定安装的传感器数据进行交叉比对,为环境验证提供重要参考。一旦AGV检测到某个区域的湿度超出工艺规定的范围,它会立即发出声光报警,并自动停靠在**近的安全待检区,同时向生产管理系统发送详细的异常报告,提醒操作人员检查空调系统或除湿设备。即使在正常运行时,AGV也保持着极低的行驶速度,通常在0.3米每秒左右,并且加减速极其平缓,这是为了防止因振动或气流扰动而扬起已经沉降在走廊地面的微小颗粒。通过这种设计,AGV既满足了原料药中间体高效转运的需求,又完全符合制药行业对洁净环境和可追溯性的严格要求。机器人末端配备高精度六维力传感器,可实时感知接触力,并自动调整装配姿态,实现“柔顺装配”。
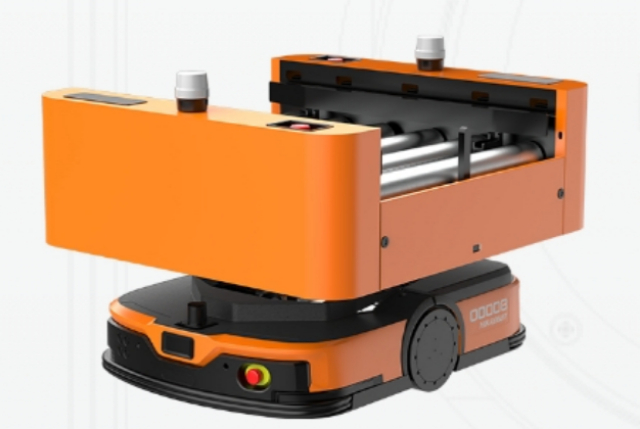
随着技术进步,更先进的导航方式不断涌现。激光导航通过在行驶路径周围安装反射板,AGV发射激光并采集反射信号,经三角几何运算定位,定位精确、路径灵活但成本较高。近年发展出基于SLAM技术的无反射板激光导航,无需辅助标志即可实现精细定位。惯性导航通过陀螺仪计算位置,短时精度高但误差随时间累积,通常作为辅助方式。二维码导航通过摄像头扫描地面二维码获取坐标,常与惯性导航结合,亚马逊Kiva机器人即采用此方式,灵活性高但二维码易磨损。视觉导航通过摄像头采集图像信息进行定位,具有比较高导航柔性,目前技术成熟度仍在提升中。SLAM导航被认为是未来主流方向,具有更高柔性和适应性。AGV是自动化行业中的智能搬运设备,能提升物流效率。江苏移载型AGV集成
AGV可按需灵活调整路径,无需铺设地面轨道,产线改造停工时间大幅缩短。江苏移载型AGV集成
到达喷涂线前端的烘干炉待料区后,AGV将料车停放在指定位置,并向生产线控制系统报告已送达,喷涂线的自动上料机械手会根据需要从料车上逐一抓取外壳放入喷涂夹具。空料车则由另一台AGV或同一台AGV的回程任务带回注塑车间,重新投入循环使用。整个配送系统通过**调度软件统一分配任务,调度系统会实时监控注塑机的生产节拍、喷涂线的消耗速度以及每台AGV的位置和电量状态,如果发现喷涂线消耗较快,调度系统会增派AGV缩短送料间隔;反之,如果喷涂线因换色或故障暂时停机,调度系统则会通知AGV暂停送料并将料车暂存于缓冲区。这种动态平衡机制确保了注塑机和喷涂线都不会因物料积压或短缺而意外停机,实现了前后工序的无缝衔接。 江苏移载型AGV集成