工业机械手具备24小时不间断运行能力,彻底解决了人工在长工时、高节拍作业中必然出现的体力下降和反应迟钝问题。在汽车焊装、铸件打磨、大重量物料搬运等体力消耗巨大的岗位上,工人通常在连续工作两小时后效率开始明显下降,动作变形甚至引发夹伤、砸伤等安全事故。机械手依靠伺服电机和减速机构提供稳定的力矩输出,搬运50公斤以上的工件时仍能保持准确的动作轨迹,且不会出现腰痛、手臂酸胀等职业劳损。同时,机械手配备安全级碰撞检测与急停回路,在异常阻力出现时可快速停止,从本质上消除了人员安全事故隐患。现代工业机器人通常采用多关节机械臂结构,具备高精度、高重复性的运动控制能力。安徽标准机械手
第一步是明确应用场景与功能需求:精密装配需选六轴机器人,重复定位精度≤±0.05mm;重载搬运需选液压驱动机器人,负载≥50kg;简单取放料可选四轴SCARA机器人,成本低且速度快。第二步是**参数匹配:负载能力要包含工件和末端执行器的总重量,并预留安全余量;工作半径需覆盖全部作业区域,同时预留15%余量。第三步是环境适配:粉尘油污环境需选IP54及以上防护,食品医药行业需选IP67防护支持水洗消毒。第四步是经济性评估:需计算全生命周期成本,包括采购、集成、维护、能耗及未来改造成本,而不**是设备单价。第五步是验证与试点:要求供应商提供同行业案例或现场演示,先从单一工位试点验证,成功后再逐步推广。这套选型逻辑可帮助企业规避常见陷阱,确保自动化投资的有效回报。埃斯顿机械手价格对比机器人减速器主要分为RV减速器和谐波减速器,前者耐冲击,后者更紧凑轻巧。
在锂电池生产中,我们的机器人可完成电芯堆叠、模组装配、PACK包装等工序,定位精度高、节拍快,满足大规模生产需求。在氢燃料电池电堆装配环节,我们提供±0.02mm精度的堆叠机器人方案,大幅提升电堆一致性。在光伏组件制造中,机器人承担玻璃板上料、电池片串焊、组件装框等任务,有效应对光伏行业对产能和良率的严格要求。在航空制造领域,我们的高精度机器人系统实现了从部件搬运到机身合装的全流程自动化,定位精度可达0.05mm,支持多机型柔性生产。我们还提供重载全向移动平台,承重可达90吨,毫米级运输精度***提升空间利用与运营效率。这些**应用的突破,展现了我们在复杂工艺场景下的系统集成能力。
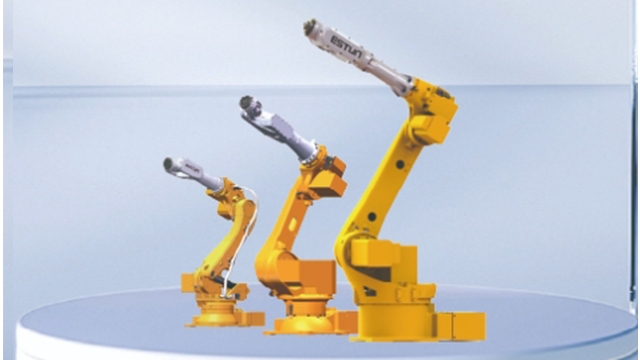
工业机器人是一种通过自身动力和控制能力实现自动化操作的机器。其机械结构通常由机座、大臂、小臂、腕部和手部构成多自由度系统,常见为六轴设计,以实现灵活的运动轨迹。驱动系统是机器人的动力来源,当前以电动驱动为主流,采用伺服电机和精密减速器,确保控制灵活性和精度。控制系统作为“大脑”,负责轨迹规划、姿态控制和时序管理,具备友好的人机交互界面。感知系统则通过内部传感器监测自身状态,外部传感器(如视觉和力觉)感知环境信息,末端执行器则直接执行焊接、抓取、装配等具体任务。这六大系统共同构成了工业机器人的完整技术体系。为提升效率、降低成本,正将成熟工艺模块化,集成3D视觉与AI算法以应对更复杂的柔性生产需求。
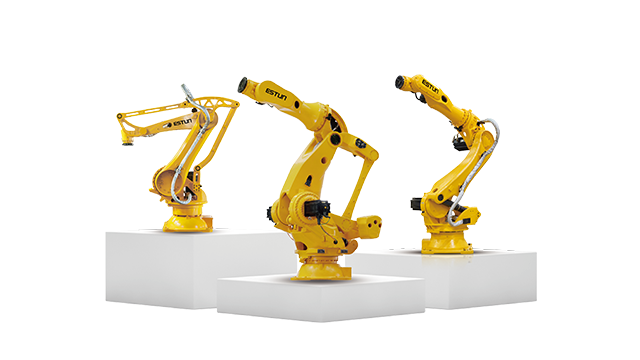
国产品牌出货量已突破五成市场份额。在通用工业领域,本土品牌在电子、金属机械、塑料化工、食品饮料等行业增长强劲,分别增长7%、31%、34%和86%,显示出制造业转型升级对国产机器人的巨大需求拉动。然而,在重载机器人这一高价值领域,国产品牌仍处于弱势地位。**技术卡点主要体现在三个方面:一是控制器、减速器与伺服系统合计占整机成本六成,其中高性能控制器在软件算法层面与国外差距较大;二是高精度编码器等**元器件严重依赖进口,制约了**伺服系统的国产替代通过力控技术,机器人可完成精密装配与柔性打磨作业。智能仓储机械手
应用于汽车制造、电子装配、金属加工、食品包装、塑料成型及仓储物流等行业的重复性、高精度或高危环节。安徽标准机械手
当企业将数控机床、自动检测设备、自动输送线等高度自动化的单体设备串联成全自动产线时,那些仍需人工介入的环节就会成为整线自动化的断点和短板。例如自动车床加工出来的零件需要人工取走并装入自动检测仪,这一看似简单的转移动作,其时间和位置的不确定性会迫使前后设备频繁等待或增加缓存工位。工业机械手凭借标准化的通信接口和同步控制能力,可以与上下设备直接握手联锁,实现工件在不同工序之间的无缝流转。机械手从传送带上抓取毛坯,放入机床,待加工完成后取出再送至检测工位,整个过程完全自动衔接,无需人工干预。因此,机械手不*是一个执行机构,更是打通自动化孤岛、实现真正无人化车间不可或缺的连接节点。安徽标准机械手