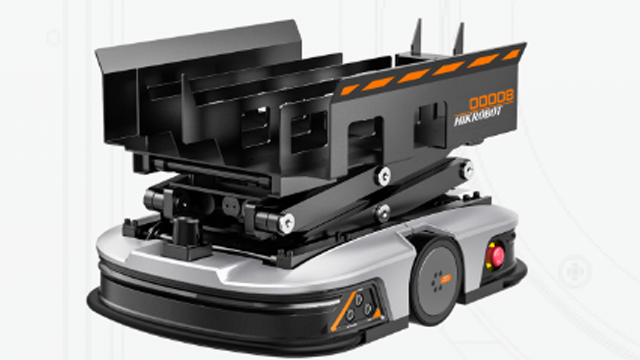
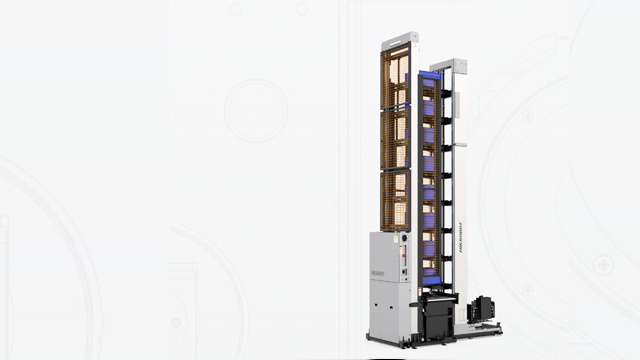
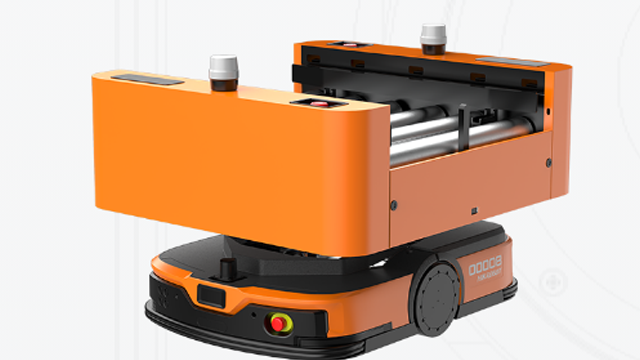
人工搬运的效率极其有限,受生理疲劳、情绪波动、操作熟练度等多种因素影响,搬运速度慢、衔接不顺畅,每天有效作业时间不足8小时,还极易出现物料错拿、错放、碰撞损坏等问题,直接导致生产工序衔接断层,拖累整体生产进度。除此之外,人工搬运还存在极大的安全隐患,车间内物料堆放密集、作业空间狭窄,人工推拉、搬运重物时,极易发生磕碰、砸伤等工伤事故,不*会造成人员伤亡,还会给企业带来高额的工伤赔偿、停工损失等额外成本。工厂部署AGV后,产线换型时只需修改软件路径,数分钟内即可完成调整。复合型AGV集成
AGV采用先进的激光SLAM自然导航技术,无需在地面铺设磁条、二维码或反射板,彻底摆脱了对现场环境的改造依赖。系统通过扫描车间原有的立柱、墙壁、设备等固定轮廓,即可实时构建高精度地图并完成自身定位。这种导航方式不*大幅缩短了项目的实施周期,降低了初期改造成本,更赋予AGV极强的现场适应性——当遇到临时堆放的货物或穿梭的工人时,车辆可动态规划路径实现绕行,而在产线重组或工位调整时,*需在软件端更新地图即可完成路线变更,真正实现了“即开即用、随需而变”的柔性物流。浙江林格科技AGV个性化定制需求AGV与生产系统联动,可实现按灯叫料、准时配送,减少在制品积压。
AGV在实际应用中仍面临动态环境适应、多机协同效率、系统集成复杂度、初期投资较高及维护要求较高等挑战。为此,行业正通过强化SLAM算法在动态场景中的鲁棒性、开发智能调度算法优化交通流、推进模块化与标准化设计降低部署成本,并提供全生命周期服务支持。同时,人机协作安全标准与系统冗余设计也日益完善,以保障系统长期稳定运行。AGV在实际应用中仍面临动态环境适应、多机协同效率、系统集成复杂度、初期投资较高及维护要求较高等挑战。为此,行业正通过强化SLAM算法在动态场景中的鲁棒性、开发智能调度算法优化交通流、推进模块化与标准化设计降低部署成本,并提供全生命周期服务支持。同时,人机协作安全标准与系统冗余设计也日益完善,以保障系统长期稳定运行。
续航能力直接决定AGV的作业连续性,我们通过智能能源管理技术的持续创新,实现AGV从“人工换电”到“无人续航”的升级,彻底打破续航瓶颈。我们的AGV搭载先进的动态电量预测系统,基于历史数据的电池衰减模型,预测精度达95%,当剩余电量<20%时,可自动向调度系统发送充电请求,无需人工干预。同时,提供多模式充电方案, Opportunistic充电模式可在任务间隙停靠充电桩,10分钟补充30%电量,无线充电模式采用电磁感应式充电模块,充电效率达92%,避免插头磨损,电池热管理系统可在-20℃~50℃环境下,通过加热/散热模块保持电池比较好性能。此外,基于A*算法的能耗比较好路径规划,比**短路径省电15%,下坡路段启用能量回收系统,再生电能转化率达25%。某轮胎工厂部署我们的AGV车队后,日均作业时长达23.5小时(传统人工换电模式*16小时),电池更换周期从3个月延长至12个月,维护成本下降70%,断电事故率从每月8次降至0次。RFID导航通过读取地面标签实现站点定位与任务识别。
自动导引运输车(Automated Guided Vehicle, AGV)是一种装备有自动导引装置(如激光、视觉、磁条或惯性导航),能够沿预定路径行驶,并具有安全保护、移载等功能的无人驾驶搬运车辆。在智能工厂的框架下,AGV已从单一的搬运工具演变为连接生产、仓储、物流各环节的关键“柔性纽带”。它通过无线网络与上层制造执行系统(MES)、仓储管理系统(WMS)乃至企业资源计划(ERP)系统实时通信,接收并执行搬运指令。其**价值在于实现了物料、半成品和成品的“准时化”与“精细化”配送,将“人找货”的传统模式彻底转变为“货到人”或“货到工位”的先进模式。这不*大幅降低了人工依赖和劳动强度,更通过精确的数字化调度,使整个生产流程的节拍更加可控、透明,是构建柔性自动化生产线和智能物流体系不可或缺的基础设施。AGV能自动挂载和卸载物料,减少人工干预环节。江苏如何AGV项目
持纸箱、编织袋、塑料桶、金属罐等多种包装形式。复合型AGV集成
AGV的导航技术是其实现自主运行的基础,主要分为以下几类:一是传统导引方式,如电磁导引(在地面埋设导线,AGV通过感应电磁信号循迹)、磁带/色带导引(地面粘贴磁带,光学传感器识别),其路径固定、成本低但变更困难。二是激光反射板导航(通过车顶激光扫描器测量与环境中预设反射板的距离和角度进行三角定位),精度高、路径变更相对灵活,是目前主流方案之一。三是视觉导航(通过摄像头识别地面纹理或预设标识),无需改造环境,智能化程度高。四是自然导航(又称SLAM导航,通过激光雷达或视觉传感器实时构建环境地图并定位),路径设置极其灵活,**了未来发展方向。此外,还有惯性导航、二维码导航等混合导航方式。复合型AGV集成