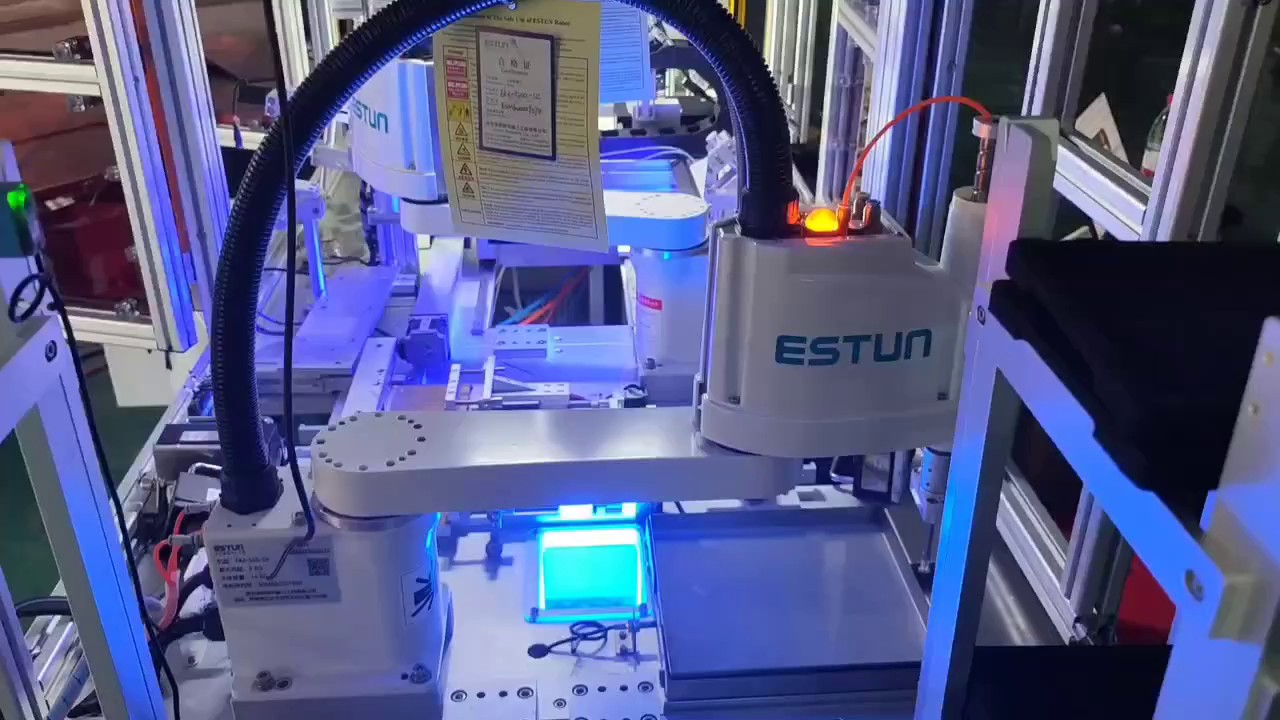
工业机器人技术正朝着更智能、更协同、更易用的方向飞速发展。人机协作是**趋势之一,协作机器人正打破传统安全围栏的限制,与人类工人并肩工作,发挥各自优势。人工智能与感知技术的融合赋予了机器人更强的自主性,通过2D/3D视觉识别和力觉反馈,机器人能够适应不确定的环境,完成更复杂的任务。数字化与工业物联网 将机器人接入工厂网络,使其成为智能工厂的数据节点,实现预测性维护和远程监控。***,易用性与可编程性也在不断提升,图形化编程和拖拽示教等技术正不断降低机器人的使用门槛,让中小企业也能轻松部署和应用。未来的工业机器人将不*是自动化工具,更是具备学习与决策能力的智能生产伙伴。控制器相当于机器人的大脑,负责决策。江苏工业型机械手行业解决方案
现代机械手的**竞争力在于其可编程特性。飞创直线模组通过总线分布式控制,*需修改软件参数即可适应直径5mm-300mm工件的抓取。在个性化需求强烈的家电行业,某企业通过机械手快速切换夹具,实现同一产线生产7种型号空调面板,设备复用率达90%。更值得关注的是协作型机械手,通过力控传感器实现人机混线作业,在航天器精密装配中误差控制在±0.02mm内。这种灵活性使中小企业也能分批次投入自动化,单台机械手平均2.3年即可收回投资。上海如何机械手能耗分析喷涂机器人通常在防爆环境中工作,其运动轨迹均匀,完成表面涂装,工人从有害的环境中解放出来。
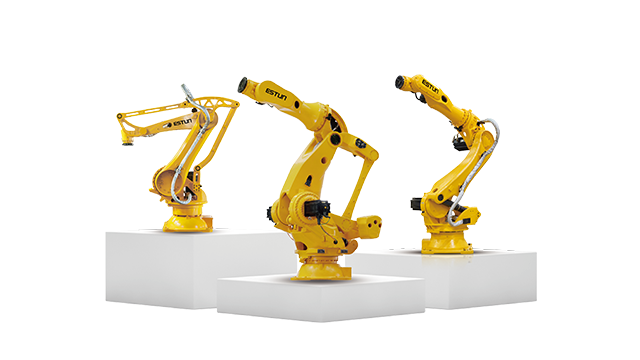
工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。
而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。数字孪生技术实现物理实体与虚拟模型交互。

智能化升级与工业4.0融合应用工业机器人正朝着智能化方向快速发展,成为工业4.0体系中的关键执行单元。现代机器人普遍配备力觉、视觉等智能传感器,能够实现自适应加工、在线质量检测等高级功能。例如,在航空制造中,搭载3D视觉的机器人可以自动识别并修正复合材料铺贴的位置偏差。通过工业物联网(IIoT)技术,机器人运行数据实时上传至云端,结合大数据分析可优化工艺参数、预测维护需求。在数字孪生应用中,虚拟机器人可提前验证生产方案,大幅缩短实际调试时间。未来,随着AI技术的发展,工业机器人将具备更强的自主决策能力,如智能路径规划、异常工况处理等,推动智能制造向更高水平发展。协作机器人能与人类共享工作空间协同作业。上海常见机械手定制
机器人集成物联网技术,实现运行状态远程监控与预测维护。江苏工业型机械手行业解决方案
工业机器人按结构可分为多关节型、SCARA型、直角坐标型、并联型(Delta)和协作型五大类。六轴多关节机器人凭借其6自由度灵活性,广泛应用于焊接、搬运、喷涂等场景;SCARA机器人具有高速平面运动特性,适用于精密装配与分拣;并联机器人以高速度和高精度见长,常用于食品、药品包装;协作机器人则通过力控与安全设计实现人机协同作业。现代工业机器人普遍具备±0.1mm以内的重复定位精度、负载范围从数百克到数吨不等,并支持离线编程、数字孪生等智能化功能,成为柔性制造的**装备。江苏工业型机械手行业解决方案