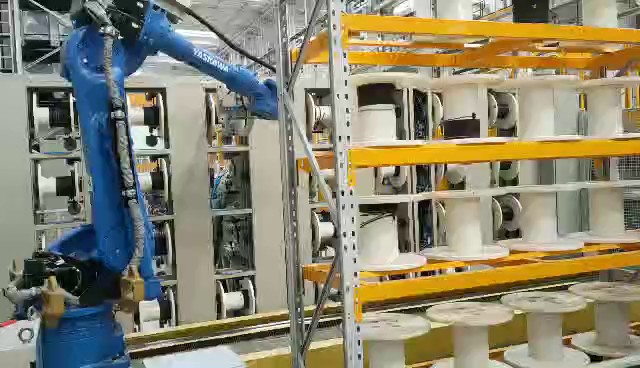
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。协作机器人是近年来的重要趋势,它能够与人类工人安全共享工作空间,共同完成复杂任务。上海如何机械手提高生产效率
在工业领域,机械手是自动化产线的关键设备,完成焊接、喷涂、码垛等重复性作业。汽车制造业中,六轴机械手可实现车身的高精度焊接,误差小于0.1mm;电子行业则依赖SCARA机械手进行芯片贴装和电路板检测。医疗领域,手术机械手(如达芬奇系统)通过显微操作辅助医生完成微创手术,减少患者创伤。物流行业应用并联机械手(Delta型)进行高速分拣,效率可达每分钟数百次。此外,在核电站维护、深海勘探等危险环境中,特种机械手可替代人工执行任务。服务机器人领域,仿生机械手结合触觉反馈已能实现餐具整理、老人护理等复杂操作,未来市场空间广阔。
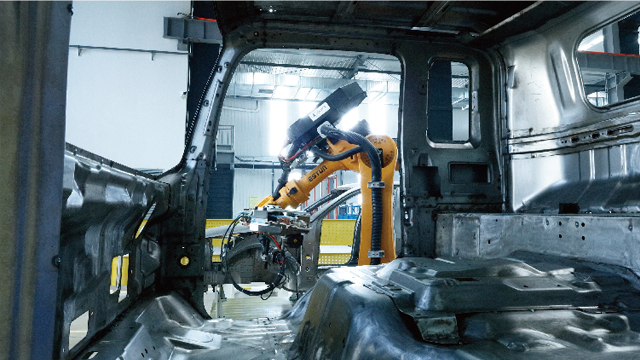
工业机器人的应用已渗透到现代制造业的方方面面,极大地提升了生产效率和产品质量。在汽车制造业,它们是***的主力,高效完成点焊、弧焊、喷涂、玻璃安装、总装等繁重、危险或高精度作业。在电子电气行业,SCARA和桌面六轴机器人凭借其高速度和精度,完美胜任电路板(PCB)的锡膏喷涂、元件贴装、芯片封装、测试等微细作业。在金属加工与塑料行业,机器人常用于机床上下料、铸件打磨抛光、去毛刺、注塑成型件的取件与修边。此外,在食品包装领域,机器人负责高速分拣、装箱和码垛;在医药领域,则执行无菌环境下的试剂分装、实验室自动化等任务。近年来,协作机器人(Cobot) 的兴起更是打破了传统围栏的限制,能够安全地与人类在同一空间内并肩工作,为中小企业的自动化升级提供了更灵活、易部署的解决方案。
在工业4.0的框架下,工业机器人系统已演变为工业互联网体系中的关键数据节点和物理执行终端。现代机器人控制器内置丰富的传感器和数据接口,能够持续不断地产生和上传海量运行数据,包括关节扭矩、电机温度、振动频谱、能耗信息以及维护日志等。这些数据汇入工业互联网平台后,通过大数据分析,可以实现对机器人健康的预测性维护,在其发生故障前预警,提前安排维修,避免非计划停机带来的巨大损失。更进一步,机器人的数字孪生模型——一个与其物理实体完全同步的虚拟镜像,可以在虚拟空间中对生产流程、机器人动作乃至整个产线布局进行仿真、测试与优化。模块化设计与开放控制平台使得机器人更易于集成和二次开发,满足个性化生产需求。

机器人系统集成涉及多领域技术整合:末端执行器需根据任务定制,如真空吸盘、柔性夹爪、**焊枪等;传感系统集成视觉定位、力觉反馈和距离检测等功能,为机器人提供环境感知能力;控制系统需兼容PLC、运动控制卡及上层MES/ERP系统,实现数据互通;安全设计必须符合ISO 10218标准,配置安全围栏、光栅、急停装置等防护措施。离线编程与仿真软件(如RoboDK、Visual Components)允许在虚拟环境中验证方案,减少现场调试时间。这些技术的协同作用直接决定了系统可靠性与应用效果。协作机器人配备力矩感知与人机安全交互。浙江工业型机械手个性化定制需求
适用于焊接、喷涂、装配等多场景,大幅提高生产自动化水平。上海如何机械手提高生产效率
而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。上海如何机械手提高生产效率