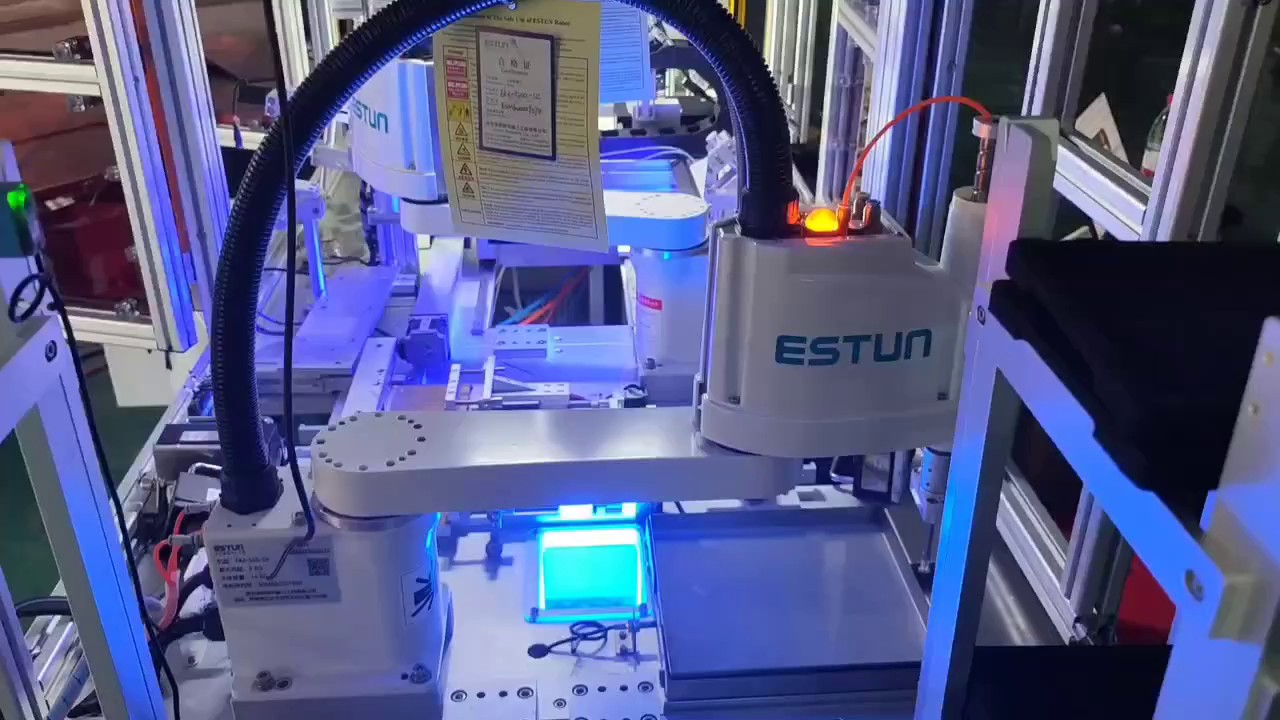
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。末端执行器专机化设计保证工艺实施质量。江苏常见机械手
驱动系统是机械手的**部件,决定其运动性能和负载能力,主要分为电动、液压和气动三种类型。电动驱动采用伺服电机或步进电机,通过减速器传递动力,具有控制精度高、响应快的特点,适用于电子装配等精密场景。液压驱动依靠液压泵和油缸提供高压动力,输出力大且稳定性强,常见于重型机械或汽车焊接线。气动驱动利用压缩空气驱动气缸,结构简单、成本低,但精度较差,多用于包装、冲压等节拍快的工序。近年来,直驱电机和人工肌肉等新技术逐渐应用,进一步提升了机械手的能效比和动态性能。安徽协作系列机械手技术原理基于视觉传感的位姿检测提升作业智能化水平。
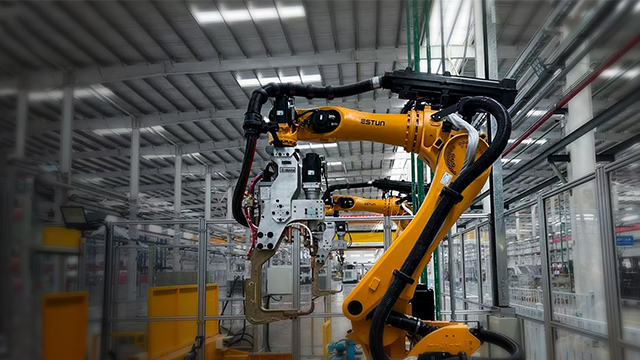
未来工业机器人技术正朝着更智能、更灵活、更协同的方向发展。技术层面,人工智能(AI)与机器学习的深度融合是**趋势,使机器人具备深度学习、自主决策和预测性维护的能力,能处理更复杂的非结构化任务。3D视觉与力控技术的进步将让机器人变得更“敏感”,能完成精密装配和自适应打磨等“手感”要求高的工作。人机协作(HRC) 将继续深化,更安全、更智能的协作机器人将成为柔性产线的标准配置。此外,移动机器人(AMR/AGV)与机械臂的结合(复合机器人)将创造出自律移动的“手眼脚”协同单元,实现物料自动搬运与加工的无缝衔接。然而,发展也面临挑战:高昂的初始投资和集成成本仍是中小企业普及的主要障碍;对操作与维护人员的技术水平要求越来越高,专业人才缺口巨大;在高度动态的非结构化环境中,机器人的可靠性和安全性仍需进一步提升;***,如何实现机器人与现有生产系统(IT/OT层)的深度数据融合,构建真正的“数字孪生”和柔性制造生态,是行业亟待解决的系统性课题。
工业机器人是一种在工业环境中***使用的,通过编程或示教方式自动执行操作或移动任务的,具有三轴或更多可编程轴的机电一体化设备。其**特征在于高度的自动化、精确性、可重复性和柔性。它并非简单的机器,而是一个集成了机械结构、伺服驱动、精密传感器和智能控制系统于一体的复杂系统。自1959年***台尤尼梅特(Unimate)机器人诞生以来,工业机器人技术经历了迅猛发展:从**初只能执行简单重复的点位操作(如取放),到如今能够基于视觉和力觉反馈完成复杂精密的装配任务;从被安全围栏隔离在固定工位,发展到如今能够与人紧密协作的协作机器人(Cobot)。这一演进历程使其从替代人力的自动化工具,逐步进化为提升智能制造水平的**基础设施,是现代工业自动化不可或缺的基石。通过编程kongzhi,机器人能适应多种复杂工艺流程。
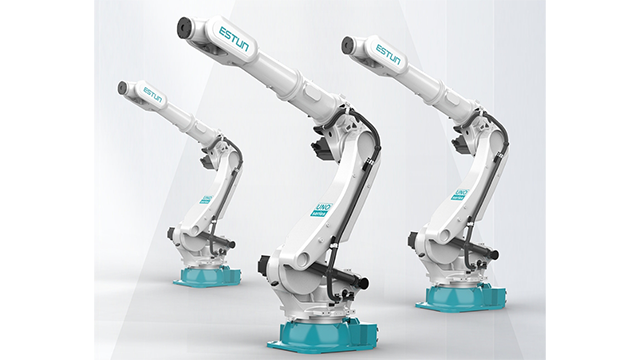
在工业领域,机械手是自动化产线的关键设备,完成焊接、喷涂、码垛等重复性作业。汽车制造业中,六轴机械手可实现车身的高精度焊接,误差小于0.1mm;电子行业则依赖SCARA机械手进行芯片贴装和电路板检测。医疗领域,手术机械手(如达芬奇系统)通过显微操作辅助医生完成微创手术,减少患者创伤。物流行业应用并联机械手(Delta型)进行高速分拣,效率可达每分钟数百次。此外,在核电站维护、深海勘探等危险环境中,特种机械手可替代人工执行任务。服务机器人领域,仿生机械手结合触觉反馈已能实现餐具整理、老人护理等复杂操作,未来市场空间广阔。
未来发展趋势聚焦于人机深度协作、人工智能融合以及柔性化生产模式。江苏常见机械手
工业机器人作为现代制造业的**装备,根据机械结构可分为多关节机器人、直角坐标机器人、SCARA机器人、并联机器人和协作机器人等主要类型。六轴多关节机器人凭借其灵活的六自由度运动能力,成为应用*****的类型,适用于焊接、喷涂、搬运等多种场景。SCARA机器人具有高速高精度的平面运动特性,特别适合精密装配作业。并联机器人(Delta机器人)以其***的速度性能,在分拣、包装领域表现突出。协作机器人则是近年来的技术热点,通过力控技术和安全设计,实现了人机协同作业。各类工业机器人的共同特点包括:高重复定位精度(通常可达±0.1mm以内)、强大的负载能力(从几公斤到数吨)、可靠稳定性和可编程性。这些技术特点使工业机器人成为柔性制造系统的关键组成部分。江苏常见机械手