
- 品牌
- 星地遥感
- 型号
- EchoSAR S300/F100
- 产地
- 深圳
- 可售卖地
- 全国
- 是否定制
- 是
雷达输出的是多个分辨单元的位移时序。每个单元对应空间中的一个位置,平台把它们叠加到图像上,用颜色表示位移的大小,管理人员可以直观地看到哪些区域在变化,变化多快。也可以点击某个单元,查看它的时序曲线。这种面状的展示方式,比一组点位的数字表格更直观,也便于发现位移集中的区域。雷达位移成果常见形式包括:位移分布图,用颜色显示各个分辨单元的位移;时间序列曲线,显示单元的位移随时间的变化;统计汇总,显示某个区域的平均、很大变化;以及监测报告。成果可以叠加到现场照片或三维模型上,与现场情况对照,也可以通过接口接入已有的监测平台。如需了解形变监测雷达的型号选择与布设方案,可向星地遥感咨询监测对象、可设站位置和现场供电通信条件。 深圳市星地遥感科技有限公司提供 EchoSAR 雷达、平台和安装调试服务。排土场边坡监测雷达报价
形变监测雷达
用 F100 形变监测雷达测桥梁挠度,设站几何决定数据的含义。雷达通常放在桥下地面、承台或墩旁,仰视主梁底面。挠度是竖向的,视线越接近竖直,挠度在视线上的分量越大。视线偏斜时,读数需要按夹角换算为竖向挠度。一次观测可以同时覆盖多个截面,每个截面对应一个或几个分辨单元。平整的混凝土梁底回波通常较稳定,必要时在关键截面加装角反射器。设站点要避开桥下车辆和行人频繁经过的位置。星地遥感出具 F100 方案时,会给出各截面的视线夹角和换算方法。视线夹角确定后,换算系数在整个监测期内保持不变。 订购MIMO毫米波雷达监测边坡形变量大、速度慢,适合用精密测距跟踪长期累积位移。
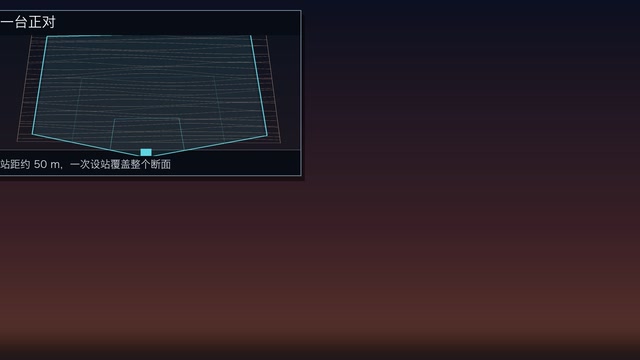
EchoSAR S300 形变监测雷达的视场为方位 120°、俯仰 25°。主机可以绕视线轴旋转 90° 纵置,此时视场对调为横向 25°、竖向 120°。宽而矮的坡面适合横置,高而窄的岩壁适合纵置。规则可以简单记作:壁面的长边对着宽视场。一面 78 m 宽的岩壁,在 50 m 站距上方位半角约 38°,横置即可一次扫过整个横断面。若壁高明显大于壁宽,横置时竖向 25° 会成为限制,改为纵置更合适。姿态在方案阶段确定,安装支架随之设计。同一台设备有两种姿态,星地遥感的雷达因此能适应几何差别很大的边坡。横置还是纵置,会直接写进安装图和配置清单。
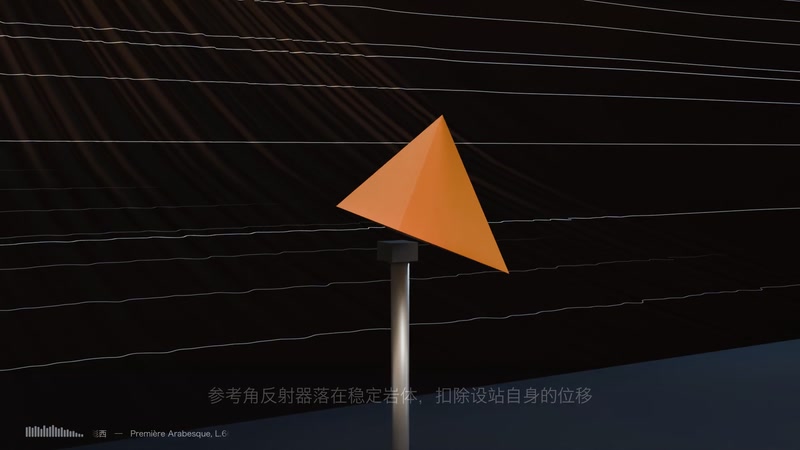
形变监测雷达对设站稳定性的要求比摄像头更高。摄像头立杆晃动几毫米,画面仍能判读;雷达设站晃动 1 mm,就等于测到了 1 mm 形变。灯杆、电线杆细长,受风、温差和车辆振动影响,杆顶不宜作为雷达测站。较稳妥的做法是把 EchoSAR 主机装在混凝土墩台上,或装在杆的下部。同时在同一稳定体附近布设参考角反射器,用共模改正扣除设站运动。现场找不到能生根的基础时,这个点位就不宜采用雷达。基础条件因此是雷达方案的前置条件,应在踏勘时先确认。星地遥感出具方案时,会把基础形式写进配置清单。参考角反射器一般布设两个以上,彼此可以互相检核。 1° 的角分辨率,到 100 m 处对应约 1.75 m 宽。
星地遥感 EchoSAR S300 边坡形变监测雷达的径向监测精度与斜距绑定。在 50 m 斜距上,径向监测精度不大于 1 mm。在 300 m 斜距上,径向监测精度不大于 3 mm。设备的探测距离不小于 300 m。距离拉远后回波变弱,精度随之下降,这是毫米波测量的物理规律。设计时先量出设站点到被测面的斜距,再对照这组精度关系判断能否满足要求。精度要求高的重点岩壁,站位宜近一些;需要大范围覆盖的坡面,可以适当后退。介于两个距离之间的精度,按项目单独确认。投标文件中引用指标时,写成“≤1 mm@50 m”这样带距离的形式,便于评审核对。形变监测雷达的选型,往往就从这一步斜距计算开始。 S300 斜距拉到 300 m 时,径向监测精度为 3 mm 以内。订购MIMO毫米波雷达监测
参考角反射器设在稳定岩体或基础上,用来扣除设站自身的位移。排土场边坡监测雷达报价
在星地遥感给出形变监测雷达方案之前,客户提供的资料越具体,方案越贴近现场。需要的资料包括壁面或坡面的照片,以及大致的高度和宽度。还需要对侧或周边可能设站的位置,以及到被测面的大致距离。供电和通信条件也要说明,比如有没有市电、4G 信号如何。关注的位移方向同样重要,是外倾、下滑还是沉降。有了这些,就能先用覆盖公式估算 EchoSAR 的台数和姿态。地形可以先用公开高程数据做初判,再由照片估计壁面几何。初步方案出来后,再安排现场踏勘复核。资料不全也可以先沟通,缺的部分在踏勘时补齐。 排土场边坡监测雷达报价


相位干涉是雷达测微小位移的常用方法。以初始时刻的雷达复图像作为参考,比较同一位置在不同时刻回波的相位差,就能得到视线方向的位移。位移很小时,相位法精度很高;但当位移超过半个波长,相位会出现整周模糊,需要做相位解缠。这是选择测量方法时需要考虑的因素。精密测距是另一种方法。FMCW 雷达通过差频测量目标的距离,跟踪距离随时间的变化,就得到形变。这种方法没有相位模糊,量程不受半个波长的限制,适合位移范围较大、变化缓慢的对象,比如边坡的长期累积位移。代价是精度略低于相位法,所以要根据监测对象的形变量级和速率选用合适的方法。 雷达支架若晃 1 mm,读数里就多出 1 mm 的假形变。排土场地基雷达形...
- 露天矿边坡桥梁挠度监测雷达技术 2026-11-14
- 高陡边坡桥梁挠度监测雷达求购 2026-11-14
- 毫米波形变监测雷达报价 2026-11-13
- 城市道路边坡雷达 2026-11-11
- 无人值守形变监测雷达价格 2026-11-11
- 水库大坝边坡监测雷达 2026-11-11
- 坝坡地基雷达形变监测厂家 2026-11-10
- 雷达形变监测系统供应 2026-11-08
- S300边坡雷达代理 2026-11-08
- 公路边坡毫米波雷达位移监测费用 2026-11-08
- 边坡监测雷达代理 2026-11-05
- 太阳能供电MIMO毫米波雷达监测价格 2026-11-04
- 大跨度桥梁MIMO毫米波雷达监测技术 2026-11-03
- 危岩体桥梁挠度监测雷达报价 2026-11-02
- MIMO毫米波雷达监测批发 2026-11-02
- 坝坡地基雷达形变监测 2026-11-02

- 矿山边坡旋转式视觉位移监测哪个品牌好 11-15
- 高边坡云台视觉位移监测供应 11-15
- 边坡连续监测系统哪家专业 11-15
- 露天矿边坡桥梁挠度监测雷达技术 11-14
- 远程无人机变形监测系统厂家直销 11-14
- 高陡边坡桥梁挠度监测雷达求购 11-14
- 三维滑坡体无人机边坡监测 11-14
- 多断面视觉位移监测系统报价 11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 11-13
- 水库坝坡无人机位移监测系统多少钱 11-13