

- 品牌
- 星地遥感
- 型号
- VIMOS-UX
- 类型
- 无人机视觉位移监测系统
- 测量精度
- 2mm@40m;5mm@100m
- 最大测量高度
- 150m
- 规格
- VIMOS-UX
- 厂家
- 星地遥感
- 产地
- 深圳
- 有效监测范围
- ≥500m条带地物/飞行架次
- 标靶尺寸
- 300x300mm
- 标靶安装方式
- 背胶粘贴/膨胀螺丝(M12/M6)
- 标靶反射率
- 90%
- 计算单元性能-操作系统
- Linux/鸿蒙
- 计算单元性能-运行内存
- 16G
- 计算单元性能-系统存储
- 512G
- 计算单元性能-AI算力
- 6TOPS NPU
- 光学参数-相机分辨率
- ≥8064x6048 像素
- 已适配飞行平台
- M4E/T/D/TD、机场3、M300/350/400
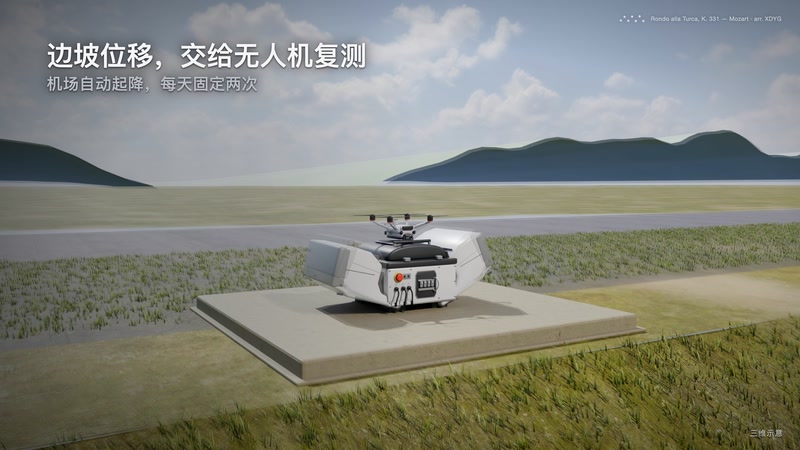
位移监测成果通常给出两类量:累计位移和位移速率。累计位移是相对于基准期的总变化量,反映坡体变化的大小;位移速率是单位时间内的变化量,反映变化的快慢。平台可以按测点、按方向给出两类曲线,并支持叠加降雨、水位等外部数据。管理单位可以按自己的管理要求,选用其中一类或两类作为关注指标。在实际使用中,累计位移用于判断总体变化是否超过设计关注值,位移速率用于判断变化是否在加快;两类指标需要放在同一时间轴上看,才能避免只盯着单个数字而忽略变化趋势。 机场把无人机的起飞、拍摄、返航和充电串成自动流程,现场无需人员值守。土石坝视觉位移监测无人机
无人机视觉位移监测系统
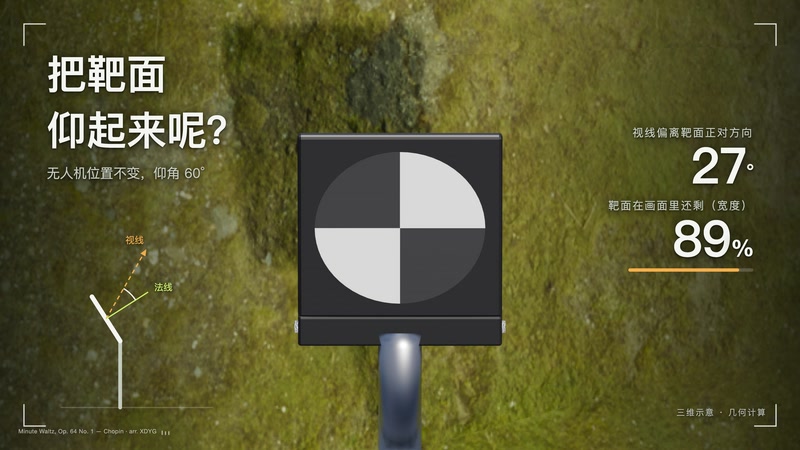
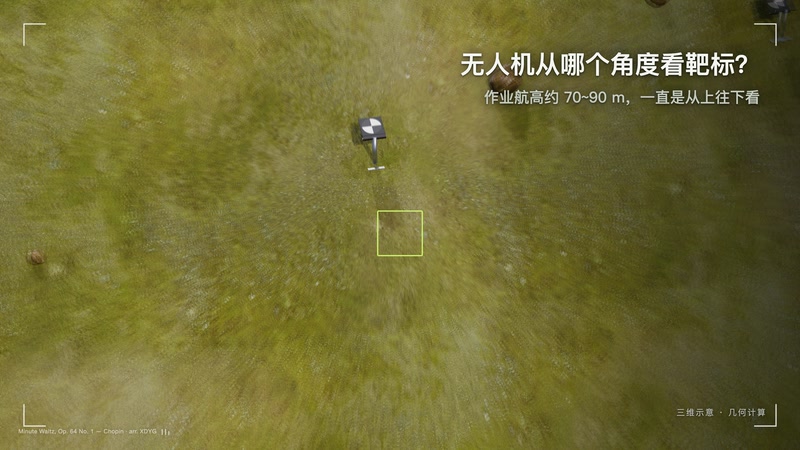
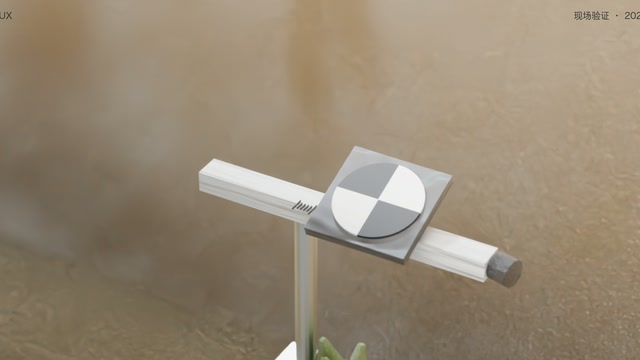
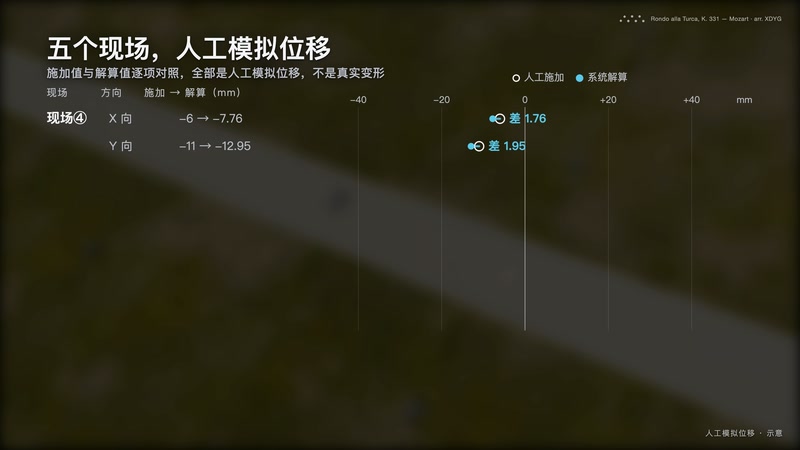
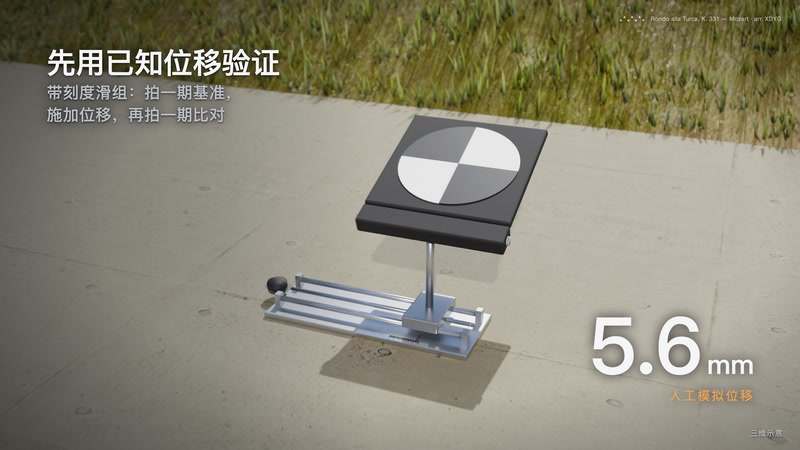
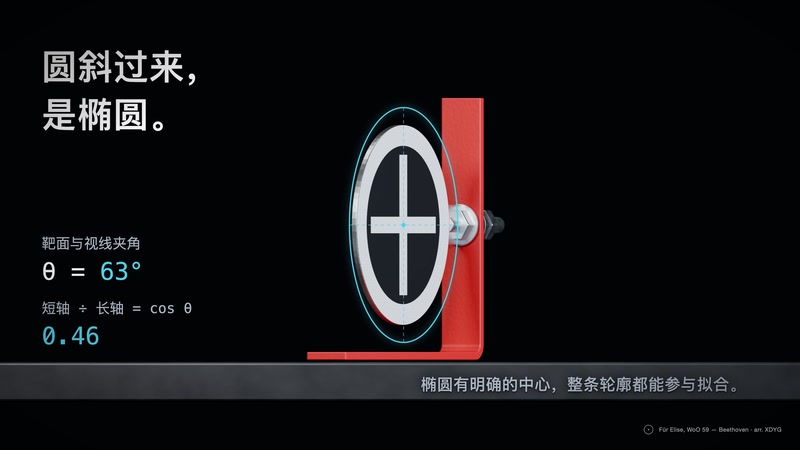
无人机视觉位移监测的思路,是把监测对象从“整个坡面”缩小到“同一批靶标”。在边坡上布设靶标,无人机每次沿固定航线、从多个角度拍摄这批靶标,系统在影像中识别靶标图形并做亚像素级定位,再比较不同期次之间的相对位移。它不要求对整个坡面建模,因此可以在普通行业无人机上获得毫米级的三维位移数据,适合点位多、线路长、人员难以到达的边坡。传统摄影测量要对整个场景重建,数据量大,精度通常停在厘米级。无人机视觉位移监测只关注靶标在不同期次之间的相对变化:首期留下基准,此后每一期都与基准期比较。观测对象固定、拍摄航线固定,误差来源更集中,也更容易建立补偿模型。这是它能在普通行业无人机上做到毫米级的原因之一。 无人机位移监测品牌人工模拟变形装置由金属立杆、带刻度的水平调节滑组和靶标组成,可产生已知量级的位移。
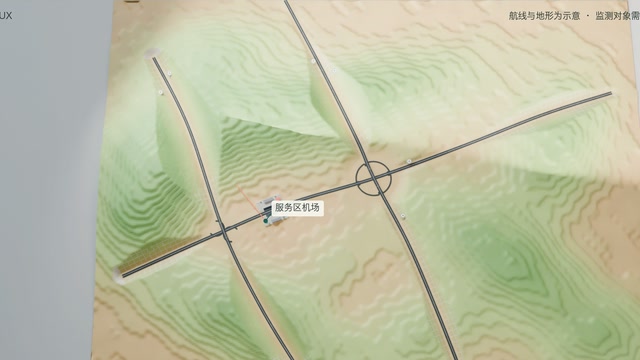
还有一个常见问题:这套系统能监测多长的边坡?覆盖范围取决于机场数量、航线长度和靶标布设情况。一座机场按预设航线依次执行多个任务,可以覆盖多段边坡;线路更长时,增加机场或增加航线即可。对于长距离线状分布的边坡,建议按风险等级分段布设,对重点路段布置较密的靶标,对一般路段保持较稀的布置,在成本和覆盖范围之间取得平衡。线路很长时,还可以把监测按里程分为若干区段,各区段采用统一的靶标、航线和成果格式,由平台汇总展示。这样既便于分期实施,也便于不同区段按各自的风险等级设置不同的复测频次。星地遥感的 VIMOS-UX 无人机视觉位移监测系统,在已有无人机与机场的基础上增加视觉计算单元,即可用于边坡的周期性毫米级位移监测。
在滑坡体监测中,无人机巡检的内容包括:滑坡体边界及周边影响区的整体影像;裂缝的位置、走向、长度、宽度及变化;坡面塌落、鼓胀、冲沟、渗水点和积水洼地;植被倒伏、树木歪斜等间接迹象;支挡结构、截排水沟、道路和建筑物的开裂与损坏;以及监测靶标、地面测站和机场的完好情况。这些宏观迹象与测点位移数据相互印证。这些宏观迹象通常出现在位移数据变化之前或同时,因此巡检结果可以帮助管理人员判断位移数据的位置和意义,例如某一测点附近是否新出现了裂缝,从而决定是否在该处增补监测点或加密观测频次。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。 无人机监测靶标尺寸为 300 mm × 300 mm,反射率 90%。
高程变化分布图是巡检成果的一种。它通过相邻两期、或与基准期的数字表面模型作差得到,能够显示沉陷、隆起和堆积区的分布。这类成果的有效识别下限由各期检核点的比对结果确定,一般为厘米级,适合判断变形的范围和发展趋势;而测点上毫米级的位移,则由视觉位移监测获取。两类成果的精度层次不同,使用时需要区分。因此在使用高程变化分布图时,需要同时参考位移监测数据:分布图用来圈定变化区域,位移曲线用来定量描述变化大小。两者结合,才能既看到“哪里在变”,又看到“变了多少、变得多快”。 被剔除的期次和原因单独记录,成果表中以空缺标示,不用插值补齐。无人机位移监测品牌
摄影测量和激光点云适合看整个坡面,视觉位移监测则在靶标点上给出毫米级的位移数据。土石坝视觉位移监测无人机
分断面统计时可以看到差异。多数断面各测点三个方向的中误差基本在 2 mm 以内;位于坡顶的断面中误差略大,但仍在 4 mm 以内,分析认为与坡顶光线条件变化更明显有关。这类差异说明精度会受现场光照影响,设计阶段可以通过调整拍摄时段、增加拍摄点位等方式加以改善。北方向的精度相对略低,与该方向的多余观测数较少有关。改善的办法是在航线设计中增加相应方向的拍摄点位,增加多余观测,让每个测点在三个方向上的观测条件更均衡。这类优化可以在试飞和首期数据检查之后进行,不需要改变靶标或硬件,只调整航线和拍摄点即可。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。 土石坝视觉位移监测无人机


与 InSAR 配合使用时,分工是尺度不同。InSAR 适合大范围普查,找出区域内变形相对明显的部位;无人机视觉位移监测则对其中需要持续关注的边坡,提供毫米级的点位位移时程。前者告诉人们该看哪里,后者在选定的位置上连续给出数据,二者可以串成天空地一体化监测体系中的不同层次。在滑坡体的监测布置中,可以按“面、线、点”分层。无人机巡检覆盖全域,识别裂缝、塌落、鼓胀等宏观迹象;无人机视觉位移监测沿主滑方向的纵断面和横断面布点,常规每日一至两期;地面视觉位移监测站对前缘、后缘等重点部位连续观测。无人机视觉位移监测在其中承担“线”的角色,覆盖大范围分布的测点。星地遥感的 VIMOS-UX 无人机视觉...
- 路堑边坡视觉位移监测无人机哪家专业 2026-11-15
- 远程无人机变形监测系统厂家直销 2026-11-14
- 三维滑坡体无人机边坡监测 2026-11-14
- 水库坝坡无人机位移监测系统多少钱 2026-11-13
- 库岸边坡无人机位移监测 2026-11-12
- 尾矿库无人机视觉位移监测系统求购 2026-11-10
- 无人机机场边坡监测方案 2026-11-10
- 高精度水电站边坡无人机位移监测系统 2026-11-09
- 视觉位移监测无人机设备 2026-11-07
- 水电站边坡无人机位移监测安装 2026-11-07
- 无人机边坡监测代理 2026-11-02
- 星地遥感VIMOS-UX厂家哪家好 2026-11-01
- 高边坡无人机视觉位移监测生产厂家 2026-11-01
- 铁路边坡视觉位移监测无人机采购 2026-10-31
- 水库坝坡无人机视觉位移监测 2026-10-31
- 无人机视觉位移监测系统多少钱 2026-10-30

- 矿山边坡旋转式视觉位移监测哪个品牌好 11-15
- 高边坡云台视觉位移监测供应 11-15
- 边坡连续监测系统哪家专业 11-15
- 露天矿边坡桥梁挠度监测雷达技术 11-14
- 远程无人机变形监测系统厂家直销 11-14
- 高陡边坡桥梁挠度监测雷达求购 11-14
- 三维滑坡体无人机边坡监测 11-14
- 多断面视觉位移监测系统报价 11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 11-13
- 水库坝坡无人机位移监测系统多少钱 11-13