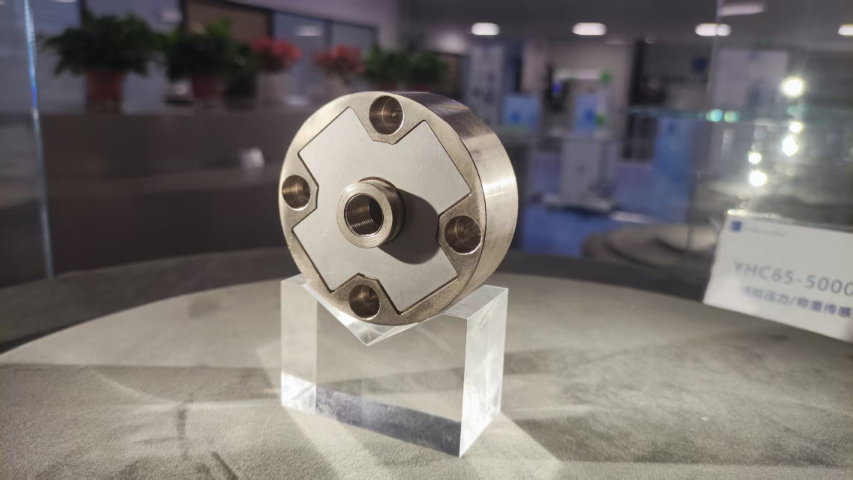
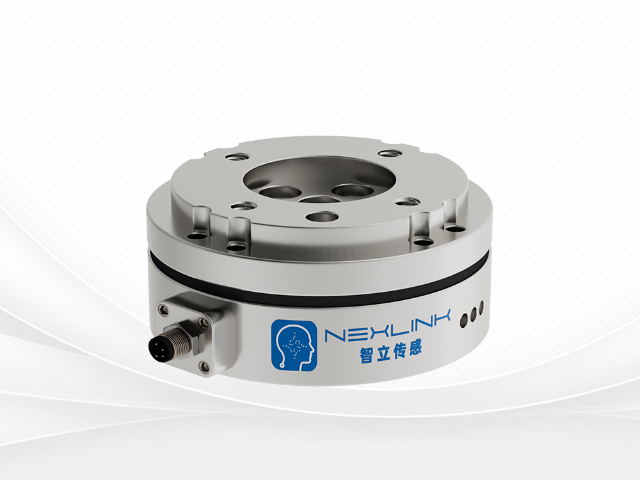
力传感器安装姿态会对采集得到的力学数据形成影响,部署阶段需要把控安装基准与对位状态。传感器具备自身定义的受力坐标轴,器件本体摆放角度发生偏转之后,外界施加的外力会分解到器件不同坐标轴。同样一组外力,传感器安装姿态不一样,各通道采集输出数值就会出现变化。开展设备装配时,需要对齐传感器坐标轴与设备系统坐标系,做好对位标记。法兰连接位置要保证贴合平整,垫片、异物留在连接面,会造成器件受力发生偏移。固定螺栓锁紧力度保持均匀,避免局部应力集中施加在传感器外壳。完成安装之后,可开展零点校验以及简单加载测试,对比输出结果,判断安装姿态是否带来异常数据。后期设备维护拆装传感器,同样需要记录对位基准,复原原有安装姿态,减少拆装给测量带来的改变。MEMS 六维力传感器把微应变感知结构集成在微小芯片之上,缩小传感器整体外形占用空间。无锡多维力六维力传感器探头
六维力传感器在科研实验平台使用,为机器人算法迭代提供真实环境下的多维度力学原始数据。机器人感知与控制算法开发,前期大多在仿真环境完成推演。仿真环境力学模型属于理论构建,和真实世界物理条件存在差距。算法迁移到实体样机之后行为会发生变化。科研平台搭载六维力传感器,机器人开展各类接触交互实验,传感器记录真实环境下六路力学原始数据。采集得到数据集可以用于算法训练、效果验证。数据集记录完整原始信号,包含耦合、噪声等真实工况存在信号特征,相比仿真生成数据更贴近现实。开展数据采集实验,记录同步保存工况条件,例如温度、运动速度等信息。后期算法研究人员对照数据集,调整算法逻辑,推进机器人接触交互相关算法迭代优化工作。无锡高精度六维力传感器阵列力传感器循环往复承受载荷作用,长期工况下会出现性能漂移,需要定期开展标定复核操作。
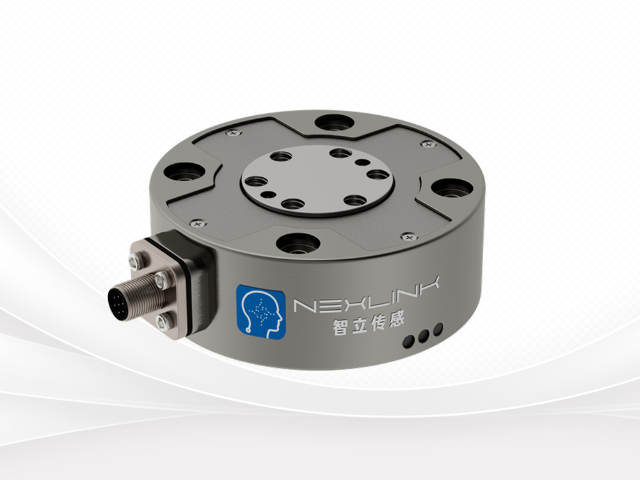
AI 解耦算法可以区分真实外力输入与结构形变带来的交叉信号,分离出各维度有效测量数据。六维力传感器受力时,除当前维度真实载荷,弹性体形变扩散会让其余通道生成交叉信号。交叉信号不属于该维度真实外力,属于耦合带来的无效分量。AI 解耦算法依托训练习得的耦合规律,读取六路原始信号,拆分出真实载荷分量和交叉耦合分量。算法计算之后剔除交叉分量,输出各个维度真实受力数值。外界温度漂移、电路噪声同样会混入原始信号,算法需要区分耦合交叉信号和这类干扰信号。算法无法完全消除全部类型干扰,所以解耦流程前面一般搭配信号滤波步骤,先过滤随机噪声,再执行解耦运算。算法输出结果依旧需要结合现场工况校验,观察外力施加与撤销之后,输出数据变化状态是否符合力学变化逻辑。
MEMS 传感器内部集成微型机械结构与电路单元,将机械运动变化转化为可读的电信号输出。外界力学作用施加至 MEMS 芯片,芯片内部微米尺度机械结构发生微小位移或者形变,相邻电极之间距离发生改变,电容参数随之产生变化。配套电路感知电容参数改变,转换为电压形式的电信号向外输出。整套感知过程全部在芯片狭小空间内部完成,不需要额外搭配体积庞大的机械零件。微型机械结构十分脆弱,过大冲击、剧烈振动会造成结构损伤。应用设计阶段,需要结合工况设置缓冲、防护结构。输出的原始电信号幅值偏弱,一般需要外接调理电路完成信号放大、降噪处理。处理之后的信号再输送给采集硬件,上层系统就可以读取外界力学作用转化而来的电子数据,完成感知流程。AI 解耦算法训练阶段需要大量多维度混合加载样本,以此提升对复杂受力条件的适配能力。
六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。自动化装配作业当中,零件之间存在尺寸公差,单纯依靠位置指令移动机械臂,容易出现零件硬顶卡死情况。六维力传感器采集装配过程产生力与扭矩,当两个工件接触干涉,力学数值立刻上升。控制系统读取力学数据,调整机械臂姿态,微调位置,释放掉接触产生的干涉力。在轴孔装配这类典型工况,传感器捕捉孔轴接触点的侧向力,引导轴件偏移位置,顺着孔口斜面滑入孔体内部。装配全过程持续监测力学状态,接触力维持在合理区间。装配调试阶段,需要设置力学阈值,力超过阈值机械臂停止进给,防止工件、设备发生磕碰损坏。传感器数据的稳定程度,会直接影响整套装配流程运行流畅程度。MEMS 传感器的微结构加工工艺把控,会改变器件对于微小力学输入的感知响应能力。江苏高科技六维力传感器推荐厂家
扭矩力传感器开展测试作业时,应当规避侧向力的额外作用,减少额外载荷对测量结果干扰。无锡多维力六维力传感器探头
六维力传感器信号数据经过解析之后,可转化为控制指令,驱动机械机构做出对应的动作反馈。传感器输出原始电信号,经过采集数字化、解耦校正换算,得到真实六维力学数值。控制系统读取力学数值,结合预设逻辑生成运动控制指令。机械臂接触物体阻力上升,力学数据发生变化,控制系统输出指令,调整关节电机运转状态,改变机械臂位置姿态。整套流程形成感知‑解析‑控制‑动作的闭环。数据解析环节时延,会传导到整套闭环系统。解析运算占用时间长,动作反馈就会出现滞后。针对实时性要求高场景,解析运算尽量做轻量化处理。调试阶段人为施加外力,观察从施力瞬间到机构产生动作之间时间间隔,评估整套闭环响应状态,确认解析流程可以匹配设备动作控制需求。无锡多维力六维力传感器探头
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!