AI 解耦算法运行过程消耗算力资源存在区别,部分方案可迁移至设备端完成本地运算处理。AI 解耦算法存在不同复杂度,简单线性模型运算步骤少,算力开销偏低;非线性模型计算步骤更多,需要占用更多计算资源。算力条件充足时,算法部署在上位机,依靠主机 CPU 完成全部解耦运算。硬件资源有限的嵌入式设备,上位机方案就无法落地,这时需要把算法模型做轻量化处理,移植到传感器配套板卡或者机器人控制器内部,完成设备端本地运算。本地运算模式下,原始传感器数据不用全部回传给上位机,板卡直接输出解耦完成之后力学数据,降低数据传输带宽压力。但嵌入式硬件存储、算力存在上限,模型尺寸不能超出硬件承载能力。移植完成之后,需要在真实硬件环境开展实测,确认算法运行时延以及输出数据的状态。六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。低耦合六维力传感器采集器
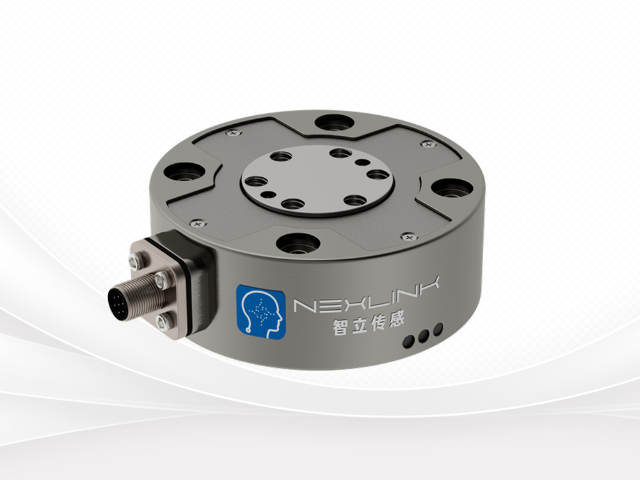
MEMS 六维力传感器对比传统应变式器件,器件整体重量得到控制,降低机械臂末端负载负担。机械臂末端安装器件重量,会算作末端负载。负载变大,机械臂关节需要输出更大力矩带动末端运动,设备动态性能会受到影响。传统应变式六维力传感器依靠机加工金属弹性体,本体重量偏大。MEMS 六维力传感器采用硅基微结构芯片,减少大块金属弹性体零件,整机重量可以做到更低。重量下降之后,机械臂末端负载压力得到缓解,有利于设备高速运动。MEMS 方案重量优势来自微结构芯片,但整机依旧包含外壳、转接法兰、信号电路等零件。外壳结构强度需求,会限制重量进一步压缩。选型对比器件重量参数之外,同样需要核对量程、信号特性,综合评估器件是否适配对应机器人项目现场工况。六维力传感器阵列MEMS 六维力传感器对比传统应变式器件,器件整体重量得到控制,降低机械臂末端负载负担。
AI 解耦算法训练阶段需要大量多维度混合加载样本,以此提升对复杂受力条件的适配能力。现实工况当中,传感器往往同时承受多个方向力与扭矩共同作用,并非单一维度受力。如果训练数据集只录入单维度加载样本,模型学习不到混合受力下耦合变化规律,遇到复合载荷,算法校正效果会变差。采集样本时,需要组合不同大小、不同方向的力与扭矩,生成丰富混合加载样本集合。每一组样本都记录标准输入力学量以及传感器原始输出信号。样本分布尽量贴合后续真实使用工况,工况高频出现的载荷组合,样本数量可以适当增加。样本采集完成之后投入模型训练,训练结束划分出测试样本集,用来检验模型。若混合载荷条件下校正偏差偏大,则需要扩充对应工况样本,重新开展模型迭代优化工作。
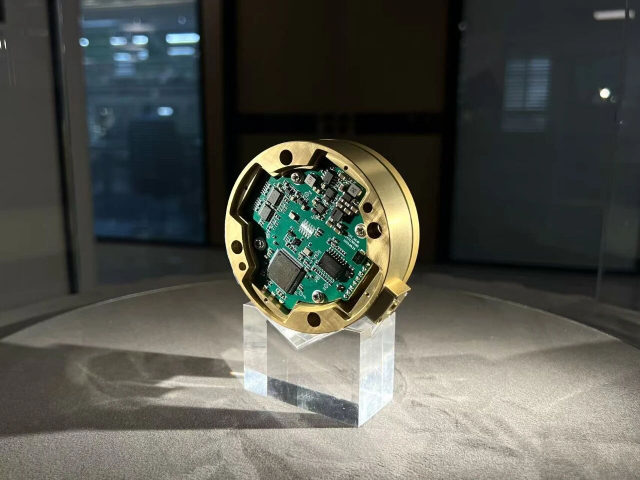
MEMS 六维力传感器装配流程对工艺条件有要求,组装偏差会改变器件终的信号输出表现。MEMS 芯片属于微结构器件,芯片和外壳、转接结构组装时,胶水固化收缩、螺丝锁紧应力、对位偏移都会传递至芯片本体。额外应力会让芯片微结构产生非工况形变,带来零点偏移以及耦合状态改变。组装工序需要管控施力大小,胶水选用收缩率可控的类型,控制胶水用量与固化温湿度条件。芯片定位对位做好限位,减少组装带来位置偏移。完成组装之后,器件不能直接投入使用,需要开展老化静置,释放组装引入残余应力。静置结束执行完整标定流程,获取组装完成之后器件标定参数。组装工艺波动会造成同批次器件输出特性出现区别,生产中固化组装工序操作流程,降低工艺波动带来影响。MEMS 传感器依托微机电加工工艺完成器件制备,器件整体体积可以做到相对紧凑的状态。
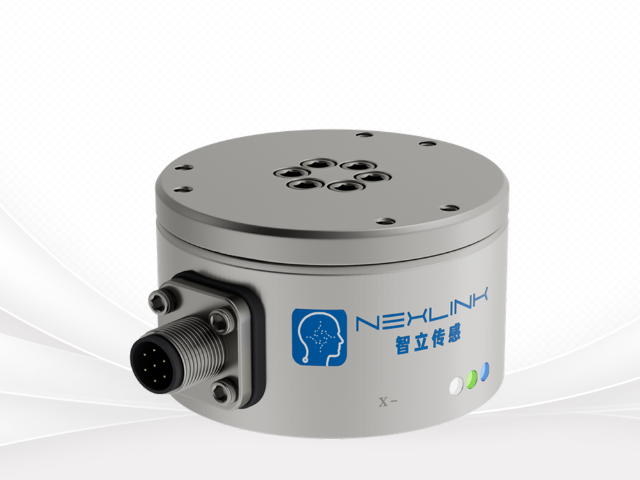
扭矩力传感器分为接触式与非接触式结构,不同结构形式适配不一样的设备安装布置条件。接触式扭矩传感器依靠滑环完成转轴上信号向外传输,转动轴体的感知单元产生信号,通过接触滑环传递到外部固定电路。滑环结构会存在机械磨损,高速长时间转动工况,磨损速度会上升。非接触式方案依靠电磁感应方式传递信号,转轴侧电路不需要物理接触就能够把信号传输出来,不存在滑环磨损问题。非接触结构更适合长时间连续旋转工况,但整套器件结构复杂度会有所上升。开展项目选型,结合转轴转速、连续工作时长、现场安装空间条件判断结构形式。接触式器件维护时需要检查滑环磨损状态;非接触式器件要留意周边金属部件,金属物体靠近会干扰电磁信号传递,影响信号传输质量。力传感器和数据采集单元之间的通讯协议,决定数据传输时延以及数据交互的兼容情况。无锡哪里有六维力传感器发展趋势
扭矩力传感器开展测试作业时,应当规避侧向力的额外作用,减少额外载荷对测量结果干扰。低耦合六维力传感器采集器
力传感器的弹性体材料属性,会直接改变器件在受力条件下的形变响应以及信号输出表现。弹性体是力传感器承受外力发生形变的主体,外力作用过来,弹性体产生弹性形变,撤去载荷之后形变需要恢复。材料弹性模量、泊松比等物理参数,决定同等载荷下弹性体形变量大小。材料内部如果存在残余应力,也会对形变稳定性带来影响。如果材料发生塑性形变,撤除外力之后结构无法复原,传感器测量功能就会受到破坏。不同金属材料具备不一样的材料特性,材料选型需要结合器件量程、工作环境温度条件。加工工艺同样会改变材料表层状态,热处理流程可以调整材料内部应力分布。传感器设计阶段,结合材料属性完成弹性体结构尺寸计算,让器件在量程区间内形成合适形变量,方便感知元件捕捉形变信号。低耦合六维力传感器采集器
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!