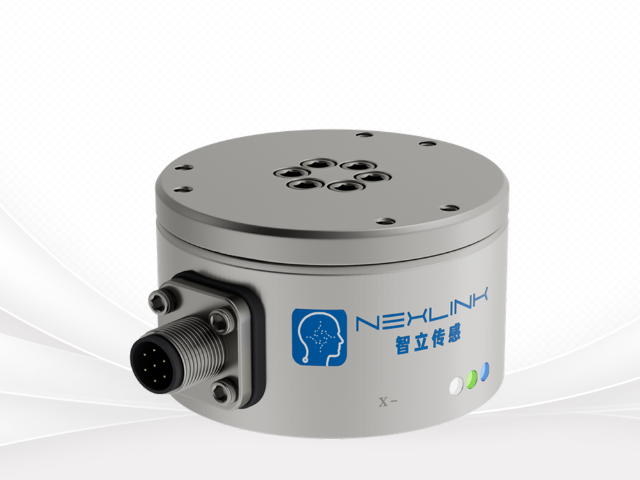
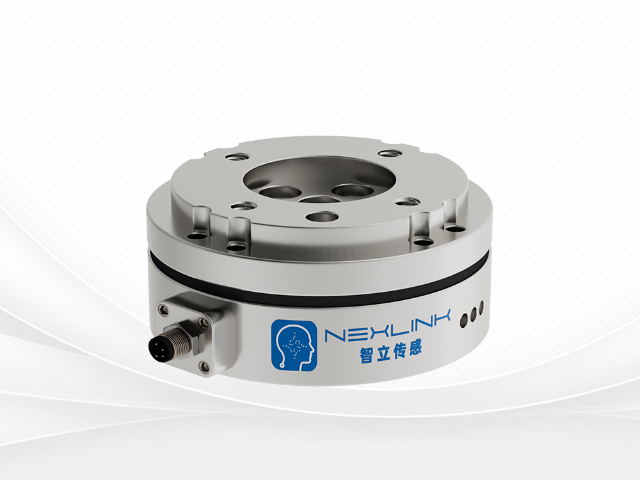
力传感器依靠弹性元件形变完成力学信号向电信号的转换,是力学测量链路里的硬件载体。外部载荷施加到传感器本体之后,内部弹性元件会跟随外力产生对应程度的形变,贴附在弹性元件表面的感知元件同步发生形变,电阻参数随之发生改变。电路系统捕捉电阻变化,将这类物理形变转化为可以读取的电压信号。整套测量链路当中,力传感器处在前端位置,外界力学输入首先作用到该器件,后续才会交由采集卡、上位机开展信号处理工作。弹性元件材质、结构形式会改变器件形变响应特性,不同材质对于外力的形变反馈存在区别。实际使用过程,外界温度、振动都会对形变采集过程带来干扰,因此完整测量方案,除传感器本体之外,还需要搭配信号调理、环境补偿相关配套环节,降低外部条件对力学测量流程带来的干扰。力传感器信号线路布置需要规避电磁干扰源,减少外界电磁环境对测量信号带来的扰动。低耦合六维力传感器套件
扭矩力传感器可搭配转速采集模块协同工作,获取传动机构的扭矩与转速同步采集数据。传动部件性能评估工作当中,扭矩体现力矩输出状态,转速体现转动快慢,两类数据结合,能够进一步换算功率相关参数。扭矩力传感器负责捕捉转轴扭转形变带来的力学信号,转速模块依靠光电、磁感应方式记录转轴转动圈数。两套模块同步采集,保证同一时间节点下同时记录扭矩数值与转速数值。时间轴对齐十分关键,时间出现错位,两组数据无法对应同一个工况时刻,后续数据分析就会出现偏差。部分传感器硬件内部集成转速采集单元,硬件层面实现信号同步输出;也有方案采用自主两套器件,依靠外部触发信号完成采集时刻对齐。测试开展前调试同步逻辑,采集得到数据集之后,再开展传动机构工况分析工作。智能六维力传感器单元MEMS 传感器在机器人感知链路中承担前端感知任务,把物理力学变化转换成系统识别信号。
AI 解耦算法处理采样数据时,会设置滤波逻辑,过滤环境噪声带来的无效信号成分。传感器采集原始信号当中,除有效力学信号,还混入环境振动、电磁干扰带来噪声信号。噪声表现为信号无规律跳动,如果直接送入解耦算法,噪声会参与运算,造成算法输出结果出现抖动。滤波逻辑布置在解耦运算前置环节,对采样输入信号做平滑处理。滤波分为多种实现形式,一部分滤波侧重抑制高频突变噪声;一部分滤波兼顾信号响应速度和平滑效果。滤波强度需要合理设置,滤波参数过大,信号会出现滞后变化,外力已经改变,输出数据延迟跟随;滤波参数过小,噪声抑制效果不足。调试过程施加阶跃外力,观察滤波之后信号跟随速度与抖动情况,调整滤波参数,平衡噪声抑制与信号响应两项表现。
力传感器的弹性体材料属性,会直接改变器件在受力条件下的形变响应以及信号输出表现。弹性体是力传感器承受外力发生形变的主体,外力作用过来,弹性体产生弹性形变,撤去载荷之后形变需要恢复。材料弹性模量、泊松比等物理参数,决定同等载荷下弹性体形变量大小。材料内部如果存在残余应力,也会对形变稳定性带来影响。如果材料发生塑性形变,撤除外力之后结构无法复原,传感器测量功能就会受到破坏。不同金属材料具备不一样的材料特性,材料选型需要结合器件量程、工作环境温度条件。加工工艺同样会改变材料表层状态,热处理流程可以调整材料内部应力分布。传感器设计阶段,结合材料属性完成弹性体结构尺寸计算,让器件在量程区间内形成合适形变量,方便感知元件捕捉形变信号。扭矩力传感器侧重对旋转运动过程产生的扭转力学量做采集,多用于转轴工况的数据获取工作。
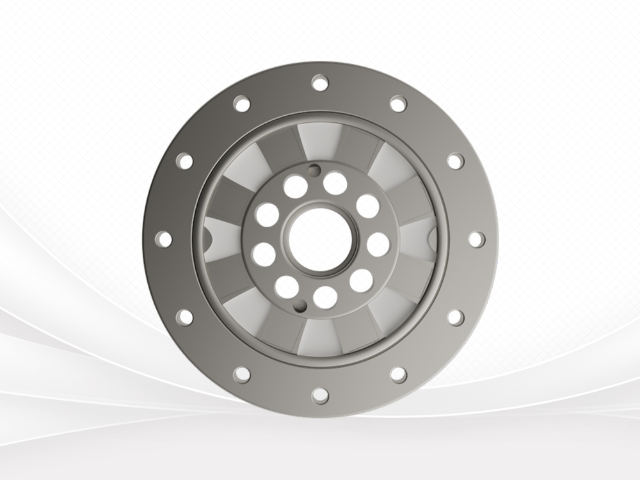
六维力传感器可同步采集空间内三个方向力信号与三个方向扭矩信号,适配机器人交互作业场景。机器人在接触外界物体时,不会承受 X、Y、Z 轴向的推拉作用力,同时还会产生绕三轴的扭转力矩,普通单维力学器件无法完整捕捉这套复合力学信息。在机械臂抓取、工件触碰、人机协同作业过程当中,设备需要同时掌握全部六个维度的力学变化,以此判断接触状态。传感器采集到的六路原始信号会传输至后端处理单元,完成信号解析之后,再向机器人控制系统输送有效数据。现场部署阶段,需要关注传感器安装位置,多数场景将器件布置在机械臂末端法兰和执行工具中间,让器件直接承受工具与环境接触产生的全部力学作用。现场调试还需要确认信号传输链路通畅,避免信号丢包,保障机器人可以读取连续完整的力学数据流,支撑整套交互作业流程正常运转。扭矩力传感器动态测试场景,需要关注器件响应速度,匹配被测对象的扭矩变化节奏。无锡高稳定性六维力传感器控制器
扭矩力传感器安装过程同轴度控制,会影响器件采集扭转力学数据过程中的稳定程度。低耦合六维力传感器套件
六维力传感器信号数据经过解析之后,可转化为控制指令,驱动机械机构做出对应的动作反馈。传感器输出原始电信号,经过采集数字化、解耦校正换算,得到真实六维力学数值。控制系统读取力学数值,结合预设逻辑生成运动控制指令。机械臂接触物体阻力上升,力学数据发生变化,控制系统输出指令,调整关节电机运转状态,改变机械臂位置姿态。整套流程形成感知‑解析‑控制‑动作的闭环。数据解析环节时延,会传导到整套闭环系统。解析运算占用时间长,动作反馈就会出现滞后。针对实时性要求高场景,解析运算尽量做轻量化处理。调试阶段人为施加外力,观察从施力瞬间到机构产生动作之间时间间隔,评估整套闭环响应状态,确认解析流程可以匹配设备动作控制需求。低耦合六维力传感器套件
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!