力传感器量程选择需要贴合实际工况载荷区间,载荷长期超出区间会造成弹性元件不可逆形变。每一款力传感器设置对应量程,量程表示器件可以正常测量的载荷区间。外力处在量程之内,弹性元件发生弹性形变,载荷撤销形变恢复。持续施加超出量程载荷,弹性元件进入塑性形变状态,外力撤去形变无法复原,传感器零点、输出特性发生长久改变。选型阶段梳理工况下比较大出现载荷,同时考虑工作过程冲击载荷,不要刚好按照常规稳态载荷选择量程。工况载荷波动范围大,要评估过载出现概率。如果现场存在不可避免冲击载荷,可增加外部机械限位结构,限制传递到传感器本体比较大外力。设备运行环节增加软件过载判断逻辑,载荷数值超出阈值给出提示,降低器件承受超量程载荷的风险。六维力传感器标定工作需要借助标准力学加载设备,建立输入力学量与输出电信号的对应关系。江苏智能六维力传感器品牌
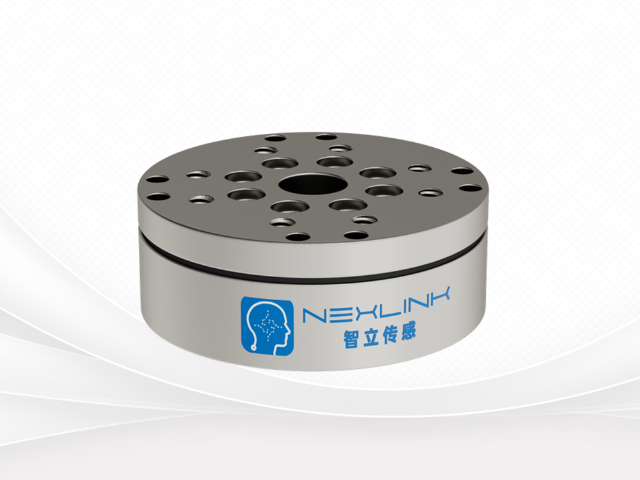
MEMS 传感器应用于具身智能设备,为设备和外界环境接触过程提供底层力学感知输入来源。具身智能设备需要和物理世界开展交互,不只是做视觉信息接收,还需要感受物理层面接触作用。MEMS 传感器作为力学感知硬件,设备触碰物体、发生接触,器件把力学作用转化电信号。设备内部 AI 系统读取力学感知数据,结合视觉等其他传感器信息,理解当下物理交互状态。依靠力学信息,设备可以感知触碰、碰撞、物体夹持力度。MEMS 器件体积小巧,可以集成在机器人手指、躯体接触点位。芯片输出信号需要调理、采集之后才可以交给设备 AI 系统。整套感知链路,硬件、电路、数据处理互相配合,把物理世界力学交互转化为智能系统可以读取的数据信息,支撑具身智能设备完成物理环境交互行为。无锡质量六维力传感器定制单位AI 解耦算法可以和硬件补偿手段相互配合,共同改善六维力传感器多维度耦合带来的数据问题。
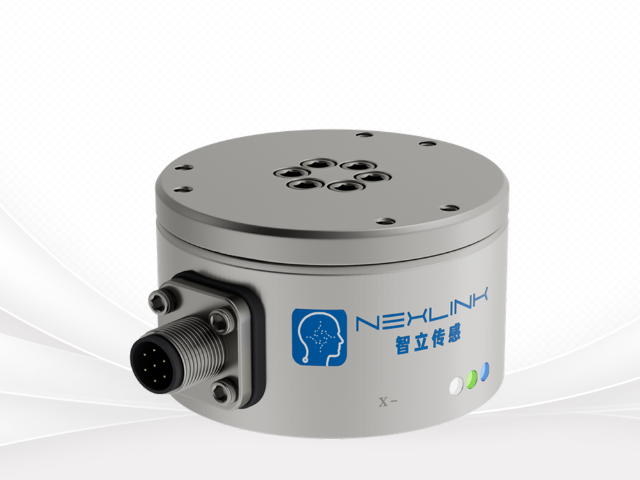
AI 解耦算法能够处理六维力传感器各维度之间的信号耦合干扰,降低维度互相带来的数据偏移。六维力传感器受外力作用时,某一个轴向受力,会让其余维度通道同步输出非预期信号,该现象称为信号耦合。耦合问题会造成输出数据和真实受力状态出现偏差,直接影响上层系统判断。AI 解耦算法依托机器学习相关思路,学习传感器各通道之间的耦合关联规律。算法运行阶段接收传感器输出六路原始数据,对照训练习得的耦合特征,对原始数值做计算修正,剔除其他维度载荷带来的干扰分量。算法落地存在不同部署路径,一部分方案运行在上位机软件,一部分方案移植到嵌入式硬件当中。算法效果会受训练样本覆盖范围影响,样本集合需要覆盖多组混合加载工况,才可以在多样受力条件下,完成对耦合信号的修正处理工作。
六维力传感器在科研实验平台使用,为机器人算法迭代提供真实环境下的多维度力学原始数据。机器人感知与控制算法开发,前期大多在仿真环境完成推演。仿真环境力学模型属于理论构建,和真实世界物理条件存在差距。算法迁移到实体样机之后行为会发生变化。科研平台搭载六维力传感器,机器人开展各类接触交互实验,传感器记录真实环境下六路力学原始数据。采集得到数据集可以用于算法训练、效果验证。数据集记录完整原始信号,包含耦合、噪声等真实工况存在信号特征,相比仿真生成数据更贴近现实。开展数据采集实验,记录同步保存工况条件,例如温度、运动速度等信息。后期算法研究人员对照数据集,调整算法逻辑,推进机器人接触交互相关算法迭代优化工作。MEMS 六维力传感器装配流程对工艺条件有要求,组装偏差会改变器件的信号输出表现。
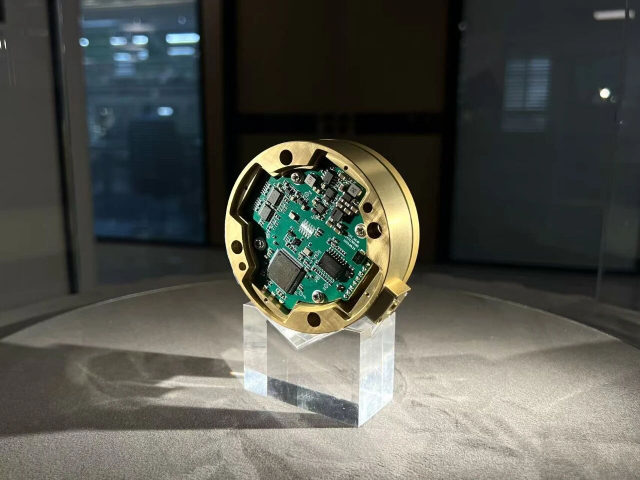
MEMS 六维力传感器装配流程对工艺条件有要求,组装偏差会改变器件终的信号输出表现。MEMS 芯片属于微结构器件,芯片和外壳、转接结构组装时,胶水固化收缩、螺丝锁紧应力、对位偏移都会传递至芯片本体。额外应力会让芯片微结构产生非工况形变,带来零点偏移以及耦合状态改变。组装工序需要管控施力大小,胶水选用收缩率可控的类型,控制胶水用量与固化温湿度条件。芯片定位对位做好限位,减少组装带来位置偏移。完成组装之后,器件不能直接投入使用,需要开展老化静置,释放组装引入残余应力。静置结束执行完整标定流程,获取组装完成之后器件标定参数。组装工艺波动会造成同批次器件输出特性出现区别,生产中固化组装工序操作流程,降低工艺波动带来影响。六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。使用六维力传感器
MEMS 六维力传感器把微应变感知结构集成在微小芯片之上,缩小传感器整体外形占用空间。江苏智能六维力传感器品牌
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每一轮循环读取传感器数据,再生成运动指令。当传感器输出速率低于控制器运算周期,控制器部分循环周期拿不到力学数据;输出速率过高,会产生大量数据,加大通讯链路与控制器的数据处理负担。前期方案设计,梳理控制系统循环周期参数,选择与之适配的传感器输出速率。部分传感器支持修改输出速率参数,可以结合现场调试情况调整。数据传输过程存在时延,时延叠加会造成力学信息和设备实际接触状态出现时间差。调试阶段观察接触瞬间设备动作,判断输出速率、时延是否满足现场接触作业的运行要求。江苏智能六维力传感器品牌
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!