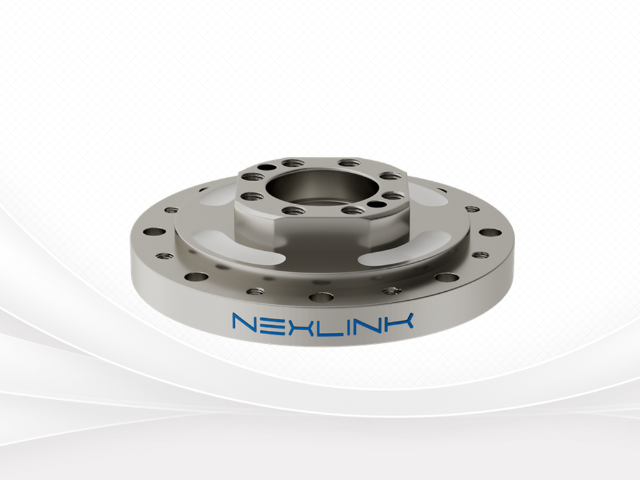
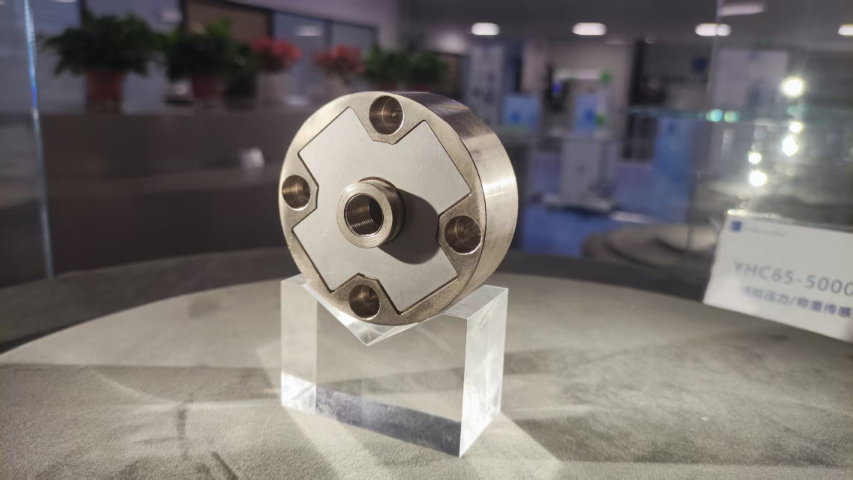
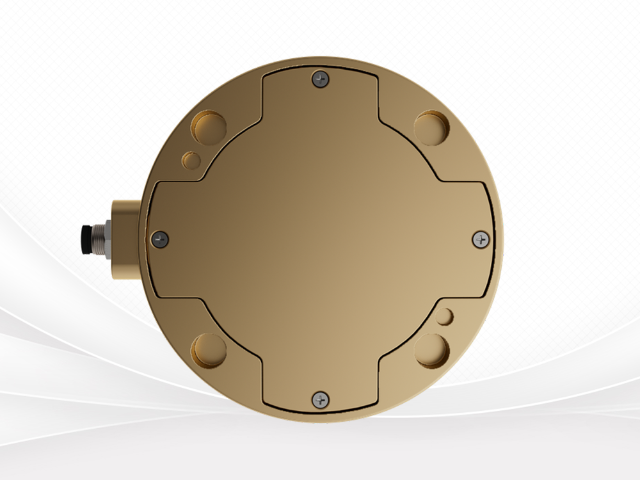
AI 解耦算法训练阶段需要大量多维度混合加载样本,以此提升对复杂受力条件的适配能力。现实工况当中,传感器往往同时承受多个方向力与扭矩共同作用,并非单一维度受力。如果训练数据集只录入单维度加载样本,模型学习不到混合受力下耦合变化规律,遇到复合载荷,算法校正效果会变差。采集样本时,需要组合不同大小、不同方向的力与扭矩,生成丰富混合加载样本集合。每一组样本都记录标准输入力学量以及传感器原始输出信号。样本分布尽量贴合后续真实使用工况,工况高频出现的载荷组合,样本数量可以适当增加。样本采集完成之后投入模型训练,训练结束划分出测试样本集,用来检验模型。若混合载荷条件下校正偏差偏大,则需要扩充对应工况样本,重新开展模型迭代优化工作。AI 解耦算法训练阶段需要大量多维度混合加载样本,以此提升对复杂受力条件的适配能力。好的六维力传感器行业
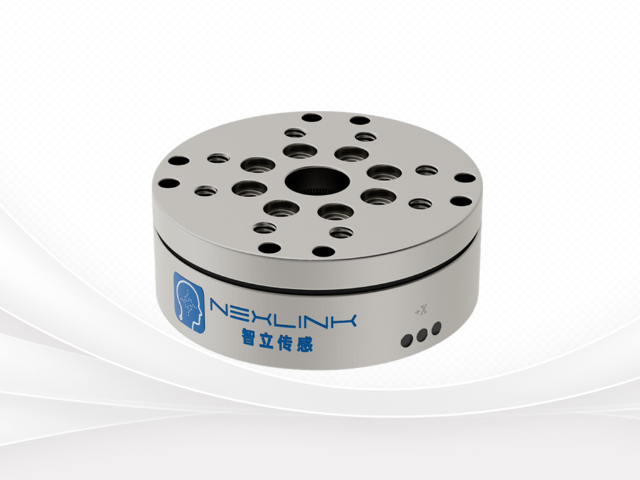
AI 解耦算法的模型文件占用存储大小各不相同,嵌入式硬件部署时需要评估存储资源上限。简单线性解耦模型,只需要保存一组标定矩阵参数,模型文件占用存储空间很小。复杂非线性机器学习模型,内部包含大量权重参数,模型文件体积随之增大。上位机硬件存储资源充足,模型文件体积一般不会形成限制。嵌入式板卡、传感器本地硬件存储空间有限,过大模型文件无法完成烧录部署。硬件部署前期统计硬件可用存储容量,对照模型文件大小。当模型超出存储上限,开展模型轻量化处理,删减部分冗余参数,压缩模型文件体积。轻量化完成之后,除查看文件大小,还要核验算法校正效果,轻量化不能造成校正效果明显下降。确认存储占用、运算效果两项条件之后,再完成模型硬件移植工作。江苏高科技六维力传感器结构设计六维力传感器输出的多路信号会存在耦合现象,算法处理环节需要针对该现象开展对应校正。
力传感器的信号调理电路负责放大微弱形变产生的电信号,为后续的数据采集做好预处理。力传感器内部感知元件受力形变产生电信号,信号幅值通常十分微弱,直接传输给采集硬件,容易被噪声覆盖。信号调理电路接收传感器原始信号,完成信号放大,把信号幅值抬升到采集芯片适配区间。除放大之外,调理电路还可以设置滤波单元,过滤一部分高频噪声。部分调理电路集成温度采集点位,配合软件完成温度漂移补偿。调理电路元器件本身会产生噪声,元器件选型、PCB 布线设计会影响电路噪声水平。调理电路和传感器尽量缩短信号传输距离,微弱原始信号长距离走线容易拾取干扰。经过调理处理之后输出的信号,稳定性得到提升,再接入采集模块开展数字化采样工作。
六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。自动化装配作业当中,零件之间存在尺寸公差,单纯依靠位置指令移动机械臂,容易出现零件硬顶卡死情况。六维力传感器采集装配过程产生力与扭矩,当两个工件接触干涉,力学数值立刻上升。控制系统读取力学数据,调整机械臂姿态,微调位置,释放掉接触产生的干涉力。在轴孔装配这类典型工况,传感器捕捉孔轴接触点的侧向力,引导轴件偏移位置,顺着孔口斜面滑入孔体内部。装配全过程持续监测力学状态,接触力维持在合理区间。装配调试阶段,需要设置力学阈值,力超过阈值机械臂停止进给,防止工件、设备发生磕碰损坏。传感器数据的稳定程度,会直接影响整套装配流程运行流畅程度。扭矩力传感器侧重对旋转运动过程产生的扭转力学量做采集,多用于转轴工况的数据获取工作。
MEMS 传感器量产环节,微结构一致性管控,会影响批次器件的感知输出的稳定程度。晶圆加工属于批量工艺,单张晶圆上面同时制备大量 MEMS 芯片。加工过程刻蚀、镀膜工序出现微小波动,晶圆不同位置芯片微结构尺寸会出现差别。微结构尺寸不一致,同等外力作用下形变程度不一样,芯片输出信号就会存在差异。量产过程管控加工工艺参数,缩小晶圆内部、晶圆与晶圆之间工艺波动。即便工艺管控到位,芯片之间依旧会存在一定差异。所以每一颗 MEMS 芯片组装完成之后,都需要单独标定,记录器件自身信号映射参数。量产产线设置标准化标定工位,完成每颗器件标定采集。同时抽样开展可靠性测试,验证批次器件在环境变化、循环载荷下输出表现,把控量产批次整体器件状态。扭矩力传感器信号传输方式包含有线传输与无线传输,不同模式适配不同现场布线条件。好的六维力传感器常见问题
扭矩力传感器可用于电机、减速器的性能测试,记录部件运转过程输出的扭转力学相关数据。好的六维力传感器行业
六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。机械臂执行接触类作业,比如工件贴合、物体打磨、工件装配,依靠位置控制无法判断接触力度大小。机械臂移动到目标位置,物体之间发生触碰,六维力传感器立刻捕捉接触带来的力与扭矩变化。传感器把力学信息传递给机器人控制器,控制器依据力学数据调整机械臂姿态、位置。当接触作用力上升,控制系统可以回调机械臂运动位移,避免物体之间发生硬性磕碰。在工件打磨场景,力学反馈维持工具和工件之间接触状态,跟随工件表面起伏调整机械臂位置。整套工作流程,力学信号和运动控制持续交互,传感器采集时延会影响动作响应表现。调试工作需要协调传感器输出速率与控制器运算节奏,保障接触动作可以平稳运行。好的六维力传感器行业
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!