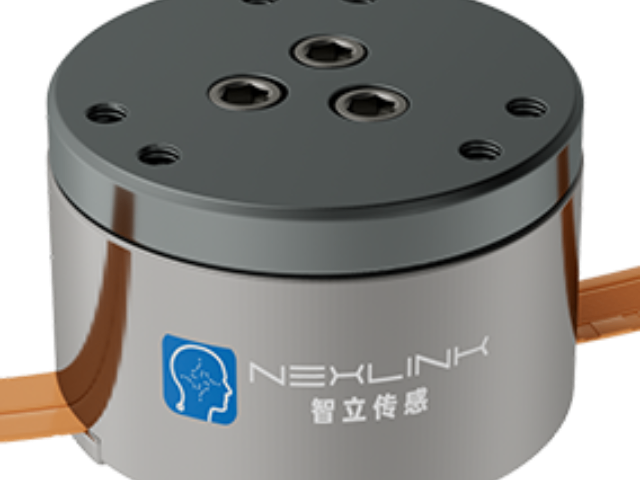
六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。机械臂执行接触类作业,比如工件贴合、物体打磨、工件装配,依靠位置控制无法判断接触力度大小。机械臂移动到目标位置,物体之间发生触碰,六维力传感器立刻捕捉接触带来的力与扭矩变化。传感器把力学信息传递给机器人控制器,控制器依据力学数据调整机械臂姿态、位置。当接触作用力上升,控制系统可以回调机械臂运动位移,避免物体之间发生硬性磕碰。在工件打磨场景,力学反馈维持工具和工件之间接触状态,跟随工件表面起伏调整机械臂位置。整套工作流程,力学信号和运动控制持续交互,传感器采集时延会影响动作响应表现。调试工作需要协调传感器输出速率与控制器运算节奏,保障接触动作可以平稳运行。扭矩力传感器可搭配转速采集模块协同工作,获取传动机构的扭矩与转速同步采集数据。六维力传感器研发单位
六维力传感器标定工作需要借助标准力学加载设备,建立输入力学量与输出电信号的对应关系。传感器硬件组装完成之后,原始输出电信号和真实力学量之间没有直接对应关系,标定就是搭建二者映射关系的过程。标准加载设备可以向传感器各个维度施加已知大小的力与扭矩载荷,记录每一组标准载荷条件下传感器六路通道输出数值。加载操作需要覆盖多个载荷档位,同时开展单维度加载以及多维度混合加载,记录整套样本。采集完成样本数据之后,计算得到标定矩阵,标定矩阵用于把传感器原始电压信号换算为实际力学数值。传感器使用一段时间,受环境、载荷循环作用影响,映射关系会发生偏移,这时要重复标定流程。标定环境尽量保持稳定,温度波动会干扰采集样本,尽量维持环境条件稳定,降低环境因素对标定样本带来干扰。标准六维力传感器标准六维力传感器输出的多路信号会存在耦合现象,算法处理环节需要针对该现象开展对应校正。
力传感器的弹性体材料属性,会直接改变器件在受力条件下的形变响应以及信号输出表现。弹性体是力传感器承受外力发生形变的主体,外力作用过来,弹性体产生弹性形变,撤去载荷之后形变需要恢复。材料弹性模量、泊松比等物理参数,决定同等载荷下弹性体形变量大小。材料内部如果存在残余应力,也会对形变稳定性带来影响。如果材料发生塑性形变,撤除外力之后结构无法复原,传感器测量功能就会受到破坏。不同金属材料具备不一样的材料特性,材料选型需要结合器件量程、工作环境温度条件。加工工艺同样会改变材料表层状态,热处理流程可以调整材料内部应力分布。传感器设计阶段,结合材料属性完成弹性体结构尺寸计算,让器件在量程区间内形成合适形变量,方便感知元件捕捉形变信号。
AI 解耦算法运行过程消耗算力资源存在区别,部分方案可迁移至设备端完成本地运算处理。AI 解耦算法存在不同复杂度,简单线性模型运算步骤少,算力开销偏低;非线性模型计算步骤更多,需要占用更多计算资源。算力条件充足时,算法部署在上位机,依靠主机 CPU 完成全部解耦运算。硬件资源有限的嵌入式设备,上位机方案就无法落地,这时需要把算法模型做轻量化处理,移植到传感器配套板卡或者机器人控制器内部,完成设备端本地运算。本地运算模式下,原始传感器数据不用全部回传给上位机,板卡直接输出解耦完成之后力学数据,降低数据传输带宽压力。但嵌入式硬件存储、算力存在上限,模型尺寸不能超出硬件承载能力。移植完成之后,需要在真实硬件环境开展实测,确认算法运行时延以及输出数据的状态。扭矩力传感器侧重对旋转运动过程产生的扭转力学量做采集,多用于转轴工况的数据获取工作。
力传感器工作环境的温度发生变动,会让采集信号产生漂移,需要配套对应的补偿处理逻辑。环境温度改变,弹性体、感知元件、电路元器件物理参数都会随之变化。即便没有外力施加,传感器输出信号数值也会发生偏移,该现象属于温度漂移。漂移现象会混入测量结果,造成读取数据和真实载荷不一致。补偿处理分为硬件补偿和软件补偿两类路径。硬件层面选用温度特性匹配的元器件,削弱温度带来参数变化;软件层面采集不同温度环境下传感器零点输出样本,梳理漂移变化规律。设备运行过程读取工作温度参数,依托已记录的漂移规律,对传感器输出信号做运算修正。补偿逻辑不能覆盖全部工况,温度变化幅度超出样本记录区间,补偿效果会出现下降,实际应用需要把控器件工作温度区间。MEMS 传感器依托微机电加工工艺完成器件制备,器件整体体积可以做到相对紧凑的状态。六维力传感器研发单位
扭矩力传感器安装过程同轴度控制,会影响器件采集扭转力学数据过程中的稳定程度。六维力传感器研发单位
力传感器信号线路布置需要规避电磁干扰源,减少外界电磁环境对测量信号带来的扰动。力传感器输出原始信号幅值偏弱,外界电磁信号容易叠加在测量信号之上,形成噪声。现场环境里变频器、电机、大功率线缆,都会向外释放电磁干扰。布线作业时,传感器信号线缆和功率线缆分开走线,不要并行捆扎在一起。线缆尽量采用屏蔽线缆,屏蔽层按照规范方式接地处理,削弱外界电磁场影响。线缆走线避开电机、变频器周边区域,缩短信号线缆长度也可以降低干扰拾取概率。接线端子位置做好紧固,接触不良会引入额外噪声。设备运行时如果信号出现无规律跳动,可排查线缆布置路径,调整走线位置。除布线之外,信号调理电路增加滤波环节,也可以对混入信号当中电磁噪声做一定程度抑制处理。六维力传感器研发单位
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!