
-
姑苏区二手伺服驱动器代理价钱
三、伺服驱动器全闭环与半闭环控制架构差异及精度适配场景伺服驱动器根据反馈检测方式,分为半闭环控制与全闭环控制两种**架构,两种模式的检测点位、误差补偿能力、精度等级、工况适配范围差异***,是...
查看详细 -
江苏自制直线电机模组修饰
微小***偏差可通过系统坐标偏移校准修正;而多点坐标加工、异形切割、多位置精细对位、精密测量设备,必须保证超高***定位精度,否则各坐标点位偏差累积,会出现加工变形、对位偏移、检测数据失真。直...
查看详细 -
相城区巨型直线电机模组市场规模

可长期稳定工作在水雾车间、潮湿加工车间、酸碱轻微腐蚀车间等复杂环境,彻底解决普通模组易锈蚀、易受潮、易损坏的痛点,大幅提升设备环境适配性与长期运行稳定性。四十五、直线电机模组空载与负载运行性能...
查看详细 -
姑苏区进口PLC控制系统特价
在可编程逻辑控制器系统设计时,首先应确定控制方案,下一步工作就是可编程逻辑控制器工程设计选型。工艺流程的特点和应用要求是设计选型的主要依据。可编程逻辑控制器及有关设备应是集成的、标准的,按照易于与工业...
查看详细 -
苏州哪些运动控制器保修
虽然电子和半导体机械设备行业在2008年底受到了一些冲击,但运动控制器在电子和半导体机械中的应用一直在增长,2009年和2010年由于对电子制造业的庞大资金投入和终端消费的拉动,运动控制器在电子和半导...
查看详细 -
常熟巨型运动控制器批量定制
与此同时,行业竞争焦点在2026年出现***转变。2025年全球人形机器人出货量接近1.8万台,同比增长约508%。2026年出货量将突破5万台。据国内运动控制**部件厂商固高科技在2026年3月的机...
查看详细 -
苏州微型PLC控制系统市场规模
近年来,微处理器的使用,特别是随着单片机大量采用,**增强了PLC的能力,并且使PLC与微型机控制系统之间的差别越来越小,特别是***PLC更是如此。 [8]在制造工业中存在大量的开关量为主的开环的顺...
查看详细 -
太仓多少运动控制器订制价格
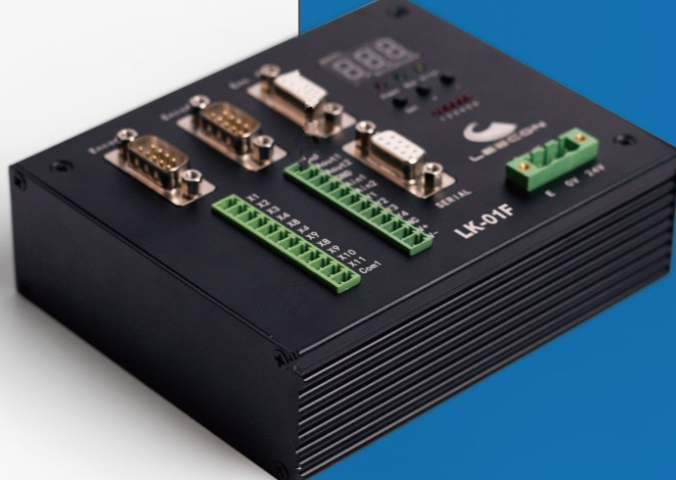
在总线型替代的浪潮下,总线型运动控制器正快速替代传统的脉冲型运动控制器。2021年,在电子制造设备、光伏、锂电池制造设备及半导体设备市场,总线型产品已占据大部分甚至全部市场份额,其中EtherCAT协...
查看详细 -
张家港进口直线电机模组保修
导轨承压增大、结构轻微形变、系统惯性变大,容易出现启停超程、高速抖动、轨迹偏移、温升飙升等问题,重载工况下该差异更为明显。基于两类工况的性能差异,选型时必须以满载工况参数为**依据,严禁以空载...
查看详细 -
工业园区进口伺服驱动器大概价格
同时定期清理散热风扇、散热片粉尘,保障散热系统**工作,可有效控制伺服温升幅度,规避高温故障,保障伺服系统在24小时连续量产、高频高速工况下长期稳定运行。二十七、伺服驱动器选型**参数与工况适...
查看详细 -
吴江区巨型直线电机模组保修
对运动精度的要求持续向纳米级升级,无铁芯超高精密直线电机模组通过算法优化、结构迭代、精度升级,可持续适配超微加工、纳米对位、高精度检测的新型工艺需求,逐步替代传统精密传动部件,垄断**精密制造...
查看详细 -
苏州进口伺服驱动器修饰
可精细补偿机械原点偏差、传感器安装误差,进一步提升坐标校准精度。规范的回零模式选型与参数调试,可长期保障设备坐标精细、量产一致性稳定,避免因原点偏移导致的批量产品不良,是精密自动化设备日常运维...
查看详细
