
-
江苏进口直线电机模组市场规模
采用无刷电磁感应导通原理,彻底消除机械摩擦磨损、电火花干扰、粉尘污染等缺陷,具备超长寿命、超高稳定、静音洁净、高精度运行的**优势,适配绝大多数工业**精密、无尘、高速场景。无刷直线电机的**...
查看详细 -
高新区哪些PLC控制系统平均价格
基于PLC的温度控制系统一般有两种设计方案,一种是PLC扩展**热电阻或热电偶温度模块构成;另一种是PLC扩展通用A/D转换模块来构成。 [2]系统常采用PID控制算法,例如在罗克韦尔SLC500系列...
查看详细 -
姑苏区自制运动控制器保修
以参赛的清华大学火神队为例,其机器人通过新增专属传球动作、优化射门与跑步行进模块、重构软件决策系统以适配复杂场景、完善多机协同逻辑等方式实现了技术迭代。赛事规则(如进球判定要求两个不同机器人先后触球)...
查看详细 -
太仓自制PLC控制系统修饰
1969年,美国数字化设备公司研制出***台可编程控制器(PDP-14),在通用汽车公司的生产线上试用后,效果***;1971年,日本研制出***台可编程控制器(DCS-8);1973年,德国研制出*...
查看详细 -
相城区多少伺服驱动器修理
同时定期清理散热风扇、散热片粉尘,保障散热系统**工作,可有效控制伺服温升幅度,规避高温故障,保障伺服系统在24小时连续量产、高频高速工况下长期稳定运行。二十七、伺服驱动器选型**参数与工况适...
查看详细 -
苏州附近运动控制器现价
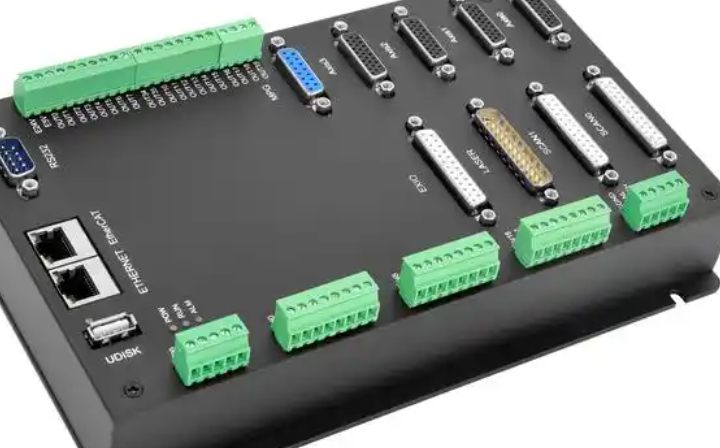
运动控制(Motion Control)通常是指在复杂条件下,将预定的控制方案、规划指令转变成期望的机械运动,实现机械运动精确的位置控制、速度控制、加速度控制、转矩或力的控制。按照使用动力源的不同,运...
查看详细 -
虎丘区微型运动控制器特点
例如,2026年3月,广东华沿机器人股份有限公司在港交所挂牌上市,成为运动控制及机器人领域资本市场活动的典型案例之一 [14]。同年,广汽集团孵化的人形机器人公司广东慧仑科技有限公司完成融资,并推进了...
查看详细 -
虎丘区附近PLC控制系统特价
长久以来,集中式控制架构在运动控制领域占据主导地位。随着工业自动化向着高复杂度、高精度方向发展,这种模式的弊端逐渐显现。当系统规模扩大时,中央控制节点的处理能力可能过载,影响系统性能,用户只能通过升级...
查看详细 -
苏州巨型直线电机模组现价

长期高频运行依旧保持稳定精度,无需频繁校准维护。同时模组运行静音、无电磁干扰、无机械摩擦异响,适配精密微型设备的静音洁净需求。受限于圆柱结构尺寸限制,该模组推力输出较小、有效行程较短,无法实现...
查看详细 -
常熟自制直线电机模组市场规模
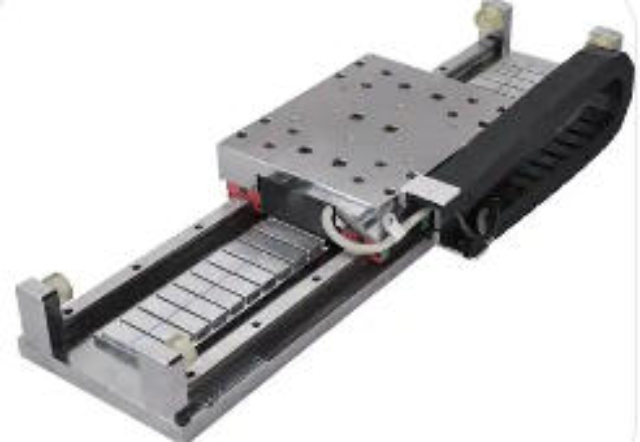
传统丝杆多轴平台因机械传动误差大、响应滞后,同步误差难以控制,高速运行极易出现扭曲卡顿;而直线电机多轴系统各轴**闭环控制,响应速度快、控制精度高,可通过系统同步算法实时修正偏差。行业主流同步...
查看详细 -
吴中区多少伺服驱动器订制价格
包含伺服使能、正反转运行、急停锁定、原点回归、模式切换、故障复位、限位保护等**功能,所有输入信号需匹配电压规格,常规为DC24V有源信号,接线需区分源型与漏型接法,避免信号反向、无响应、误触...
查看详细 -
高新区哪些运动控制器联系方式
机器视觉集成方面,控制器支持一维、二维、三维及多通道视觉飞拍技术,实现运动过程中的高速、高精度位置修正与引导。在机器人运动学控制领域,控制器集成了多种机械手模型(如SCARA、Delta、UVW、4轴...
查看详细
