
- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- ForceMaster
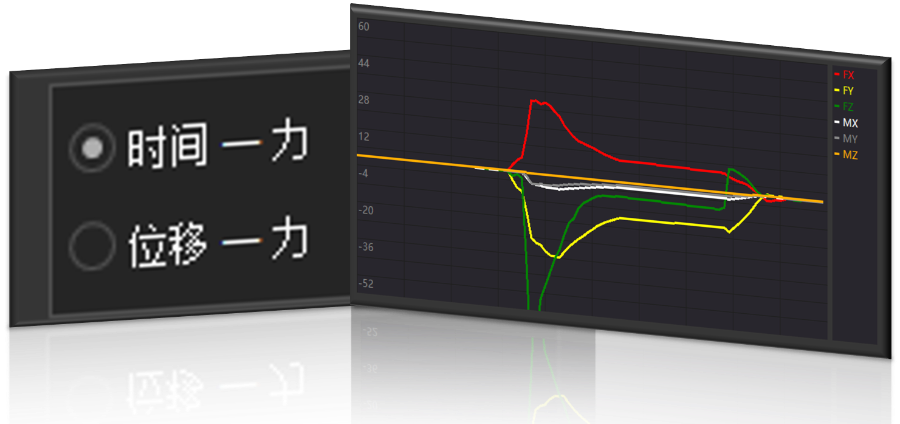
齿轮箱的噪声与装配质量关系密切,侧隙、同轴度、齿面接触位置都会影响啮合声音。装配阶段如果齿面被顶伤,噪声在整机测试时才暴露,返工需要拆箱。ForceMaster 机器人力控系统在齿轮装配中控制接触力,机器人在入啮阶段按小力值推进,齿面不会被硬性顶伤。达宽科技 ForceMaster 把机器人每道装配工序的力值曲线保存,工程师在噪声分析时可以对照机器人的装配记录。齿面接触位置偏向齿顶或齿根,都会在运转时产生异常声音。装配阶段的力值曲线可以反映齿轮入啮的深度。齿轮箱在装配后的空载运转中按扭矩波动判断啮合状态。噪声测试的结果与装配记录对照,问题定位的范围随之缩小。齿轮副的接触斑点与侧隙在装配后被检测,检测结果与装配曲线对应。对于噪声要求严格的齿轮箱,装配过程的力值控制成为整机质量控制的前置环节。机器人在装配中承担稳定施力的角色,齿面状态在源头被保护。齿面怕磕碰,夹持力按齿面承受范围设定,机器人抓取齿轮时不再压出痕迹。中国香港ForceMaster柔性力控平台
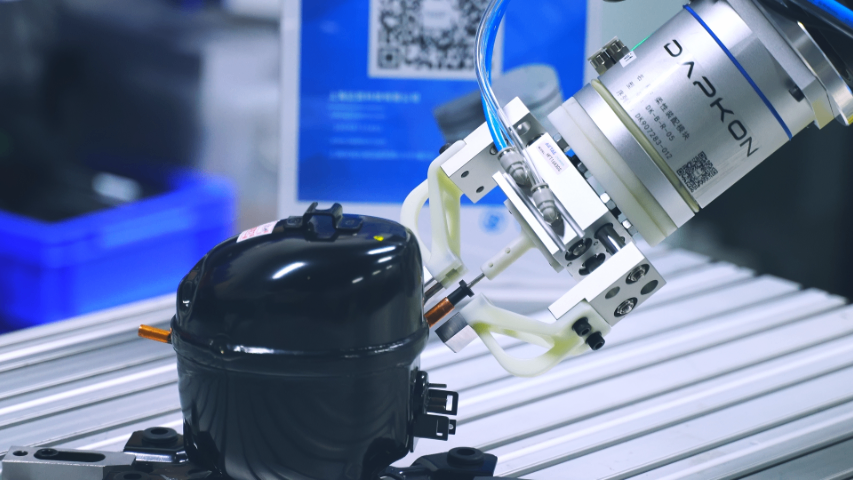
扎带、卡扣、线夹是线束固定的常用件。扎带拉紧力不足会松动,拉紧力过大会压伤线束外皮。机器人手持拉紧工具,按固定行程拉紧,线束直径变化时拉紧力随之变化。ForceMaster 机器人力控系统为机器人提供拉紧力控制,机器人在拉紧扎带时按设定力值执行,力值达到条件后停止并切断余料。达宽科技 ForceMaster 在固定件安装中的参数按线束束径分类,机器人在处理不同束径时调用对应参数。扎带枪的拉紧行程与力值需要配合,机器人在不同束径下调整行程上限。固定点的间距由工艺规定,机器人按点位顺序完成扎带安装。扎带拉紧后的力值记录可以反映是否存在漏拉、重复拉、拉紧不足。机器人在拉紧过程中遇到异常阻力时停止动作,避免割伤线束。固定件的安装质量从经验判断转为力值判断,线束在整车或整机中的固定可靠性更容易被确认。湖南ForceMaster力控磨抛软件达宽科技ForceMaster预存压装工艺配方,齿轮换型切换快捷。
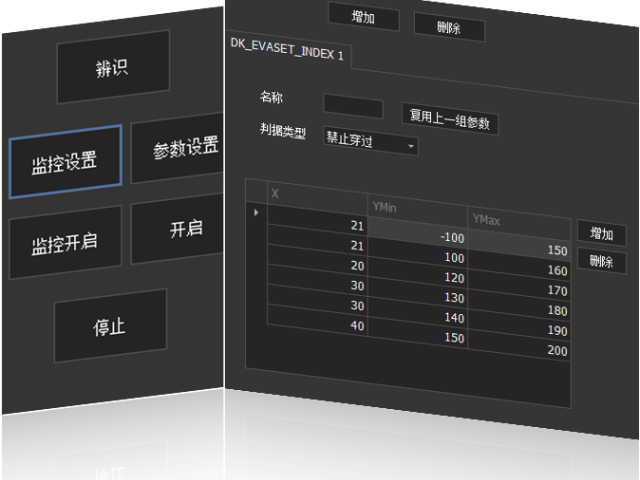
在车辆ECU等复杂线束的装配场景,单臂作业有时难以兼顾把持与插接两个动作:夹持线缆的姿态要求与推动插头的施力方向彼此牵制。达宽科技的ForceMaster支持双臂协同作业,两台机器人在系统的调度下配合完成装配任务:一只手臂把持线束并调整走向,另一只手臂引导插头低速接近插座,接触后顺从阻力微调姿态,跨越阻力峰值时平稳施力,装配过程一气呵成。ForceMaster实时感知两台机器人的力控数据并动态调整动作,应对线缆柔性带来的形变与位置偏差。双臂之间的动作时序由工作流统一编排,插接、锁附、检测按序衔接,无需人工介入。这种协同模式把线束的柔性特征从自动化障碍转变为可控变量,复杂装配任务的机器人方案由此落地,节拍与品质同步得到保障,达宽科技在这一场景的工程实践,为行业提供了可参照的实施路径。
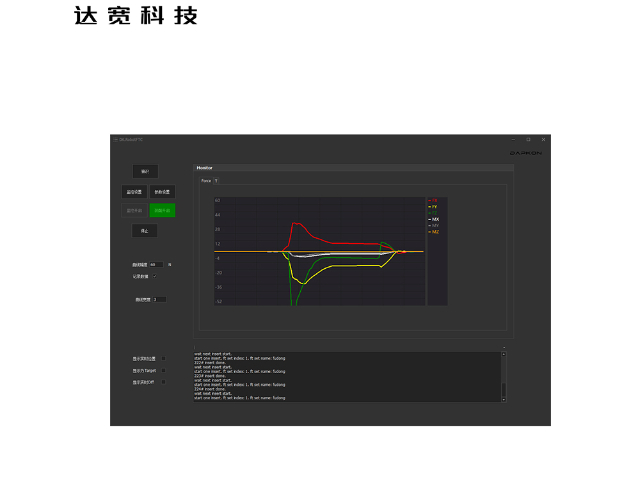
齿轮装配质量直接关系到传动系统的运转平稳与整机寿命,这道工序也长期考验着制造企业的工艺水准。传统生产模式中,人工压装依赖操作经验,力度把握深浅不一,齿面划伤、压装偏斜时有发生;刚性自动化设备对来料一致性要求苛刻,零件存在公差时容易卡滞停机。达宽科技研发的柔性力控系统ForceMaster为这道工序带来新的作业方式:机器人在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让压装以柔顺方式完成到位。ForceMaster由力控软件、力传感器与机器人本体组成,模块化设计支持即插即用部署。操作人员设定目标力值区间与行程上限后,机器人便能自主执行装配动作,遇到轻微偏斜时自行纠正,多数偏差无需人工介入。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,齿轮压装正从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。视觉负责找到连接器,力控负责插到位,ForceMaster 让机器人在接触后修正偏差,插合更顺畅。
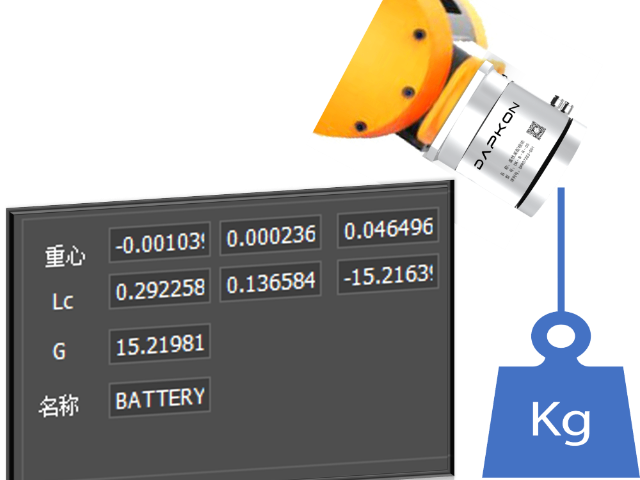
从方案评估到长期陪伴,达宽科技为ForceMaster用户构建了完整的服务体系。前期,技术团队深入现场了解齿轮装配的工艺特点,帮助企业梳理力值策略与判定窗口;中期,工程师现场完成设备安装、参数调试与工艺验证,确保力控系统平稳融入压装流程;后期,达宽科技提供持续优化支持,企业在工艺变化或新品导入时能及时获得响应。ForceMaster开放SDK供用户扩展应用,满足个性化压装工艺需求,开发者可自由拓展应用场景,把企业独有的工艺诀窍转化为软件逻辑。达宽科技的力控产品覆盖软件、模块、手柄与工作站,无论单点改造还是整线升级都有对应方案。展望未来,随着力控技术发展与行业经验沉淀,机器人将在压装、检测等更多齿轮装配工序展现柔性与智能。正在规划改造的企业,可从单个装配工位试点起步,用实际成效检验ForceMaster的价值,再逐步推开,稳步走向智能制造。柔顺寻位策略加持,ForceMaster在遮挡环境装配依然可靠。陕西ForceMaster力控旋紧软件
机器人借力ForceMaster自动修正姿态,齿轮装配顺畅高效。中国香港ForceMaster柔性力控平台
线束是柔性件,连接器是刚性件,两者在装配工位上相遇时,姿态与力度都需要被照顾。线束在料架上盘绕,端子在外护套内浮动,连接器壳体存在注塑公差,机器人按固定坐标把插头推向插座,容易出现歪插、退针、壳体刮伤。ForceMaster 机器人力控系统为机器人提供接触力感知与闭环调节,机器人在插头接触插座的瞬间获得力值反馈,按设定的插入力推进,遇到侧向阻力时调整姿态再继续。达宽科技在力控装配方向的实践表明,线束插接的难点不在行程长短,而在插入过程中的力值变化是否被机器人读懂。机器人在插入阶段控制轴向力,在锁止阶段确认卡扣是否越过止点,两个阶段的力值条件分别设定。线束的端子在外护套内有一定浮动量,机器人在插合初期利用这一浮动完成自对中。ForceMaster 把线束装配从按坐标推入,变成按力值推进,插头与插座的配合状态在动作过程中被持续确认。中国香港ForceMaster柔性力控平台


- 中国香港柔性力控软件ForceMaster 2026-11-10
- 中国香港ForceMaster柔性力控平台 2026-11-10
- 江西柔性力控平台ForceMaster 2026-11-10
