- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 服务内容
- 技术开发,软件开发,软件定制
- 版本类型
- 测试版,普通版,标准版,升级版,单用户版,代理版,终身使用,增强版
- 适用范围
- 企业用户
- 系统要求
- windows,LINUX
实时反馈与动态调整是机器人力控技术的精髓所在。达宽科技力控系统在齿轮装配过程中表现出色。系统以高频率采集力觉信息,并通过智能算法实时分析当前工况,动态调整机器人的运动速度和方向。当遇到齿轮位置偏移或配合阻力变化时,力控系统能够平滑过渡,确保齿轮装配过程不被中断。达宽科技的这一技术特性特别适合装配公差范围较宽或来料一致性波动较大的齿轮生产环境,力控系统能够自动补偿差异,维持稳定的齿轮装配效果。这种自适应能力减少了对来料品质的过度依赖,降低了供应链管理的压力,让企业在保持齿轮装配质量的同时拥有更大的采购灵活性和成本优化空间,增强生产管理的从容度。轴孔装配中,达宽科技力控系统智能识别位置偏差,自动微调路径,确保轴孔嵌入。江苏工业机器人力控系统推荐
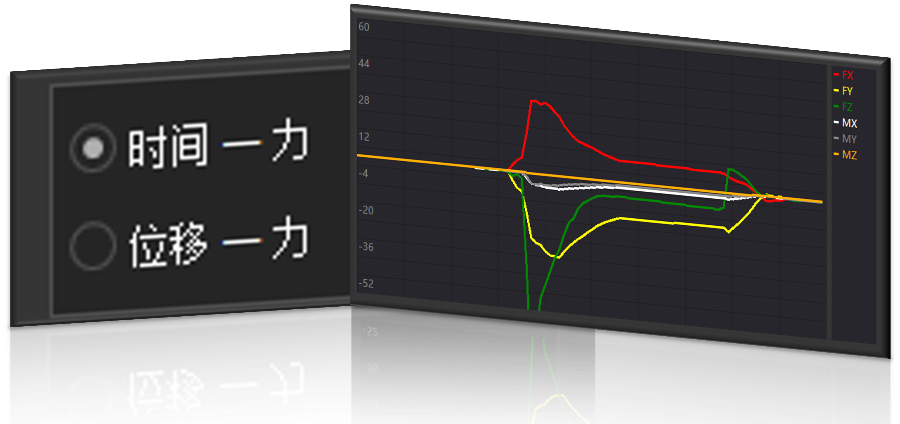
节拍是装配产线的生命线,齿轮压装容易成为节拍短板:压装不到位需要人工返工,压歪了要停机换件,等待时间在无形中侵蚀产能。达宽科技的力控系统让机器人在装配中具备自恢复能力,遇到轻微卡阻时自动调整姿态重新施压,把多数小问题消化在程序内部,装配动作一气呵成。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,企业安排满班生产更有把握。用户在生产报表中看到,装配工位的产出稳步抬升,返修区的工作量逐步回落,节拍预测也变得更可靠,排产计划不再频繁调整。力控系统还能通过分析力曲线的趋势,提前发现来料公差变化、压头磨损等苗头,让维护从被动应对转向主动预防。对订单饱满的工厂而言,装配效率改善意味着交付承诺更有保障,产能压力得到疏解。河南抛光力控系统推荐达宽科技力控系统应用于打磨抛光,机器人自动感知力道,确保表面均匀光洁,提升打磨效率。
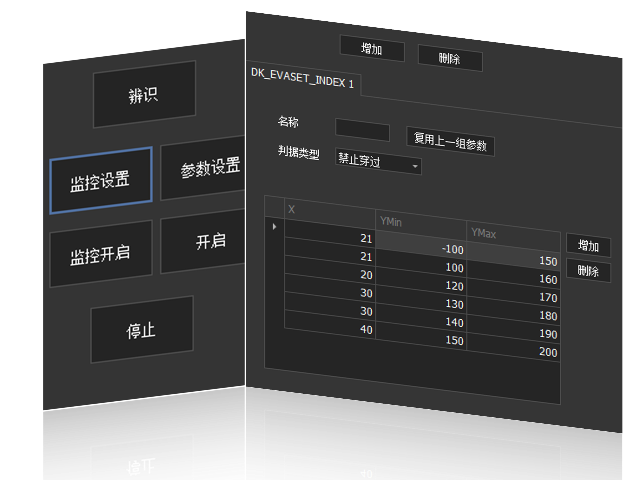
齿轮与轴径都存在加工公差,同一批次的尺寸也会有细微差异,这正是力控系统的用武之地。传统定位装配要求工装把误差压到极小范围,治具成本高、换型繁琐;达宽科技的力控系统让机器人具备主动适应能力,遇到孔位少量偏移或齿轮内径细微变化时,通过力反馈自动修正压入路径,以柔顺接触完成装配,中途无需人工干预。对于行星齿轮、多级齿轮组件等结构复杂的产品,力控系统按预设顺序逐级施压,每一步的力值都处于监控之下,装配状态稳定可控。这种柔顺压装的方式,也降低了对来料一致性的苛刻要求,供应链协作更加从容。用户反馈,力控系统对偏差的消化能力让产线少了许多停机等待,齿轮装配的顺畅度提升,企业承接多品种订单的底气更足。
从汽车变速箱齿轮到减速器齿圈,从行星齿轮组到电动工具传动机构,力控装配的应用边界持续拓宽。在汽车零部件行业,达宽科技的力控系统被用于变速箱齿轮的压装,机器人凭借力反馈应对不同批次零件的公差波动,装配节拍稳定;在减速器制造领域,力控系统帮助客户完成多级齿轮的逐级装配,啮合状态一致;在电动工具行业,行星齿轮的装配借助力控系统实现连续生产,噪声表现得到改善。达宽科技将力觉感知、动态补偿与智能算法融合,让机器人在压装、插接、检测等环节的表现不断精进。随着装配数据的积累与算法演进,力控系统的自适应能力会越来越强,装配策略更贴合实际工况,后期调试投入持续下降,齿轮装配这道传统工序正在众多产线上焕发新的活力。力控系统的柔顺控制特性,使达宽科技方案适配多品类产品的柔性装配场景需求。
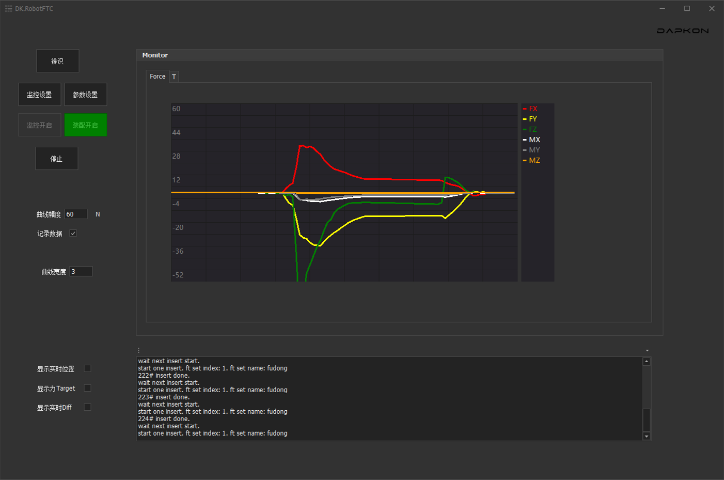
力控系统的应用为企业创造了可观的时间价值和运营效益,这是达宽科技客户反馈中反复提及的优势。在旋紧工序中,力控系统通过优化接触策略和运动规划,减少了无效等待和空行程时间。达宽科技的力控系统算法能够智能识别工件特征,快速建立比较好旋紧路径,在保证工艺质量的同时提升作业节拍。更重要的是,力控系统降低了对高精度工装夹具的依赖,减少了产线的前期投入和后期维护支出。企业部署力控系统后,同一套设备可以兼容更多规格的产品加工,提高了固定资产的使用效率。达宽科技提供的力控系统还具备状态监测和远程诊断功能,帮助客户及时掌握设备健康状况,预防突发故障导致的生产中断。从长期运营视角来看,力控系统带来的效率改进和成本优化将持续释放价值,支持企业扩大产能规模,增强市场响应速度,在动态竞争环境中保持活力。达宽科技力控系统让齿轮装配更智能,机器人能自动感知力,完成齿轮啮合,提升装配流畅度。湖北智能柔性力控系统调试
达宽力控系统能自动调节齿轮装配力度,减少人为调试时间,使流程顺畅高效。江苏工业机器人力控系统推荐
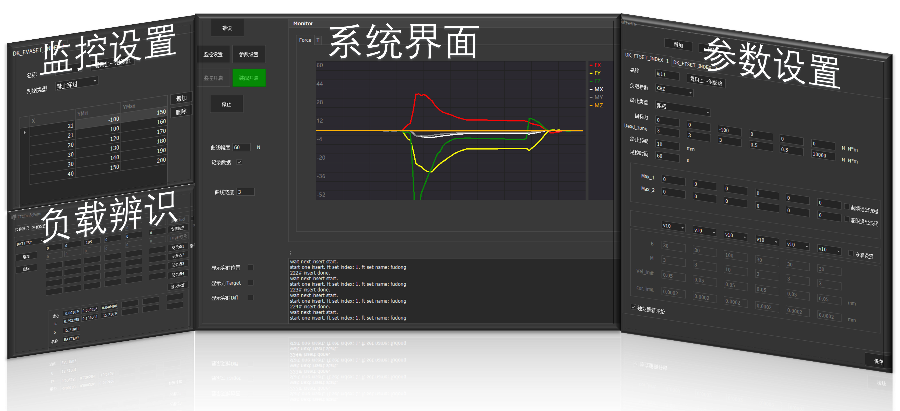
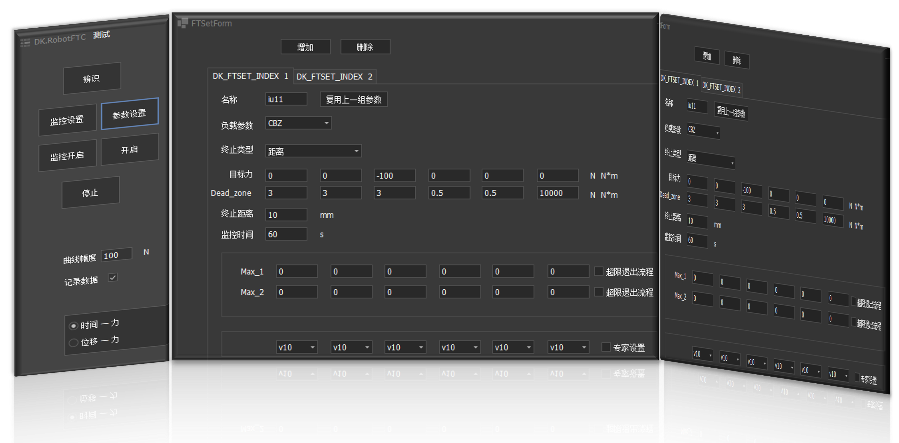
力与位置的协同是力控系统的技术精髓。线束插接场景中,单纯的位置控制难以应对插座公差与线缆的姿态偏移,单纯的压力控制又无法保证插入深度的一致性。达宽科技的力控系统采用力位混合控制策略,在引导机器人对准插座的同时,持续监测装配力度,实时调整推进速度与压力输出。面对需要稳定插接力的圆形连接器,力控系统能动态维持恒定压力,抵消端子簧片变形带来的阻力波动;面对讲究到位深度的方形插座,力控系统又能把控行程终点,确保装配状态统一。软件支持多自由度参数设置,工艺工程师可针对不同型号连接器定制专属插接曲线,让装配策略与产品特性匹配到位。这种双闭环机制让插头平稳就位,既保证了电气连接的可靠,又避免了过度施力带来的端子损伤。江苏工业机器人力控系统推荐


- 北京达宽力控系统使用方法 2026-11-09
- 中国香港柔性力控系统使用方法 2026-11-09
- 上海力控系统设计 2026-11-09
- 上海柔性装配力控系统优点 2026-11-09
- 浙江测试力控系统方案 2026-11-09
- 浙江高精度力控系统原理 2026-11-09
- 中国台湾简控力控系统优点 2026-11-09
- 浙江力控系统 2026-11-08