- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
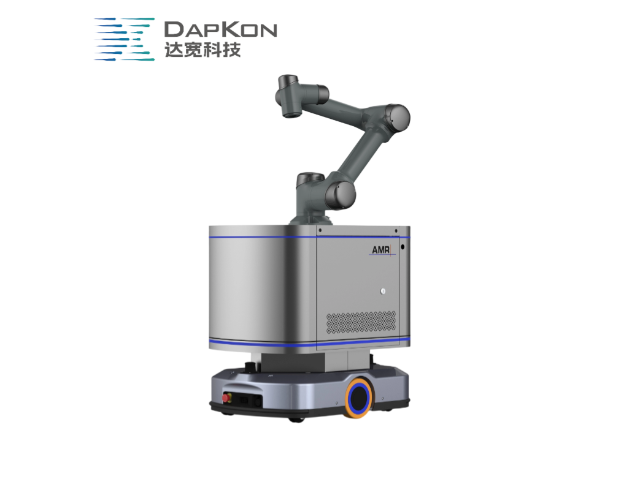
花键与内齿圈的啮合对同轴度要求较高,稍有偏斜便会出现单侧受力,长期运行容易导致齿面点蚀。机器人搭载力控后可在接触瞬间识别受力方向,沿切向微调角度直至齿槽对齐,再平稳推入到位。达宽科技的力控模块支持在齿轮装配行程中分段设定力阈值,机器人先以小力试探,确认啮合后再逐步加力,整个过程受力曲线平滑可控。这样既减少了齿顶磕碰留下的压痕,也让不同批次的齿轮装配表现趋于一致,为后续啮合间隙测量提供稳定起点。检测工序的判定尺度因此更容易统一,同一型号产品在不同班次之间的数据可比性增强,质量管理不必再为基准漂移反复校准。当零件供应商发生变更时,这套策略也能提供客观的比较依据,帮助工艺团队判断是否需要调整原来的参数设定。柔性力控机器人操作简单,新手快速上手装配流程。机器人设计
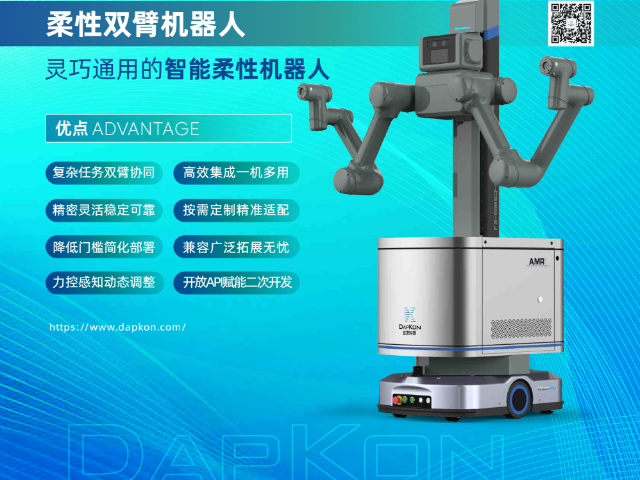
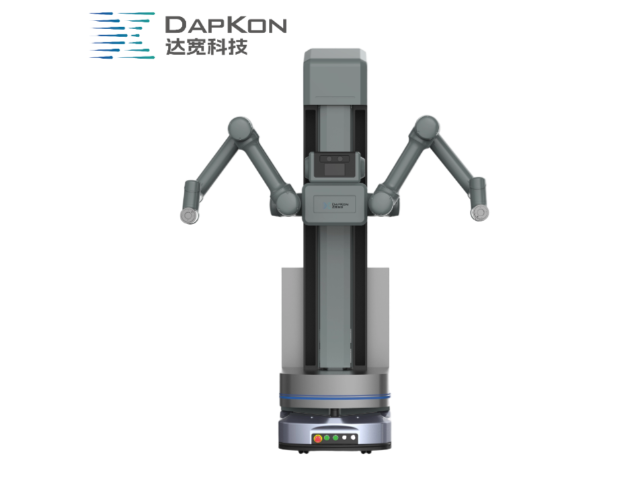
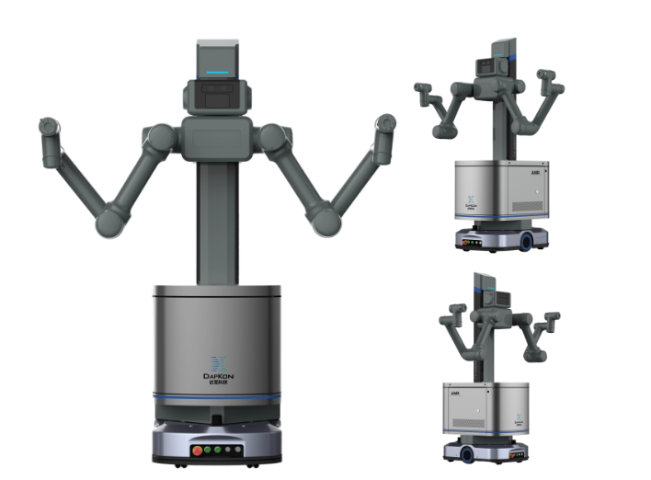
数据留存与分析是优化生产作业的重要基础,达宽科技力控系统具备完善的数据记录与追溯功能。在机器人进行装配、打磨、检测等作业的全过程中,力控系统会实时留存每一次作业的力值变化曲线、轨迹数据、作业时长、设备运行状态等关键信息。这些数据为用户后续优化作业策略提供了有力依据,比如通过分析数据,用户可以调整机器人的作业速度、力控阈值、轨迹精度等参数,进一步提升效率和质量。完整的作业数据也便于用户进行生产追溯,当出现质量问题时,可通过调取相关数据快速排查原因,减少问题定位的时间。达宽科技的力控系统已经批量化在工业场景中交付使用,涉及汽车、3C、一般工业中的装配、插拔、打磨、检测等多种应用,机器人在生产过程中持续积累毫秒级的多维度数据,为行业和客户提供了工艺优化、数据孪生的数据基础。系统提供带标注的力觉数据集,实时采集真实的外部接触力数据,可识别滑动、碰撞、稳定抓取等状态。力控系统记录的作业数据,为机器人后续装配策略的优化提供有力支撑,构建工艺参数知识库,持续积累装配经验数据,驱动产线智能化演进。福建通用机器人生产厂商通用双臂机器人仿人操作,达宽科技助力复杂箱体灵活搬运。
智能制造的发展正在加速机器人力控技术的普及。达宽科技作为力控领域的专业企业,持续推动机器人在齿轮装配场景中的智能化升级。未来的工厂中,力控机器人将不再是孤立运行的设备,而是与制造执行系统、质量管理系统深度互联的智能节点。达宽科技正在开发基于云端的力控数据分析平台,让分散在不同工厂的机器人数据汇聚成知识库,为行业工艺优化提供参考。随着人工智能技术的发展,力控机器人将具备更强的自主学习能力,在多次装配后自动优化控制策略,实现齿轮装配工艺的自我进化。达宽科技积极参与行业标准的制定,推动机器人力控技术的规范化应用,让更多企业受益于这项先进技术。在绿色制造的大趋势下,力控机器人通过减少废品和能耗,为齿轮制造业的可持续发展贡献力量。达宽科技期待与更多合作伙伴携手,共同开拓机器人力控在齿轮装配领域的广阔前景,助力中国制造业向更高水平迈进。
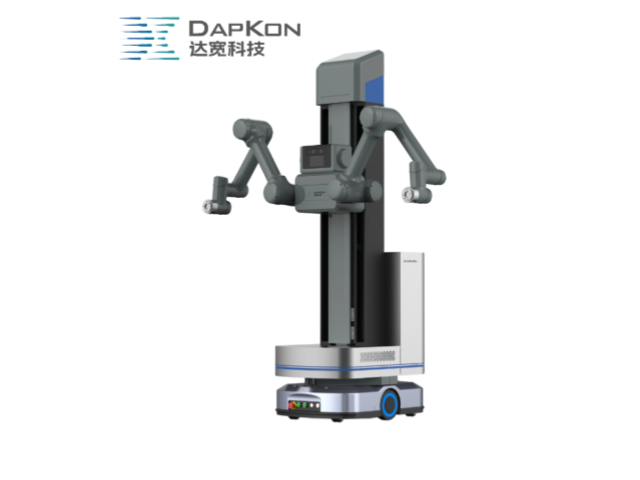
减速器产品中常见的行星齿轮装配,涉及多组行星轮同步入位,难点在于保持各组受力均衡。机器人结合力控可分别监测各路径的接触力,对受力偏高的一侧做出姿态补偿。达宽科技提供多轴协同的力位控制能力,机器人在装配时逐级加载,避免某一组行星轮独自承担压力。均衡受力有助于齿轮组件在运转初期即形成良好啮合,也让装配环节的判定标准更易量化,便于产线统一执行。齿轮装配的一致性因此更容易在班组之间复制和保持,不同产线之间的工艺参数也可以相互借鉴,形成可以推广的作业规范。多组行星轮的装配数据还可以用于比较不同减速器结构的工艺特点,为产品设计阶段的评审提供参考。均衡受力的做法也让装配质量的稳定性更有保障,作业执行更为稳妥。通用人形机器人,达宽科技让搬箱流程更加顺畅高效。
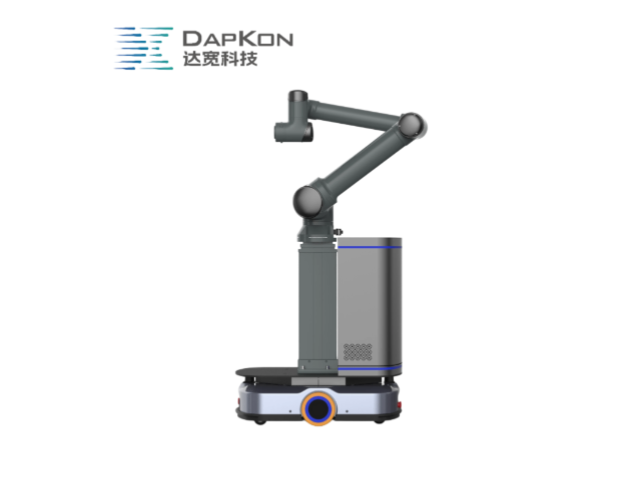
在服务器装配、汽车制造等领域,线束装配涉及高压接口与精密端子,操作力度不当可能引发部件损伤或安全隐患。达宽科技的力控系统采用双闭环控制策略,在插接过程中同步监测力矩与位移曲线,一旦检测到阻力超出设定阈值,系统将在毫秒级时间内暂停并启动回退程序,有效防止密封结构压溃或金属触点变形。同时,机器人碰撞检测功能可在意外接触时立即停止运动,为操作人员提供近场作业保障。力控系统能实时感知机器人与线束、接头之间的接触力度,让机器人在插拔、缠绕等动作中灵活调整力度,适配不同规格线束的装配需求。传统人工线束装配需要反复确认接头位置、调整插拔力度,容易导致作业节奏拖沓;而机器人力控通过传感器实时捕捉接触力数据,指导机器人精细调整动作幅度与力度,减少无效操作,让连续作业保持稳定节奏。达宽科技还记录装配全过程数据,支持质量追溯,确保每条线束装配质量稳定可靠。这种智能化的装配方式减少了人工干预需求,让企业优化人力配置,将更多人力投入到更具价值的生产环节。达宽科技柔性力控机器人采用先进柔顺控制技术,实现装配过程的柔性接触,有效保护精密工件免受损伤。青海智能复合机器人报价
达宽科技柔性力控机器人,自适应力度确保装配过程平稳。机器人设计
齿轮装配对位置精度和配合力有着严格要求,机器人力控技术为这一环节带来了新的作业方式。在齿轮啮合过程中,若力度过大,可能造成齿面压痕或齿轮变形;若力度不足,则影响传动精度。达宽科技的机器人力控系统通过预设合理的力值区间,实时监测装配过程中的力觉变化,当齿轮开始啮合时,系统控制机器人输出稳定推力,确保齿面均匀接触,避免因力度波动造成损伤。无论是小型精密齿轮还是大型传动齿轮,机器人力控都能凭借灵活的适应能力满足多样化需求,让每一组齿轮的装配质量保持均衡,降低因个体差异导致的后续返工。在大批量生产中,人工装配容易受操作人员经验、体力状态等因素影响,不同批次的装配效果可能存在差异;而机器人力控以统一标准执行任务,保持稳定的作业模式,让产品一致性得到保障。达宽科技持续深耕机器人力控技术研发,针对不同齿轮装配场景的工艺特点提供定制化解决方案,帮助企业应对零件公差带来的挑战,让机器人在装配任务中实现更稳定的操作表现,为智能化转型提供支持。机器人设计


- 中国香港通用复合机器人设置 2026-11-06
- 中国澳门智能人形机器人配置 2026-11-05
- 云南柔性复合机器人配置 2026-11-05
- 河南通用智能机器人方案 2026-11-05
- 天津自动化机器人方案 2026-11-04
- 辽宁智能双臂机器人定制 2026-11-04
- 河南机器人报价 2026-11-04
- 江苏通用智能机器人优点 2026-11-04