- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
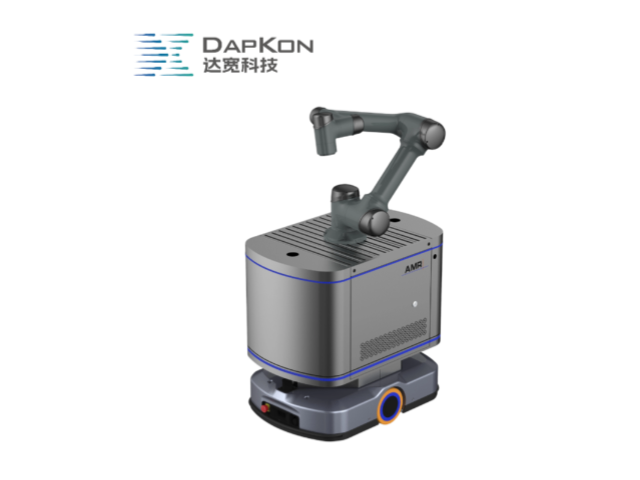
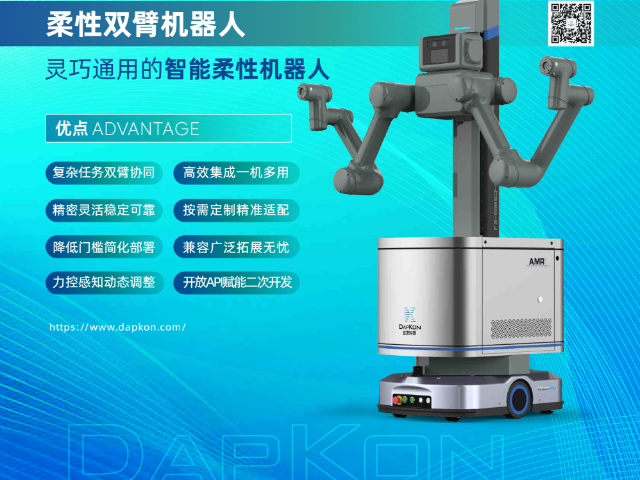
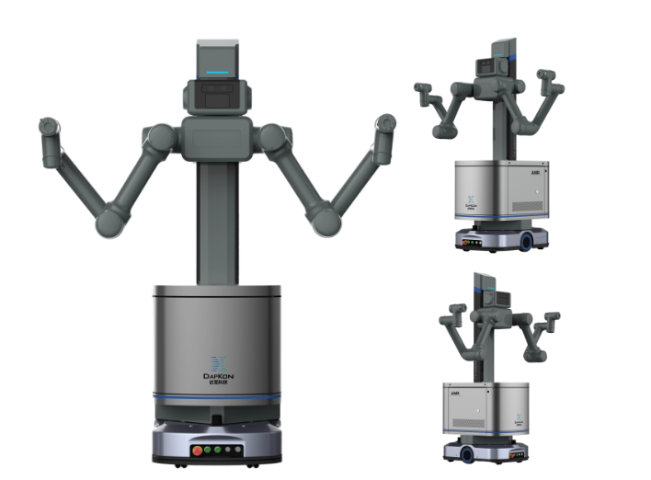
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。达宽科技通用双臂机器人,力控感知轻柔插入各类精密轴孔。四川柔性通用机器人系统
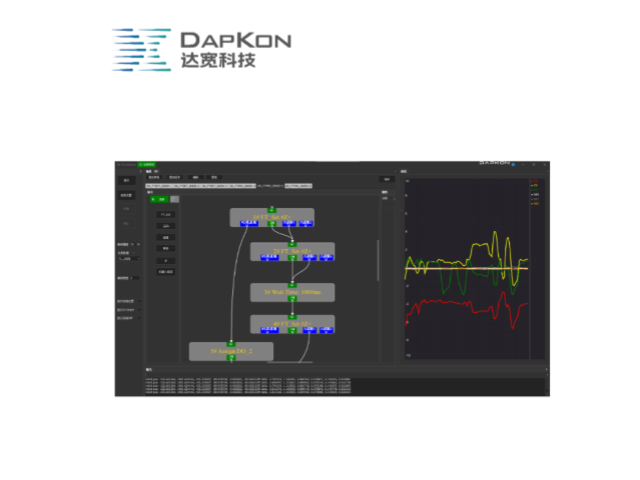
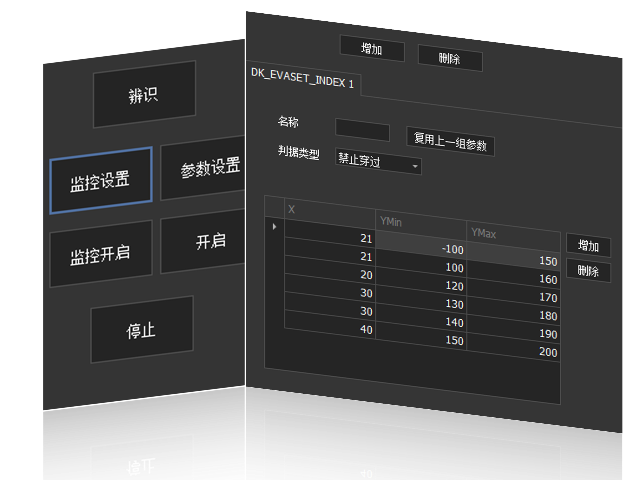
达宽科技深耕机器人力控领域,构建了从硬件到软件的完整产品体系,包括柔性力控系统软件、柔性装配模块、机器人手柄、机器人工作站等,满足不同场景的应用需求。其ForceMaster柔性力控系统软件支持多种补偿类型,提供丰富的运动参数设置,涵盖六个自由度,确保机器人在不同操作环境下都能实现精细控制。达宽科技开放SDK,开发者可自由拓展应用场景,方便用户定制力控工艺流程。技术团队提供从现场调试到持续优化的技术支持,确保用户能够顺畅地将力控系统整合到现有生产流程中。公司还结合实时数据监测和力控感知,提供耗材磨损监测、补偿和保护等工具管理功能,提高耗材的使用率。通过机器人实时运行数据的积累和自学习,系统能够持续改进生产工艺。达宽科技已与打磨、装配、涂胶、检测等行业的伙伴协同合作,赋能传统机器人,解决编程难和部署繁的痛点,提升机器人部署效率。凭借完善的售后服务体系和专业的技术团队,达宽科技为用户提供专业、耐心、细致的产品使用咨询,解决使用过程中的疑问,确保设备始终保持良好性能,让机器人力控技术为企业创造长期价值。甘肃自动化机器人设置柔性力控机器人采用模块化设计理念,达宽科技提供丰富末端工具选配,灵活应对多样化装配任务。
齿轮装配对清洁度有一定要求,铁屑与毛刺夹入配合面会造成压痕,影响后续运转。机器人在力控模式下可感知压入阻力的细微变化,及时发现夹杂并停止动作,防止压伤齿面。达宽科技建议在力控参数中保留敏感度调节项,让机器人针对不同材质与表面状态设定合适的识别门限。装配前的清洁与装配中的力觉监控相互配合,能减少齿面损伤类不良,也让装配后的清洗与检查工作量相应下降。齿轮装配全流程的处理节奏更为紧凑,前道清洗工序的检查标准可以适当简化,资源得以向更需要的环节倾斜,整体工序平衡性更好。清洁度要求的差异也可以通过参数区分处理,让同一台设备兼顾不同产品的清洁等级要求。清洁与力觉两项手段配合,让现场处理更有条理,工序衔接更为自然。
齿轮装配往往不是孤立工序,而是与清洗、检测、注脂、试运转串联成线。机器人搭载力控后可在各工位间保持一致的施力策略,使整线工艺参数相互匹配。达宽科技支持将力控数据接入车间信息系统,机器人采集的受力记录可与设备状态、产品序列号关联,便于按批次追溯。这样一来,齿轮装配过程中出现的问题能在后续环节被快速定位,质量分析不必再靠零星记录拼凑。管理动作也更有依据,各工位之间的数据口径得以统一,跨部门沟通时对同一问题的理解更为一致,协同处理效率随之提高。信息系统的接入方式可以按企业现有架构灵活安排,既支持单机记录,也支持接入车间级平台。数据打通之后,各环节的沟通成本也随之下降。各环节的配合因此更为默契,协同处理更为顺畅。达宽科技通用力控机器人持久运行,提升电机产线整体效率。
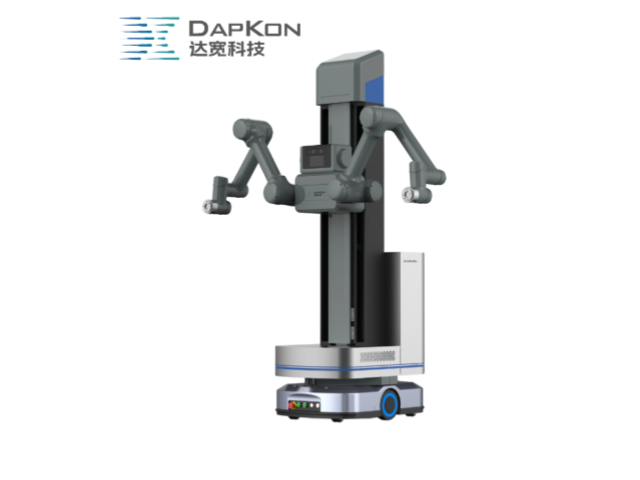
面对小批量、多品种的订单需求,柔性制造能力成为企业竞争的关键。达宽科技的机器人力控系统通过实时力反馈调节,让机器人具备自主适应能力,应对不同批次零件的细微尺寸差异或装配过程中的轻微位置偏移,系统能自动修正运动路径和施力大小,减少停机调试环节。装配流程从"被动等待人工调整"转为"主动适应生产变化",让生产线的连续运转更有保障,间接优化整体生产节奏。换型时,操作人员无需针对每个新产品编写复杂程序,达宽科技的系统已预置多级力控参数库,用户只需调用匹配的装配策略即可快速切换产线任务。这种柔性控制方式让企业应对定制订单时具备更高的敏捷性,同时降低对高成本精密夹具的依赖,优化资产配置效率。达宽科技的力控系统支持功能组件灵活扩展,适配企业分阶段智能化改造,无论是单工位升级还是整线部署,都能找到合适的接入方式。力控装配以柔性控制替代硬性定位,为精密制造提供了可靠的技术支撑,让机器人在多变的生产环境中保持稳定表现,帮助企业在市场竞争中赢得更多机会,从容应对产品迭代需求,推动生产模式向智能化、柔性化方向升级。达宽科技通用双臂机器人,开启智能搬运,共创智能仓储。甘肃自动化机器人设置
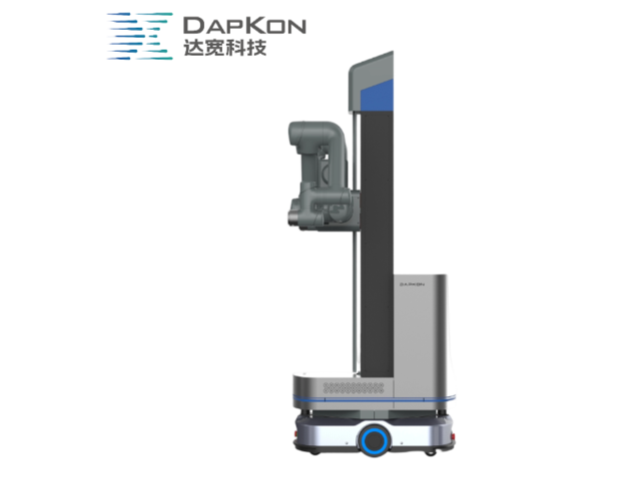
达宽科技通用力控机器人,姿态调节柔和,顺畅完成多品类工件装配作业。四川柔性通用机器人系统
轴孔装配是制造业的常见工序,也是机器人力控大显身手的舞台。过去这一环节高度依赖老师傅的经验,人工装配效率受人员状态影响,质量难以保持均衡。引入达宽科技的力控系统后,机器人能够沿接触方向主动探测孔位,遇到零件公差时自动调整插入角度与推进速度,以柔顺方式完成配合。操作人员只需设定目标力值区间,机器人即可自主完成整个装配过程,无需反复示教与修改程序。这种方式让换产调试时间得到压缩,帮助企业快速响应订单变化。达宽科技的力控系统还支持实时监测装配阻力,一旦出现异常立即暂停并报警,避免零件损伤。用户反馈,机器人装配节奏稳定,节拍衔接顺畅,产线整体效率得到提升。对于品种多、批量小的企业,达宽科技预置的多组工艺参数可快速调用,让机器人在不同产品之间灵活切换,进一步节省时间投入,让装配工序成为产线中的可靠一环。四川柔性通用机器人系统


- 中国香港通用复合机器人设置 2026-11-06
- 中国澳门智能人形机器人配置 2026-11-05
- 云南柔性复合机器人配置 2026-11-05
- 河南通用智能机器人方案 2026-11-05
- 天津自动化机器人方案 2026-11-04
- 辽宁智能双臂机器人定制 2026-11-04
- 河南机器人报价 2026-11-04
- 江苏通用智能机器人优点 2026-11-04