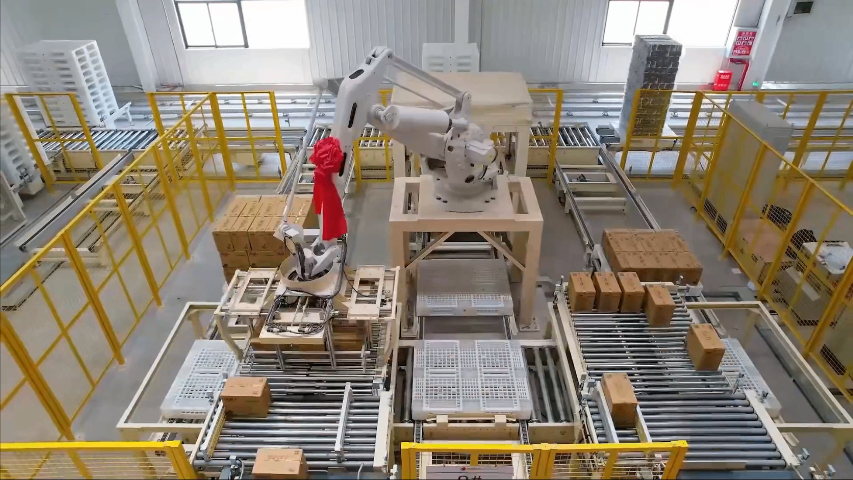
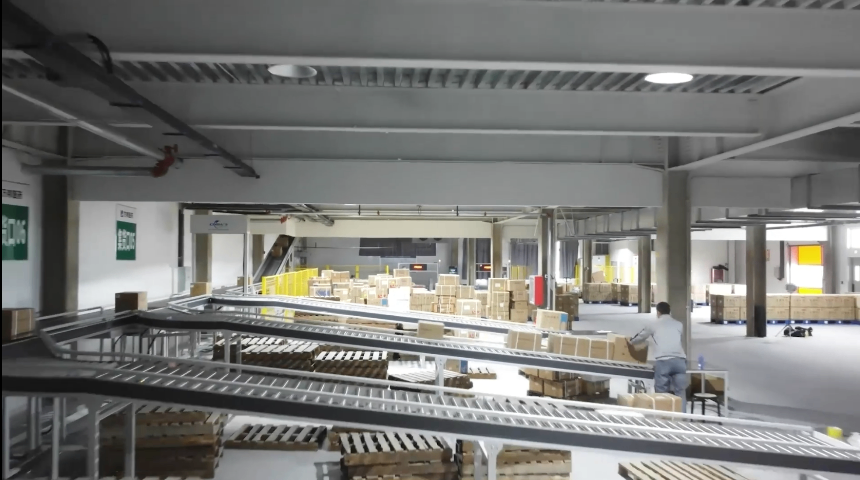
工作原理:三坐标机器人通过探针在X、Y、Z轴上的移动来接触被测物体,测量系统记录探头的位移量并计算坐标。具体过程如下:坐标系建立:通常采用右手直角坐标系,由X、Y、Z三个轴组成。通过选择一个平滑且稳定的平面作为基准面,设定测量零点,确定测量范围和分辨率。探测系统:包括探针、传感器和图像识别技术。探针用于接触被测物体并获取数据,传感器将信号转化为电信号,图像识别技术对数据进行处理和分析。数据处理:通过计算机程序控制机械臂的移动,实现自动化测量。采集到的数据经过滤波、插值等处理,提高测量精度。仓储物流中,AGV 机器人可快速准确地将货物搬运至指定库位。肇庆码垛机器人工作原理
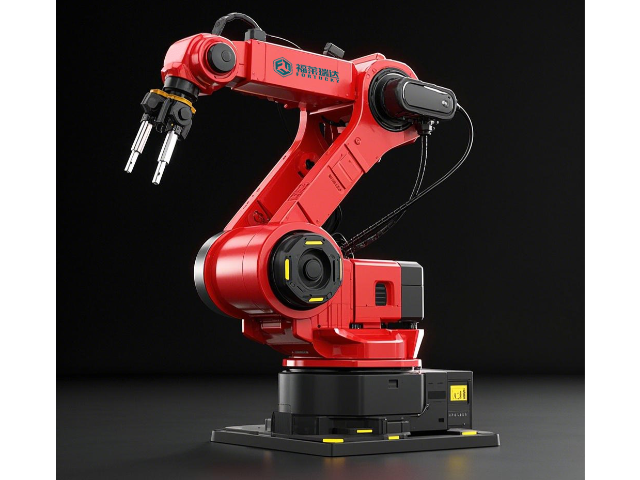
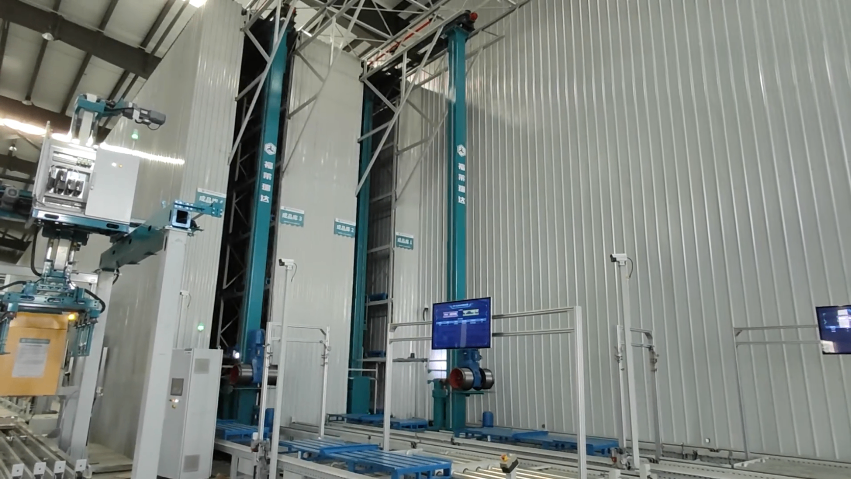
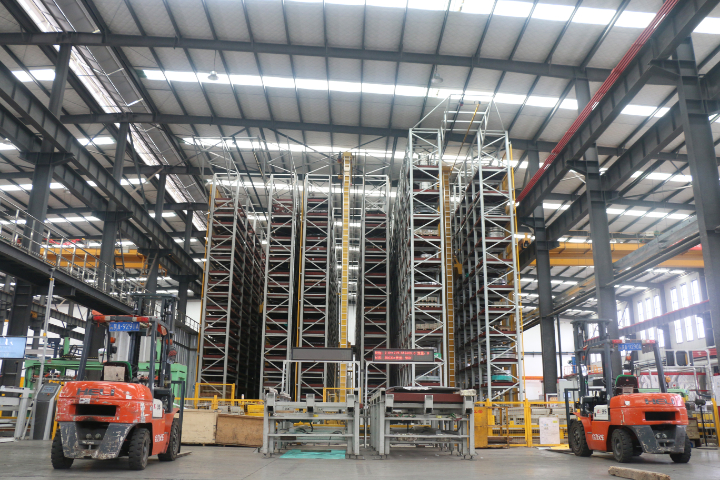
AGV小车是一种自动化移动机器人,普遍应用于各种场景中。以下是几个主要的应用领域:生产车间:在生产车间中,AGV小车可以自动运送物品,按照预设的路径往返。它们能够高效、精确地完成各种资料和设备的转移任务,从而提高生产效率,确保物品运送的安全性。仓储行业:仓储库房是AGV小车应用较普遍的领域之一。货物的入库和出库需要转移,过去依靠人工来完成,既费力又耗时。现在,为了提升工作效率和减轻人工劳动强度,许多仓储行业选择使用AGV小车来搬运货物。无锡四向穿梭机器人制造商六轴机器人易于编程和操作,支持多种控制模式,从手动示教到全自动化操作,普遍应用于工业制造各领域。
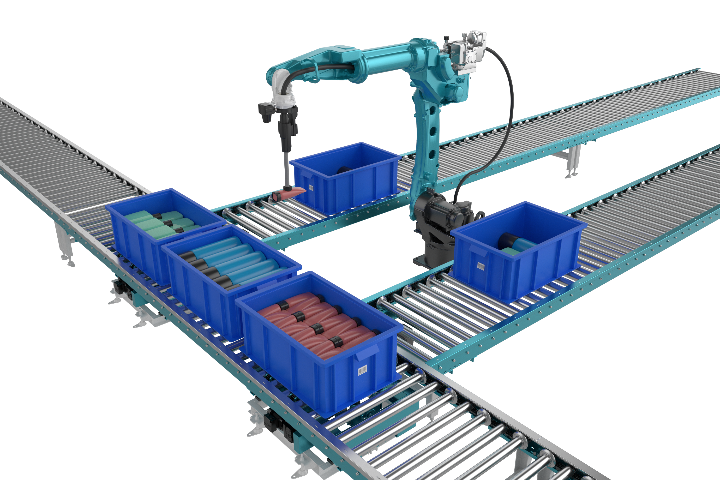
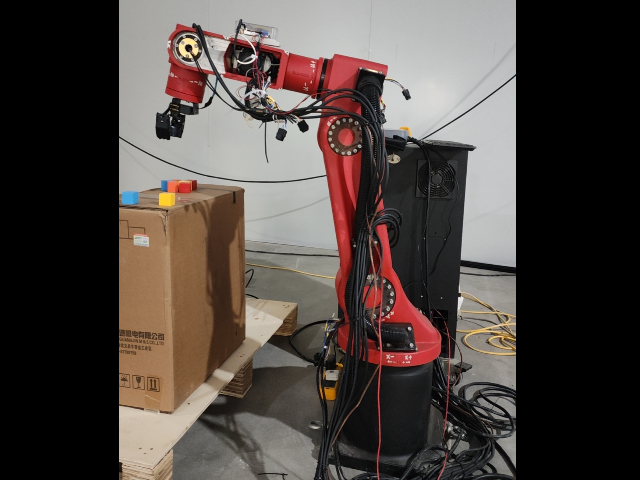
工业机器人主要是指四轴、五轴、六轴机器人,而各个机器人使用方法与应用要求不同选择不同,下面我们来讲解一下六轴机器人是哪六个轴。六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动,各个轴的运动方式和方向都不同,每个轴其实是模拟人手的各个关节的动作。一轴:头一轴是连接底座的部位,主要是承载上面轴的重量与底座的左右旋转,一个左右旋转的动作就是使用电机与减速机传动的结果,每个轴都是代替一个方向的运动方式。二轴:控制机器人主臂的前后摆动、整个主臂上下运动的功能。三轴:三轴同样是控制机器人前后摆动功能,只是比第二轴的摆臂范围小。四轴:四轴是控制机器人上面的圆形管的部分可自由旋转的部位,活动范围相当于人的小臂,不过不是360°旋转里面有电线跟人小臂的范围相同。五轴:第五轴控制微调的上下翻转动作,通常是当产品抓取后可以使产品翻转的动作。六轴:第六轴就是末端法兰哪个部分旋转功能。可以360°旋转。
机器特点:机身的主要移动部件(除臂部外)是由碳酸纤维铸成、重量轻、扭力大、韧性强,具有较高的机械性能和较强的抗震动能力。底座采用CRP工艺制造,制造过程中用CAD和FEM优化其设计,确保了较大的底座持重能力和较低的底座重量。驱动系统采用机电一体化设计,所有轴都是由数字化交流伺服电机驱动,交流伺服驱动系统有过载、过流、缺相、超差等各种保护,性能安全可靠。机器人的各部件结构精简、容易拆装。特殊的几何构造使机器只占用极少的空间就能发挥极大的工作能力、能够充分利用工作场地空间。先进的设计令机器人能够高速、精确、稳定的运行,并易于维护。三坐标机器人结构简单,运行稳定,常用于实验室和生产线的自动化测量工作。
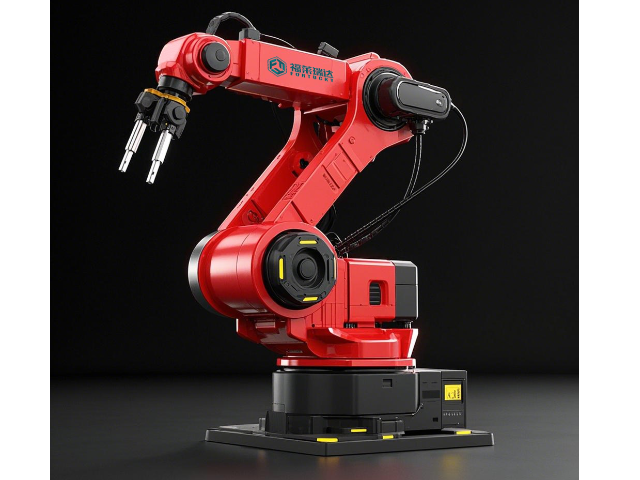
工业机器人的特点:自20世纪60年代初头一代机器人在美国问世以来,工业机器人的开发和应用发展迅速,但工业机器人较明显的特点如下。1.可编程。生产自动化的进一步发展是柔性自动化。工业机器人可以随着工作环境的变化而重新编程,因此它可以在小批量、多品种、平衡、高效的柔性制造过程中发挥良好的作用,是柔性制造系统(FMS)的重要组成部分。2.拟人化。工业机器人在机械结构上有类似的行走、腰部旋转、前臂、前臂、手腕、爪子等部分,并且在控制方面有计算机。此外,智能工业机器人还有许多类似于人类的生物传感器,如皮肤接触传感器、力传感器、负载传感器、视觉传感器、声觉传感器、语言功能等。传感器提高了工业机器人对周围环境的自适应性。六轴机器人配备先进的传感器技术,能够实时感知环境变化,适应动态生产需求,提高生产效率。无锡四向穿梭机器人制造商
通过边缘计算,AGV机器人能实现本地化智能决策。肇庆码垛机器人工作原理
AGV复合机器人应用领域普遍,主要应用领域包括:工业制造、医疗卫生、服务行业等。在工业制造方面,它们可以完成生产线上的重复性工作,如装配、搬运等任务;在医疗卫生领域,AGV复合机器人可以帮助医护人员进行病人的日常护理和康复训练;在服务行业中,这些机器人则可以作为智能助手,为顾客提供便捷的服务。此外,AGV复合机器人还可以通过先进的感知设备和技术来实现自主导航、避障等功能,因此在物流仓储、农业等领域也得到了普遍应用。肇庆码垛机器人工作原理