- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
节拍是装配产线的生命线,齿轮压装容易成为节拍短板:压装不到位需要人工返工,压歪了要停机换件,等待时间在无形中侵蚀产能。达宽科技的力控系统让机器人在装配中具备自恢复能力,遇到轻微卡阻时自动调整姿态重新施压,把多数小问题消化在程序内部,装配动作一气呵成。机器人可全天候连续作业,晚班与白班的装配水准保持一致,产线可放心安排满负荷生产。随着装配流程的理顺,装配工位的产出稳步抬升,返修工作量逐步回落,节拍预测更加可靠,排产计划不再频繁调整。力控系统还能通过分析力曲线的趋势,提前发现来料公差变化、压头磨损等苗头,让维护从被动应对转向主动预防,有效避免非计划停线。对订单饱满的工厂而言,机器人装配效率的改善意味着交付承诺更有保障,产能压力得到疏解,时间价值转化为实实在在的经营效益。达宽科技通用双臂机器人具备快速部署特性,模块化设计缩短现场调试周期。山西柔性力控机器人设计
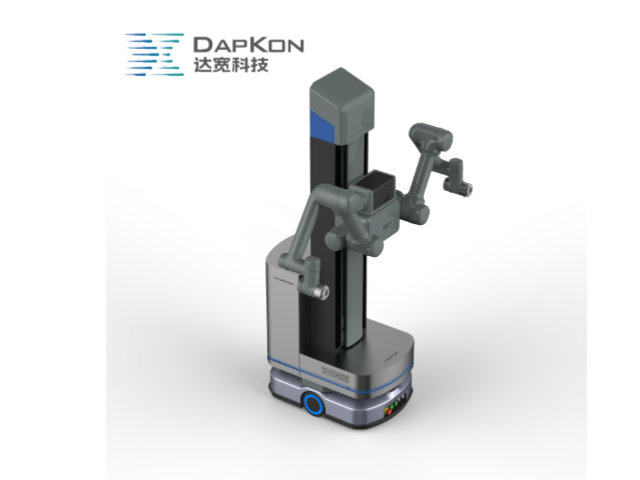
压装工序比较担心压过头的情况。轴承内圈、齿轮轮毂与轴之间的过盈配合需要在指定区间内完成压入,力值偏离就会影响配合性质。机器人结合力控后可以按位移与力值双条件判断终点,达到设定位置或受力上限即停止,不依赖操作者凭经验判断。达宽科技在力控参数中提供多段力位曲线配置,机器人可针对不同规格齿轮调用对应策略,换型时只需切换配方。这让压装结果更可复现,也减少了因压装不到位而返工的装配环节。齿轮装配的整体流转速度因此更为顺畅,返修区积压减少,工位之间的等待时间被压缩,生产节拍的兑现情况也随之改善。对于多规格共线的车间而言,这种可复现的压装方式让首件确认的时间相应缩短,设备可以更早进入批量生产状态,整体运行更为顺滑。吉林智能力控机器人制造商通用力控机器人运行稳定,达宽科技赋能,持续承接各类配件装配工作。
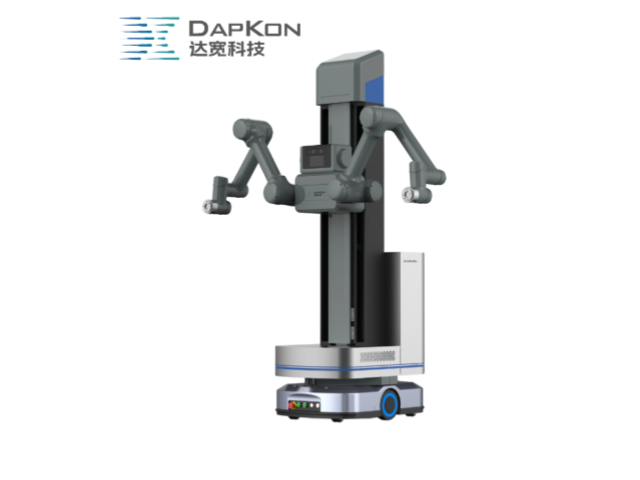
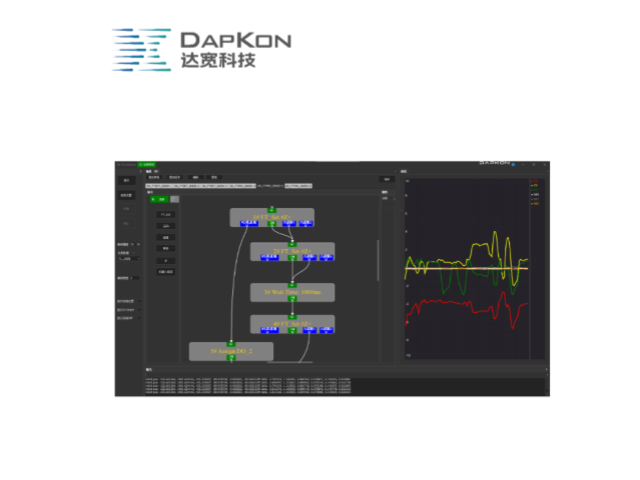
降低使用门槛是达宽科技力控系统设计的重要理念。系统配备直观的图形化编程界面,工艺工程师可以通过简单的拖拽和参数设置,定义复杂的作业路径和力控规则,无需编写深奥的代码。操作人员能够轻松监控实时的力反馈曲线,清晰掌握机器人的工作状态与作业质量。当需要更换产品或工艺时,调取预存的工艺配方即可快速切换,降低使用门槛和培训成本。达宽科技还提供引导手柄,让机器人示教变得简洁明了,轻松应对复杂场景。借助直观引导与智能算法,该手柄可灵活调整机器人拖动速度,省去示教器繁琐操作,无编程基础人员也能迅速掌握。系统适配能力强,能快速匹配新机型,与主流品牌机器人无缝对接,通用性较高。从安装到投产的时间大幅缩短,部署效率得到提升。达宽科技还提供从现场调试到持续优化的技术支持,确保用户能够顺畅地将力控系统整合到现有生产流程中。这种以用户为中心的设计理念,让力控技术不再遥不可及,而是成为一种易于掌握、能够切实解决生产难题的得力工具,帮助企业在推进自动化的过程中少走弯路,更快获得投资回报。
多品种、小批量已成为许多企业面对的常态订单结构,产线柔性能力决定交付竞争力。达宽科技的机器人力控系统以力觉反馈为基础,让机器人具备适应零件偏差的能力,工件尺寸的细微变化、装夹位置的少量偏移,都可由力控补偿自动消化,减少停机等待人工调整的环节。换产时,操作人员调取预存的工艺配方即可切换任务,无需针对每个新品从零编程,调试时间得以压缩。这种柔性能力降低了对高成本精密定位工装的依赖,企业在夹具方面的投入更精简,资金可投向更有价值的环节。达宽科技的系统支持功能模块按需扩展,无论是单工位试点还是整线部署,都有合适的接入方式,企业可分阶段推进智能化改造,节奏从容。用户反馈,面对急单与插单,产线切换不再手忙脚乱,机器人快速进入新任务状态,交付周期更有保障。力控带来的柔性基因,让机器人在多变的生产环境中保持稳定输出,为企业赢得客户信任。通用双臂机器人部署零改线,达宽科技赋能,快速落地仓储搬箱转运场景。
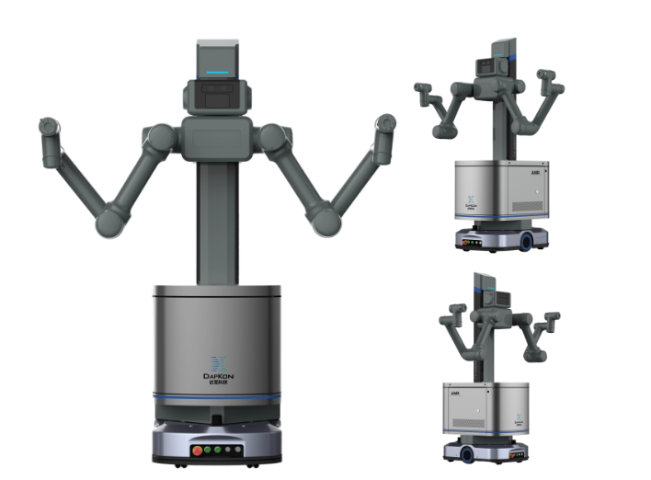
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。达宽科技通用力控机器人,让电机装配流程更加顺畅。智能双臂机器人生产厂商
通用力控机器人适应多场景,达宽科技支持连续高效组装。山西柔性力控机器人设计
行星齿轮、多级减速齿轮组件的装配工序更为复杂,一根轴上常要按顺序压入多个齿轮,环环相扣的配合关系对施力顺序与力值把控提出较高要求。达宽科技的力控系统支持多步装配流程编排,机器人按预设顺序逐级施压,每一步的力值都处于监控之下,压装状态稳定可控。装配过程中,机器人依据每一步的力反馈判断当前状态,上一级就位后才推进下一级,避免因顺序错乱造成的返工。对于需要齿圈、行星轮、太阳轮依次就位的减速机构,机器人还能依据接触力的方向差异辨别部件姿态,压入路径随之微调,齿面接触质量得到保障。这种按序受控的机器人作业方式,让复杂齿轮组件的装配节奏有条不紊,多级传动的啮合状态趋于一致,产线的自动化覆盖范围随之扩大,工序衔接更加紧凑。山西柔性力控机器人设计


- 中国香港通用复合机器人设置 2026-11-06
- 中国澳门智能人形机器人配置 2026-11-05
- 云南柔性复合机器人配置 2026-11-05
- 河南通用智能机器人方案 2026-11-05
- 天津自动化机器人方案 2026-11-04
- 辽宁智能双臂机器人定制 2026-11-04
- 河南机器人报价 2026-11-04
- 江苏通用智能机器人优点 2026-11-04