- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
生产效率的提升离不开技术的持续创新。达宽科技为机器人配备的力控系统,在齿轮装配线上创造了连续稳定的作业能力。与人工装配相比,机器人在力控技术的加持下可以长时间保持一致的作业节奏,不受疲劳和注意力波动的影响。达宽科技的力控算法优化了机器人的运动轨迹,使其在齿轮抓取、对位、插入等环节的动作衔接更为流畅,单件作业周期得到合理优化。在多工位协同场景中,力控机器人能够与输送线、视觉系统紧密配合,实现齿轮装配的节拍化生产。达宽科技的解决方案还支持多机协作,多台力控机器人可在同一工作空间内分工完成不同规格齿轮的装配任务,整体产能因此得到释放。机器人通过力控反馈实时判断装配是否到位,避免了过度插入或反复试探造成的无效动作,每一秒的运行都转化为有效的生产价值。达宽科技致力于让机器人在齿轮装配领域发挥更大的效能潜力。达宽科技通用力控机器人,力控柔性加持,平稳完成齿轮啮合装配作业。江西柔性复合机器人方案
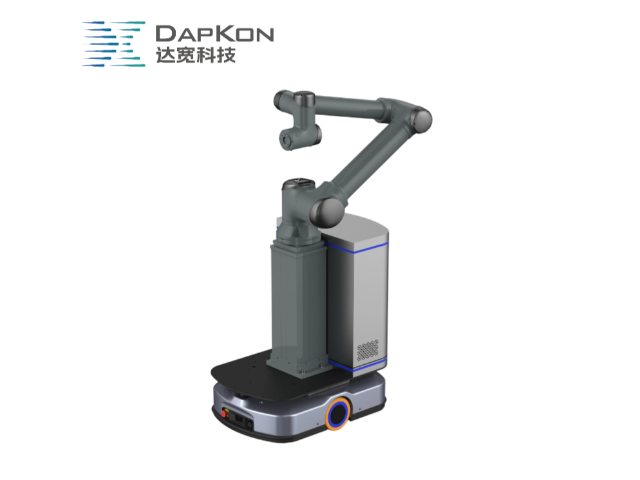
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。辽宁智能机器人供应商达宽科技通用复合机器人,数据互联畅通,融入智能制造体系。
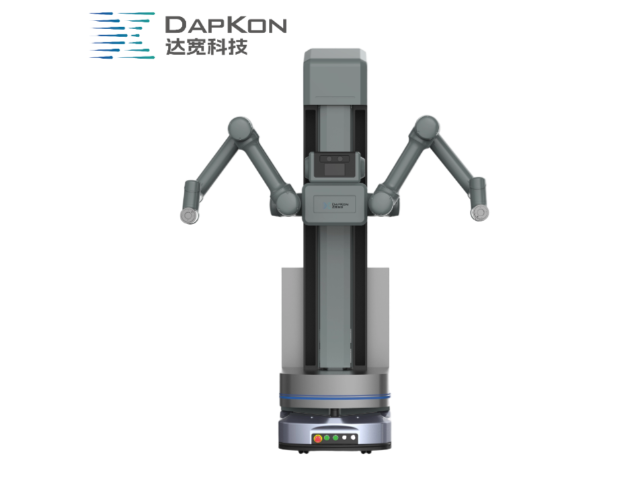
随着车间对柔性化与无人化作业的需求提升,机器人力控正在从单点试用走向批量部署。达宽科技持续打磨力控算法与工艺包,让机器人面对齿轮装配中的公差波动、零件差异与空间限制时,仍能保持稳定的动作表现。齿轮装配现场的每一次受力数据,都可用于优化下一轮参数配置,使能力在产线上逐步沉淀。对制造企业而言,这既缩短了调试与换型所占用的时间,也让装配一致性、作业安全与整体效率得到同步改善。齿轮装配这一环节的现场管理水平随之提升,技术积累不再依附于个人,而是留在企业的工艺资产之中。对于正在推进柔性化改造的车间,这类可复用的工艺能力,能够让新增产线的起步阶段更为扎实。这种沉淀方式让企业的工艺资产得到持续积累,能力积累更为扎实。
机器人力控技术为齿轮装配这道传统工序注入了新的活力。齿轮配合质量直接影响传动性能与整机表现,传统机器人按照固定轨迹执行装配,遇到零件公差或定位偏差时容易卡滞,甚至划伤齿面。达宽科技的机器人力控系统赋予机器人敏锐的力觉感知,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让齿轮以柔顺方式完成啮合。操作人员设定目标力值区间后,机器人即可自主完成装配,无需反复调试程序,节省时间投入。对于品种繁多的齿轮生产线,力控系统支持预存多组工艺参数,不同型号之间的切换十分便捷,机器人迅速进入稳定作业状态。这种方式让企业在保障装配质量的同时提升产线运行效率,齿轮装配不再是自动化改造中的难点,而成为机器人展现柔性作业能力的舞台,达宽科技也借此帮助众多用户迈出了智能化升级的坚实一步。达宽科技通用力控机器人运行稳定可靠,满足连续生产装配作业需求。
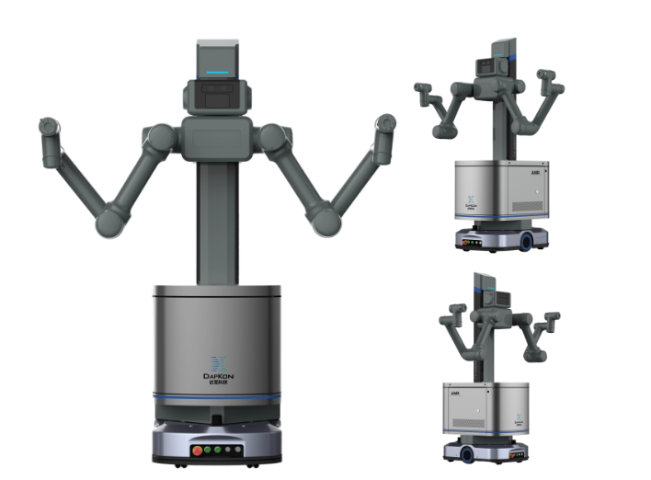
卡簧与挡圈的装配属于典型的柔性件作业,零件易变形且受力方向多变,稍有不慎就会弹出。机器人采用力控后可先以低力值贴合并探测槽口位置,确认进入沟槽再施加夹持力,避免卡簧弹出或刮伤轴肩。达宽科技在力控软件中提供力值上下限保护,机器人一旦检测到异常受力即刻停止动作,防止零件被挤压变形。这类齿轮装配辅助工序过去依赖手法熟练程度,如今可由机器人稳定执行,装配质量不再随人员交替而波动。工位之间的产出差异随之收窄,新员工也能在较短周期内跟上产线节奏,人员调配的灵活度得到提升。挡圈与卡簧的规格较多,机器人执行这类动作时的一致性表现,也方便了备件管理与工序间的交接确认。这类保护设定让柔性件的装配动作更容易被标准化。达宽科技通用复合机器人安全协作,营造和谐人机共融新环境。广西柔性机器人
通用力控机器人运行稳定,达宽科技赋能,持续承接各类配件装配工作。江西柔性复合机器人方案
花键与内齿圈的啮合对同轴度要求较高,稍有偏斜便会出现单侧受力,长期运行容易导致齿面点蚀。机器人搭载力控后可在接触瞬间识别受力方向,沿切向微调角度直至齿槽对齐,再平稳推入到位。达宽科技的力控模块支持在齿轮装配行程中分段设定力阈值,机器人先以小力试探,确认啮合后再逐步加力,整个过程受力曲线平滑可控。这样既减少了齿顶磕碰留下的压痕,也让不同批次的齿轮装配表现趋于一致,为后续啮合间隙测量提供稳定起点。检测工序的判定尺度因此更容易统一,同一型号产品在不同班次之间的数据可比性增强,质量管理不必再为基准漂移反复校准。当零件供应商发生变更时,这套策略也能提供客观的比较依据,帮助工艺团队判断是否需要调整原来的参数设定。江西柔性复合机器人方案


- 中国香港通用复合机器人设置 2026-11-06
- 中国澳门智能人形机器人配置 2026-11-05
- 云南柔性复合机器人配置 2026-11-05
- 河南通用智能机器人方案 2026-11-05
- 天津自动化机器人方案 2026-11-04
- 辽宁智能双臂机器人定制 2026-11-04
- 河南机器人报价 2026-11-04
- 江苏通用智能机器人优点 2026-11-04