- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
装配一致性是齿轮产品质量的基石,啮合状态好坏直接关系传动平稳与噪声表现。达宽科技的机器人力控系统以统一力值标准执行每一次装配,机器人不受疲劳、情绪等人为因素干扰,每组齿轮的配合状态保持均衡,批次间差异随之缩小。经机器人压装的齿轮组件转动顺畅、异响减少,整机传动表现随之改善,因装配不当引发的质量问题持续下降。力控系统还可设定力值与行程的双重判定窗口,装配结果超出范围时机器人自动标记剔除,不让隐患件流入后道工序,质量管理从抽检把关前移到产线端。压装完成的同时,合格信息同步写入记录,装配与质检合二为一,节省了专门的检验工时。对汽车零部件这类一致性要求严格的行业,这种可量化、可追溯的机器人装配方式,为企业通过客户审核提供了扎实支撑。通用力控机器人适应多场景,达宽科技支持连续高效组装。福建智能力控机器人设置
产品一致性是齿轮装配质量的关键指标,啮合状态直接影响传动平稳性与噪声表现。达宽科技的机器人力控系统以统一的力值标准执行每一次装配,机器人不受情绪、疲劳等人为因素影响,每一组齿轮的配合状态都保持均衡,批次间差异随之缩小。用户在验收环节发现,采用力控装配的齿轮组件转动顺畅、噪声表现良好,客户投诉减少,品牌口碑随之向好。力控系统还能设定力值上下限,超出范围的产品自动标记剔除,不让问题件流入下道工序,出厂品质更有保障。达宽科技的力控系统将力值判定嵌入装配流程,合格与否当场给出结论,异常品即时分流,质量管理前移到产线端。对于汽车零部件等对一致性要求严格的行业,这种可量化、可追溯的装配方式让机器人成为品质管理的可靠帮手,企业面对客户审核时更有底气,市场竞争力也随之增强。通用智能机器人介绍操作通用复合机器人简单便捷,员工可快速上手实现高效装配。
在电子制造领域,PCBA装配、内存条插装、服务器线束对接等工序对操作精度和稳定性要求较高。机器人力控通过实时感知装配过程中的接触力变化,让机器人能够灵活调整动作力度和角度,精细完成插头对接、螺丝紧固等操作。以内存条装配为例,力控系统能实时感知并调整施加的力度,避免因力度不当导致的部件损坏或连接失败,这种自适应能力使得机器人能够适应不同型号的内存条,减少调试时间和人力投入。在PCBA装配中,金手指的精细对位、焊接压力的稳定控制稍有偏差就可能导致虚焊或元件损坏;达宽科技的机器人力控方案能实时捕捉末端与元件接触时的力觉信号,通过动态调节机器人动作力度与位置,让装配过程具备细腻的力觉感知。力控系统集成多维度传感技术,实时监测插接力度,确保电子元件装配的稳定性。系统支持主流设备协议,用户可便捷集成到现有生产线。生产主管反馈,应用机器人力控后,装配工位等待时间减少,工序衔接更紧密,整体设备综合效率得到改善。这种精细化的装配方式,让机器人在电子制造领域发挥出更大的应用潜力,帮助企业实现无人化产线的建设目标,同时降低维护成本和不良品率。
减速器产品中常见的行星齿轮装配,涉及多组行星轮同步入位,难点在于保持各组受力均衡。机器人结合力控可分别监测各路径的接触力,对受力偏高的一侧做出姿态补偿。达宽科技提供多轴协同的力位控制能力,机器人在装配时逐级加载,避免某一组行星轮独自承担压力。均衡受力有助于齿轮组件在运转初期即形成良好啮合,也让装配环节的判定标准更易量化,便于产线统一执行。齿轮装配的一致性因此更容易在班组之间复制和保持,不同产线之间的工艺参数也可以相互借鉴,形成可以推广的作业规范。多组行星轮的装配数据还可以用于比较不同减速器结构的工艺特点,为产品设计阶段的评审提供参考。均衡受力的做法也让装配质量的稳定性更有保障,作业执行更为稳妥。达宽科技柔性力控机器人,安全协作保障产线运行有序。
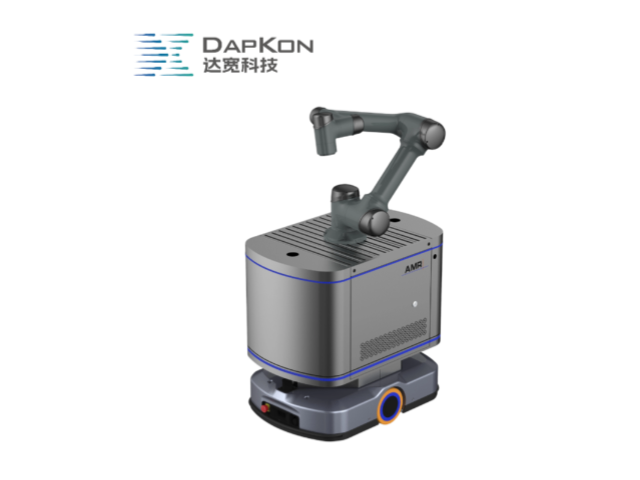
机器人力控技术为工业自动化注入了新的活力,让机器人从单纯执行固定轨迹的设备,转变为具备触觉感知能力的智能助手。传统机器人在作业时只能按照预设路径运动,遇到工件偏差容易发生碰撞或作业失败;而达宽科技的力控系统通过实时采集接触力数据,让机器人在接触瞬间感知受力变化,并动态调整姿态与力度,实现柔顺作业。这种能力使机器人能够胜任装配、打磨、检测等复杂任务,帮助企业节省调试时间,提升产线运行效率。对于追求产品一致性的企业来说,机器人力控以统一的力值标准执行每一次作业,减少因人工操作差异带来的品质波动。达宽科技在力控领域持续投入研发,将力觉感知、动态补偿与智能算法融合,让机器人在多种工况下保持稳定表现。用户在使用过程中可以直观感受到机器人作业方式的转变,从反复调整参数到快速投产,从担心碰撞到放心运行,机器人力控正在为越来越多企业带来实实在在的价值。达宽科技柔性力控机器人,替代人工装配,缓解车间作业压力。上海柔性力控机器人供应商
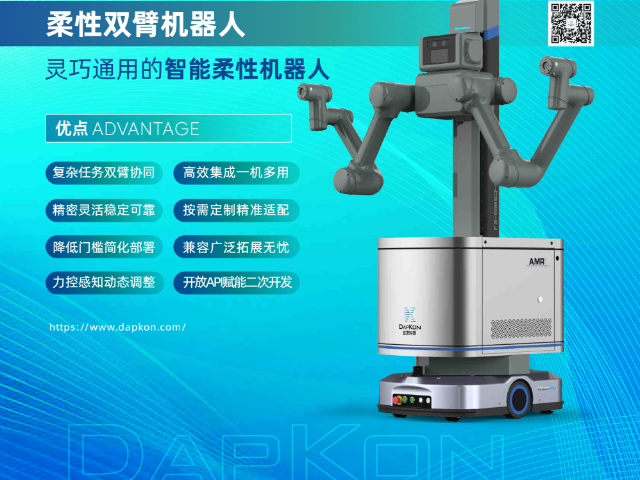
通用双臂机器人兼容多种物流系统集成,开放接口支持数据互通。无缝对接企业现有管理平台。福建智能力控机器人设置
花键与内齿圈的啮合对同轴度要求较高,稍有偏斜便会出现单侧受力,长期运行容易导致齿面点蚀。机器人搭载力控后可在接触瞬间识别受力方向,沿切向微调角度直至齿槽对齐,再平稳推入到位。达宽科技的力控模块支持在齿轮装配行程中分段设定力阈值,机器人先以小力试探,确认啮合后再逐步加力,整个过程受力曲线平滑可控。这样既减少了齿顶磕碰留下的压痕,也让不同批次的齿轮装配表现趋于一致,为后续啮合间隙测量提供稳定起点。检测工序的判定尺度因此更容易统一,同一型号产品在不同班次之间的数据可比性增强,质量管理不必再为基准漂移反复校准。当零件供应商发生变更时,这套策略也能提供客观的比较依据,帮助工艺团队判断是否需要调整原来的参数设定。福建智能力控机器人设置


- 中国香港通用复合机器人设置 2026-11-06
- 中国澳门智能人形机器人配置 2026-11-05
- 云南柔性复合机器人配置 2026-11-05
- 河南通用智能机器人方案 2026-11-05
- 天津自动化机器人方案 2026-11-04
- 辽宁智能双臂机器人定制 2026-11-04
- 河南机器人报价 2026-11-04
- 江苏通用智能机器人优点 2026-11-04