- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
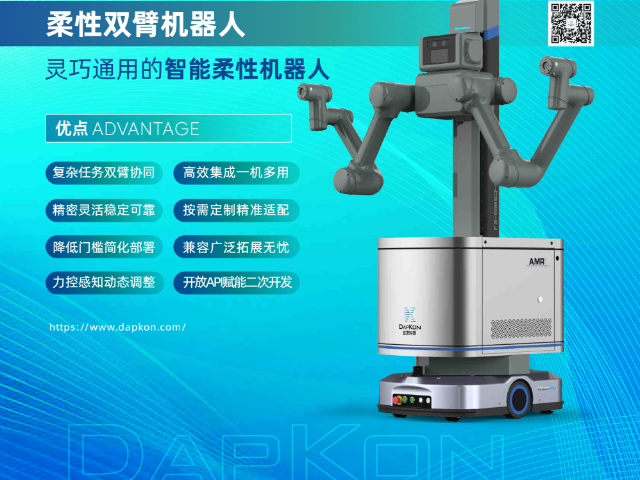
产品一致性是齿轮装配质量的关键指标,啮合状态直接影响传动平稳性与噪声表现。达宽科技的机器人力控系统以统一的力值标准执行每一次装配,机器人不受情绪、疲劳等人为因素影响,每一组齿轮的配合状态都保持均衡,批次间差异随之缩小。用户在验收环节发现,采用力控装配的齿轮组件转动顺畅、噪声表现良好,客户投诉减少,品牌口碑随之向好。力控系统还能设定力值上下限,超出范围的产品自动标记剔除,不让问题件流入下道工序,出厂品质更有保障。达宽科技的力控系统将力值判定嵌入装配流程,合格与否当场给出结论,异常品即时分流,质量管理前移到产线端。对于汽车零部件等对一致性要求严格的行业,这种可量化、可追溯的装配方式让机器人成为品质管理的可靠帮手,企业面对客户审核时更有底气,市场竞争力也随之增强。通用复合机器人搭载柔性力控技术,达宽科技赋能,轻松完成各类零部件装配对接任务。河南智能双臂机器人优点
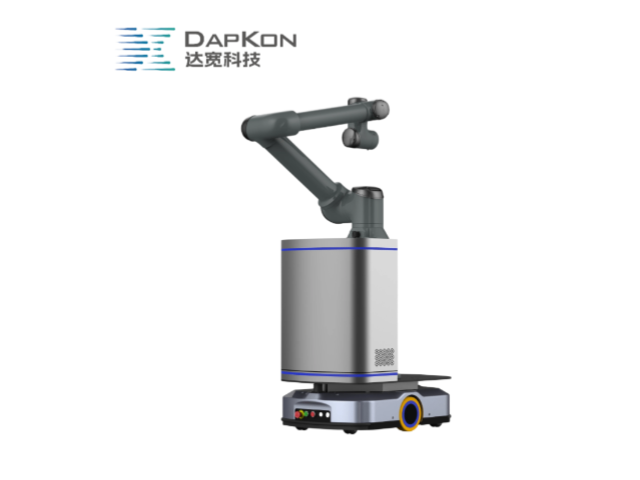
齿轮装配对位置精度和配合力有着严格要求,机器人力控技术为这一环节带来了新的作业方式。在齿轮啮合过程中,若力度过大,可能造成齿面压痕或齿轮变形;若力度不足,则影响传动精度。达宽科技的机器人力控系统通过预设合理的力值区间,实时监测装配过程中的力觉变化,当齿轮开始啮合时,系统控制机器人输出稳定推力,确保齿面均匀接触,避免因力度波动造成损伤。无论是小型精密齿轮还是大型传动齿轮,机器人力控都能凭借灵活的适应能力满足多样化需求,让每一组齿轮的装配质量保持均衡,降低因个体差异导致的后续返工。在大批量生产中,人工装配容易受操作人员经验、体力状态等因素影响,不同批次的装配效果可能存在差异;而机器人力控以统一标准执行任务,保持稳定的作业模式,让产品一致性得到保障。达宽科技持续深耕机器人力控技术研发,针对不同齿轮装配场景的工艺特点提供定制化解决方案,帮助企业应对零件公差带来的挑战,让机器人在装配任务中实现更稳定的操作表现,为智能化转型提供支持。河北人形机器人系统达宽科技通用力控机器人持久运行,提升电机产线整体效率。
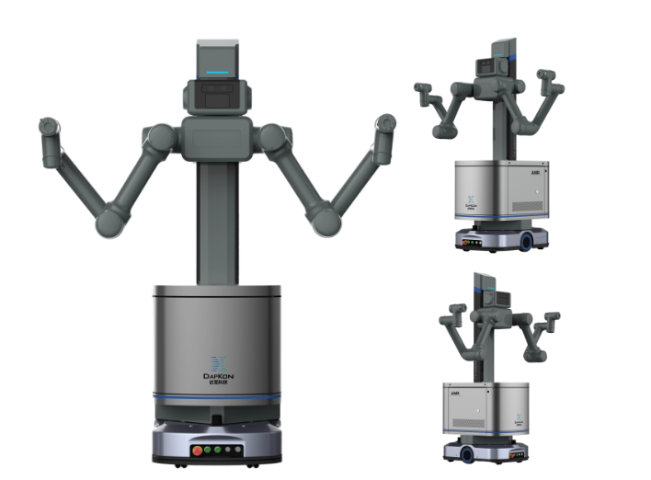
从汽车变速箱齿轮到减速器齿圈,从行星齿轮组到电动工具传动机构,机器人力控装配的应用边界持续拓宽。在汽车零部件行业,达宽科技的力控系统被用于变速箱齿轮的压装,机器人凭借力反馈应对不同批次零件的公差波动,装配节拍稳定;在减速器制造领域,力控系统支撑多级齿轮的逐级装配,各组啮合状态趋于一致;在电动工具行业,行星齿轮的装配借助力控实现连续生产,整机噪声表现得到改善。达宽科技将力觉感知、动态补偿与智能算法融合,让机器人在压装、插接、装配检测等环节的表现不断精进。随着装配数据的积累与算法演进,机器人的自适应能力持续增强,装配策略更贴合实际工况,后期调试投入持续下降,齿轮装配这道传统工序正在众多产线上焕发新的活力。
齿轮装配长期依赖人工经验或刚性自动化设备,两种方式各有局限。人工装配质量受操作人员熟练度、体力状态影响,不同批次产品可能存在差异;刚性设备对来料一致性要求苛刻,零件稍有偏差就会卡死停机。达宽科技的机器人力控方案在两者之间找到平衡点,机器人既有自动化设备的节拍优势,又具备人工操作的柔顺判断。装配过程中,力控系统实时监测轴向力与扭矩变化,当齿轮进入啮合区时,机器人自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面损伤。用户反馈,引入机器人力控后,装配工位的停机等待与返工处理减少,产线节拍更加连贯。达宽科技还提供现场工艺支持,帮助企业梳理齿轮装配要点,制定合理的力值策略,让机器人作业与产品特性匹配到位,更快看到成效。达宽科技为通用力控机器人开发直观编程界面,操作人员可快速设置装配任务参数,提升产线换型效率。
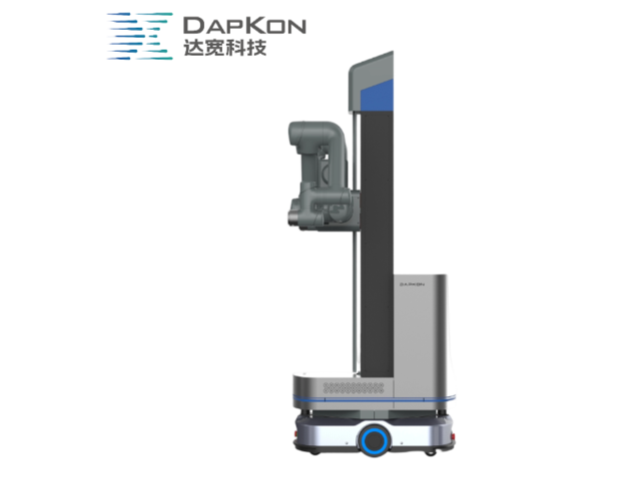
轴孔装配是制造业的常见工序,也是机器人力控大显身手的舞台。过去这一环节高度依赖老师傅的经验,人工装配效率受人员状态影响,质量难以保持均衡。引入达宽科技的力控系统后,机器人能够沿接触方向主动探测孔位,遇到零件公差时自动调整插入角度与推进速度,以柔顺方式完成配合。操作人员只需设定目标力值区间,机器人即可自主完成整个装配过程,无需反复示教与修改程序。这种方式让换产调试时间得到压缩,帮助企业快速响应订单变化。达宽科技的力控系统还支持实时监测装配阻力,一旦出现异常立即暂停并报警,避免零件损伤。用户反馈,机器人装配节奏稳定,节拍衔接顺畅,产线整体效率得到提升。对于品种多、批量小的企业,达宽科技预置的多组工艺参数可快速调用,让机器人在不同产品之间灵活切换,进一步节省时间投入,让装配工序成为产线中的可靠一环。达宽科技通用力控机器人,姿态调节柔和,顺畅完成电机内部配件装配。重庆通用机器人厂商
达宽科技通用力控机器人,让电机装配流程更加顺畅。河南智能双臂机器人优点
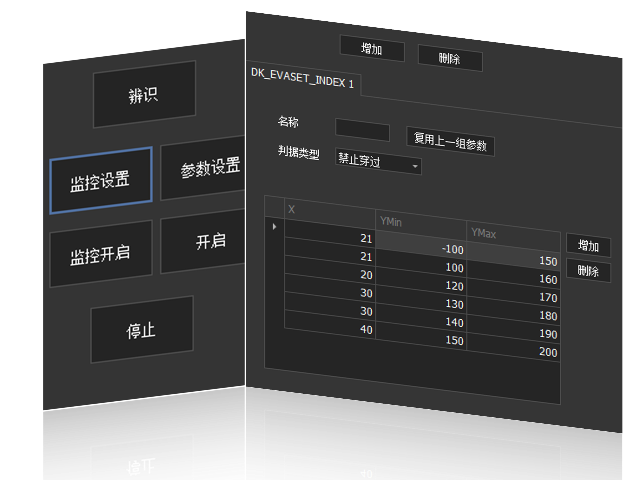
齿轮压入过程有着清晰的力学脉络,压装力随行程推进逐级变化,这条力值曲线正是观察装配质量的窗口。达宽科技的机器人力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:齿轮与轴对正时曲线平稳爬升,出现偏斜、切屑残留或孔口毛刺时曲线骤然抖动,系统据此指挥机器人暂停、微调角度并再次尝试。无论是过盈压装还是过渡配合,机器人都能依据曲线形态识别当前状态,选择继续推进或退回重试,装配节奏因此更加顺滑。以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案结构更为经济。工艺工程师还可把曲线特征写入判定规则,机器人每次压装合格与否当场给出结论,异常件即时分流到返修通道,装配过程透明可查,质量管理有了数据抓手,产线端与品质端的沟通效率随之提升。河南智能双臂机器人优点


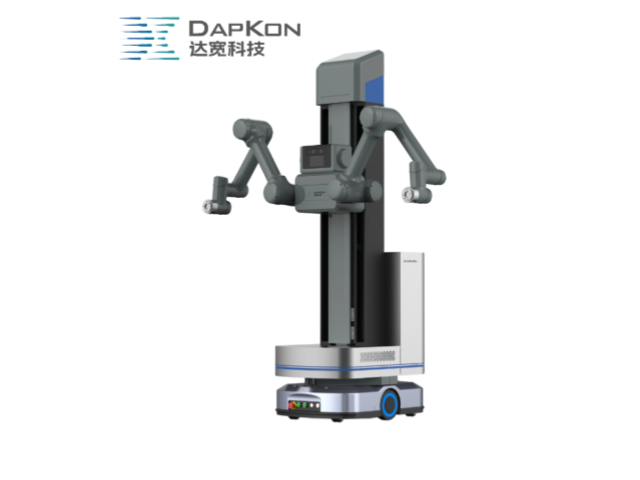
- 中国香港通用复合机器人设置 2026-11-06
- 中国澳门智能人形机器人配置 2026-11-05
- 云南柔性复合机器人配置 2026-11-05
- 河南通用智能机器人方案 2026-11-05
- 天津自动化机器人方案 2026-11-04
- 辽宁智能双臂机器人定制 2026-11-04
- 河南机器人报价 2026-11-04
- 江苏通用智能机器人优点 2026-11-04