- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- DK
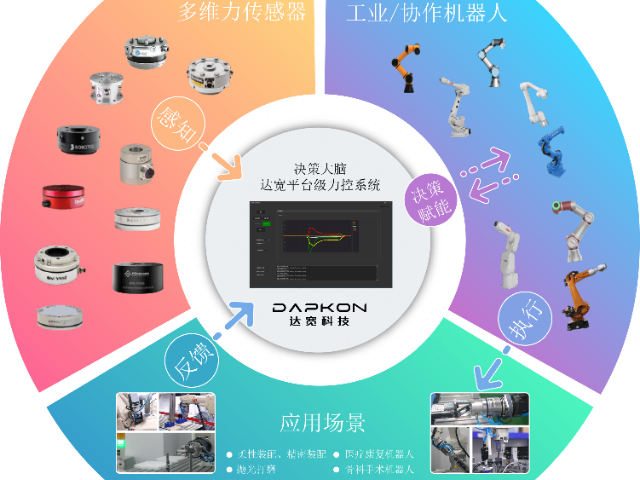
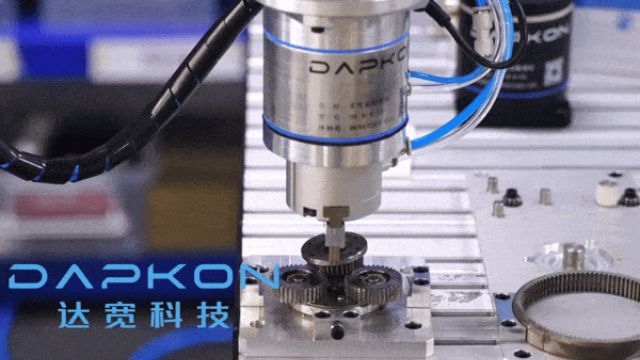
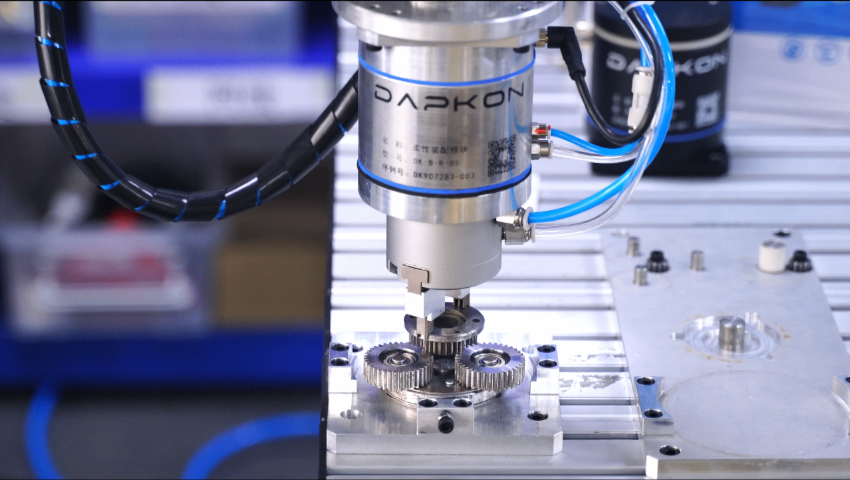
电机齿轮压入过程的力值曲线,是观察装配质量的一扇窗口。达宽科技的力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:齿轮与轴对正时曲线平稳爬升,出现偏斜、切屑残留或异物时曲线骤然抖动,系统据此引导机器人暂停、微调角度并再次尝试。这种以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案投入更为经济。工艺工程师还可把曲线特征写入判定规则,每次压装合格与否当场给出结论,异常件即时分流到返修通道。用户表示,装配过程变得透明可查,机器人每一次作业的质量状况一目了然,质量管理有了数据抓手,新员工也能看懂曲线含义,现场沟通效率随之提升。多步装配由力控系统按序施压,每步力值全程监控。河北机器人柔性力控装配方案
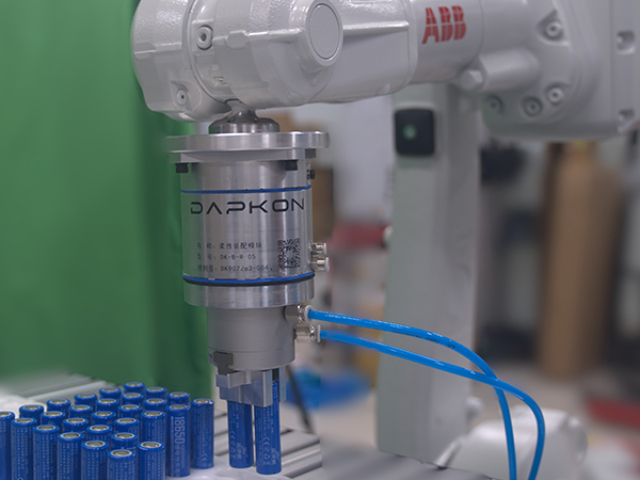
与现有产线的融合难度,往往是企业对机器人力控方案犹豫的原因。达宽科技在系统设计上充分考虑集成便捷性:力控软件支持与主流机器人控制器和传感器对接,企业无需大规模改造即可完成升级,实施周期得到压缩。在实际部署中,从设备进场、参数配置到小批量试运行都有清晰的流程指引,企业往往能在较短时间内完成系统安装和调试,快速实现电机齿轮装配自动化。对于已投入大量设备的企业,在既有机器人上加装力控功能是性价比更高的升级路径,模块化设计让改造风险可控;对于新建产线的企业,力控方案从规划阶段介入,工艺布局更加合理,后期扩展空间充足。用户分享,达宽科技的工程师团队在现场调试期间耐心细致,把装配工艺要点、参数设定逻辑倾囊相授,让企业团队真正掌握使用方法。云南机器人智能装配齿轮精密装配怕用力过猛,力控可设定力矩上限,触碰即停,保护工件与夹具不受损伤。
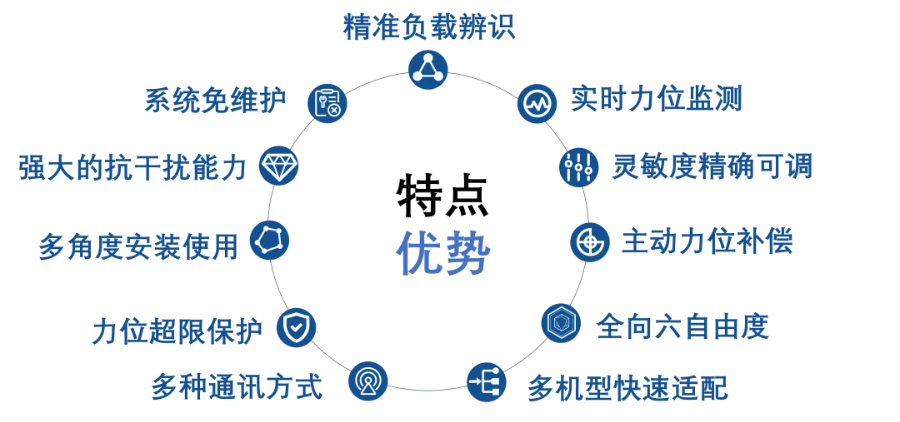
销轴压入过程有着清晰的力学脉络,压装力随行程推进逐级变化,这条力值曲线正是判断装配质量的窗口。达宽科技的力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:销与孔对正时曲线平稳爬升,出现歪斜、切屑残留或孔口毛刺时曲线骤然抖动,系统据此指挥机器人暂停、微调角度并再次尝试。无论是通孔装配还是盲孔压入,机器人都能依据曲线形态识别当前状态,选择继续推进或退回重试,装配节奏因此更加顺滑。以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案投入更经济。工艺工程师还可以把曲线特征写入判定规则,每次压装合格与否当场给出结论,异常件即时分流到返修通道。用户表示,装配过程变得透明可查,质量管理有了数据抓手,新员工也能看懂曲线含义,现场沟通效率随之提升。
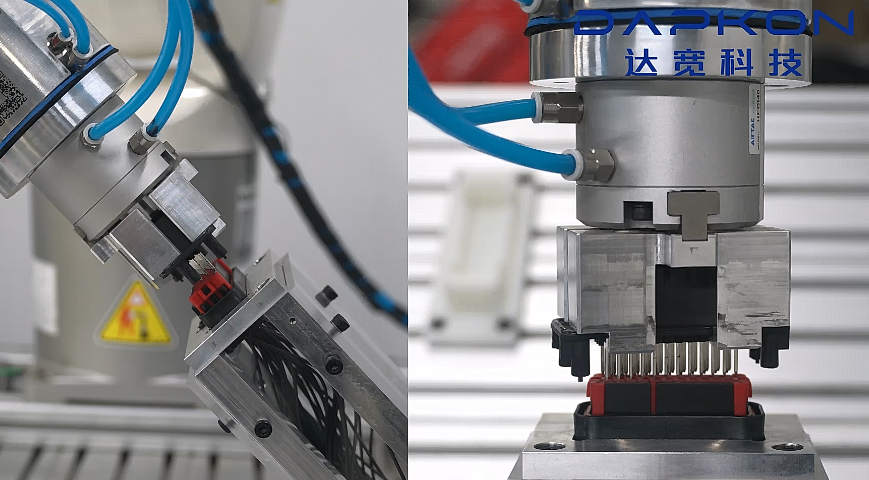
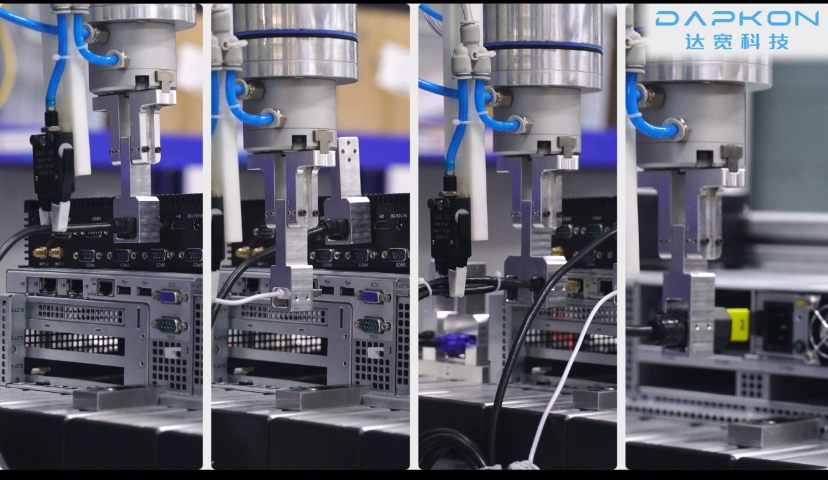
连接器插接过程有着独特的力学特征,力值随行程的变化曲线是判断装配质量的重要依据。达宽科技的力控系统让机器人在装配全程采集力与位移数据,并在软件界面实时呈现曲线走势:端子对正时曲线平滑上升,出现歪斜、错孔或异物遮挡时曲线产生异常波动,系统据此引导机器人暂停、回退并微调角度再次尝试。这种以力反馈为基础的插接方式,让装配无需依赖额外视觉系统也能顺利完成,方案整体投入更经济。面对方形、圆形等不同形态的接口,机器人可根据接触力差异自动切换装配策略,适配多种连接器的工艺要求。工艺工程师还可将曲线特征写入判定规则,每次插接合格与否当场给出结论,异常件即时分流,装配过程透明可查,质量把控更有抓手。力控系统让线束装配与检测合一,节省专门检验工时。
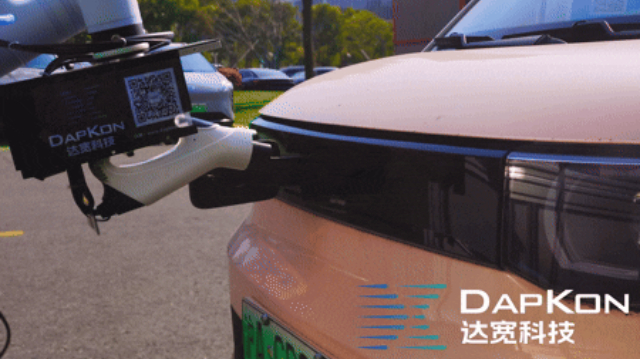
达宽科技在力控装配系统的设计过程中,始终关注用户操作体验的持续优化。系统提供的图形化编程界面大幅降低了技术门槛,操作人员无需专业机器人编程背景即可完成参数设置。通过直观的力波形图显示,用户能够实时监控装配过程中的力变化趋势,快速理解机器人与工件的交互状态。这种可视化交互方式使操作人员能够轻松掌握系统运行状态,提升工作信心和掌控感。当生产线需要切换不同车型线束时,用户可通过拖拽式指令调整力控参数,系统自动生成适配新工艺的装配路径,大幅减轻工程师的重复配置负担。达宽科技力控方案支持力位混合控制,装配过程中兼顾位置与力度,减少零件表面划伤。福建柔性装配齿轮
每根线束的压入力度保持一致,力控系统让批量装配质量更稳定。河北机器人柔性力控装配方案
在现代工业生产中,轴孔装配是一项关键的工艺流程,其装配质量直接关乎产品的性能与使用寿命。机器人力控轴孔装配,借助高精度的力觉传感器与智能控制算法,能够在装配过程中实时感知力的变化,从而实现对装配力的精确控制。相较于传统的装配方式,力控装配能够有效避免因力过大而导致的零件损伤,同时减少因力不足而造成的装配不牢问题,提升了装配的成功率与稳定性。这种精细的力控能力,使得机器人在进行轴孔装配时,能够如同拥有“触觉”的工匠一般,细腻而精细地完成每一个装配动作,确保每一个产品都能达到一致的高质量标准。不仅如此,力控装配系统还可以根据不同的装配任务和产品特性,灵活调整装配参数,实现对各种复杂装配场景的高效应对,为企业的生产制造提供了更为灵活和多样化的解决方案。河北机器人柔性力控装配方案


- 贵州智能装配方案 2026-09-26
- 吉林工业机器人装配零部件 2026-09-26
- 湖北机器人力控装配解决方案 2026-09-25
- 宁夏机器人柔性力控装配齿轮 2026-09-25
- 河北机器人力控装配线 2026-09-25
- 宁夏工业机器人装配线束 2026-09-25