- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 服务内容
- 软件开发,软件定制,技术开发
- 版本类型
- 普通版,增强版,标准版,测试版,单用户版
- 适用范围
- 企业用户
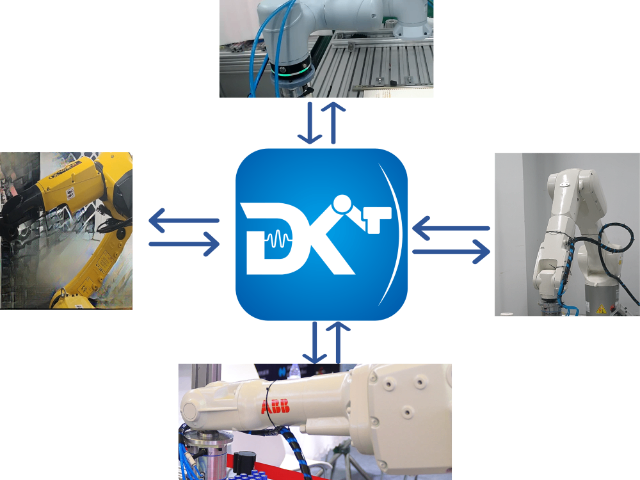
在服务器装配领域,精密部件的对接、插拔等工序对操作精度和稳定性要求较高。传统人工装配不*面临操作强度大、易疲劳等问题,还难以稳定适配不同型号服务器的装配需求。机器人力控技术的应用为解决这些问题提供了新路径。机器人力控通过实时感知装配过程中的接触力变化,让机器人能够灵活调整动作力度和角度,精细完成插头对接、螺丝紧固等精细操作。达宽科技深耕机器人力控领域,结合服务器装配的工艺特点,将机器人力控技术与实际生产场景深度融合,为企业提供更适配的智能化装配解决方案。机器人力控让电机装配更智能,机器人感知接触力,确保部件配合到位。浙江协作机器人力控推广
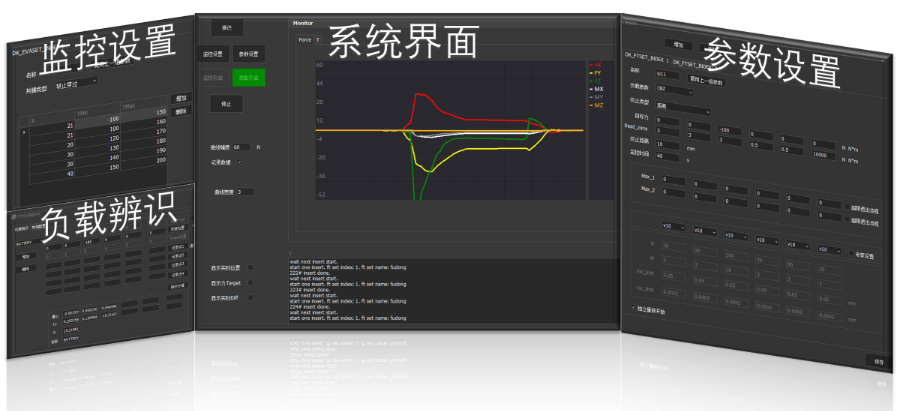
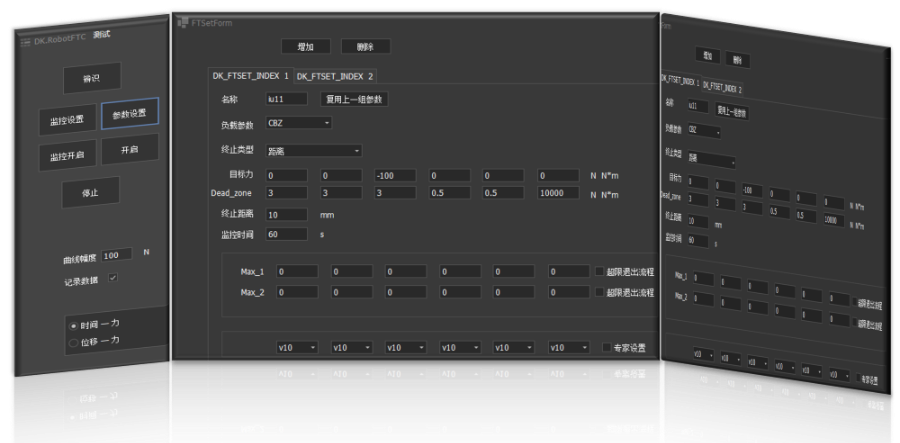
轴销装配往往面临工件来料不一致、配合间隙变化等复杂工况。达宽科技的机器人力控系统凭借自适应补偿技术,为这些问题提供了有效解决方案。机器人力控通过读取力传感器数据,使机器人能够实时调整位置和姿态,覆盖六个自由度的运动参数设置,确保在各种操作环境中都能实现稳定控制。当轴销在插入过程中遇到阻力变化时,系统会自动调整插入角度和力度,消除异常并顺利完成装配。这种自适应能力让机器人能够应对不同规格、不同材质的轴销装配需求,无需为每一种工件单独编写复杂的程序。达宽科技的机器人力控方案支持多种补偿类型,无论是位置补偿还是力位混合补偿,都能根据实际工况灵活配置。通过机器人力控的自适应补偿,企业可以轻松应对小批量、多品种的生产模式,提升产线的柔性和应变能力。四川工业机器人力控精密装配达宽科技的机器人力控技术,帮助机器人自适应元器件公差,提升装配任务可靠性。
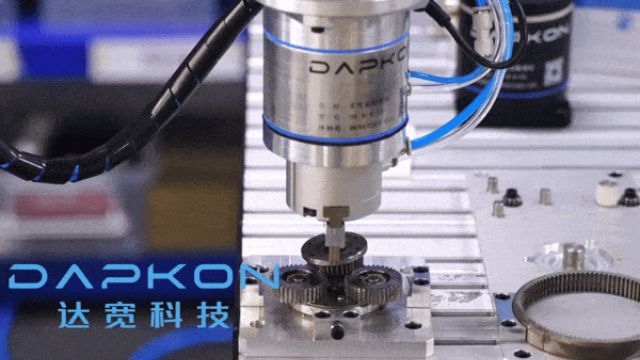
机器人末端负载的变化会直接影响齿轮装配效果。达宽科技的机器人力控系统具备强大的负载辨识能力,能够精确计算并识别末端负载的重量和重心参数,确保在自动化流程中对负载的精确控制。无论齿轮的重量大小、形状各异,还是夹具材质不同,机器人力控都能快速识别并自动调整控制参数。这种能力确保了在更换不同规格齿轮或夹具时,机器人依然能够保持稳定的装配表现。达宽科技的力控系统支持在多种工况下进行力控调节,无论是常规作业还是特殊应用场景,都能实现一致性的力控调节。机器人力控的负载辨识功能简化了参数配置过程,用户无需手动输入复杂的负载数据,系统即可自动完成识别和校准。这种智能化的负载管理,让企业能够更加灵活地应对产线变更需求,提升生产组织的敏捷性。
装配数据是产线持续改善的原料,机器人力控让齿轮装配过程可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘装配过程,出现啮合不良等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与推进速度,让装配表现逐步向好。系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一组齿轮都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向主机厂供货的零部件企业来说,客户审核时出示完整的装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防。用户体验更安心,机器人力控让操作更柔顺,降低线缆损坏可能,保证连接完好。
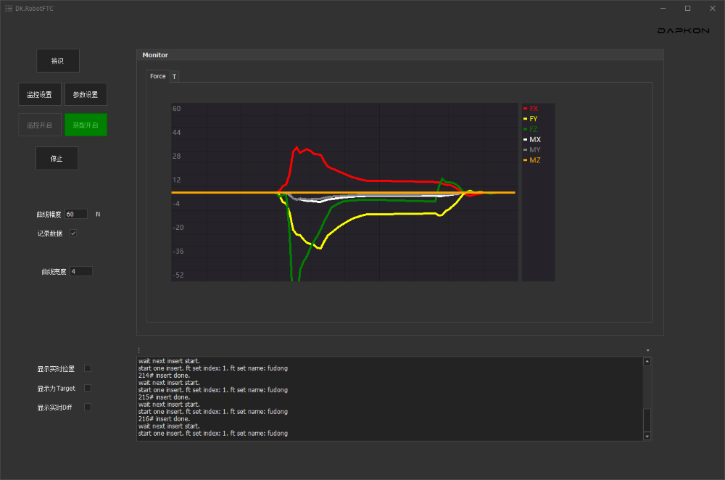
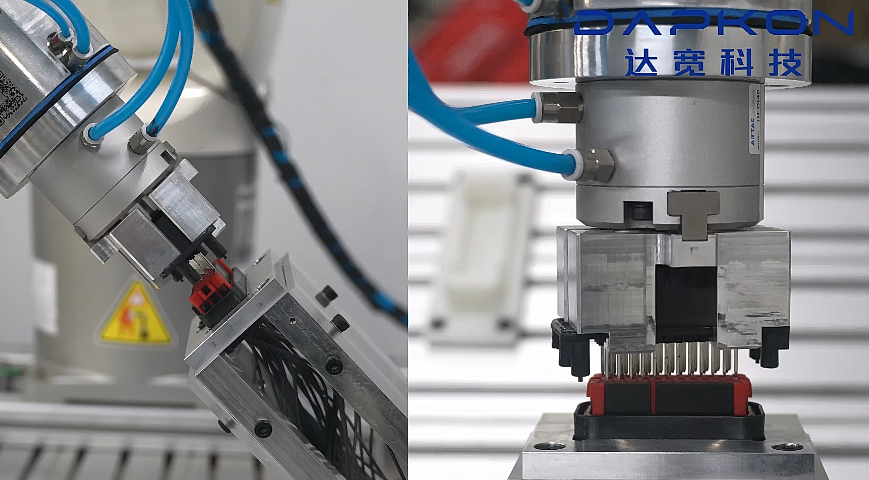
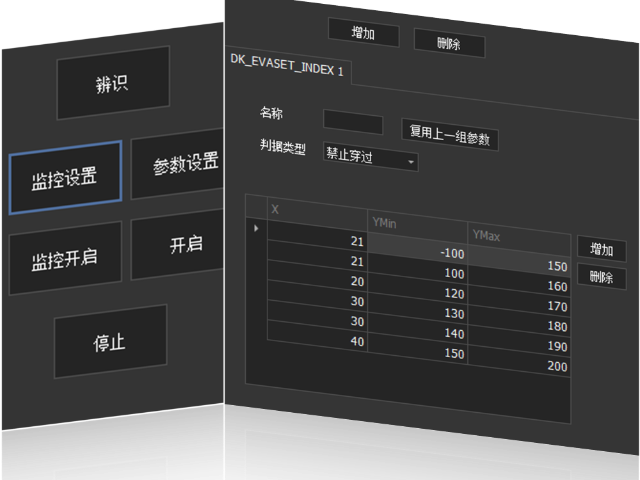
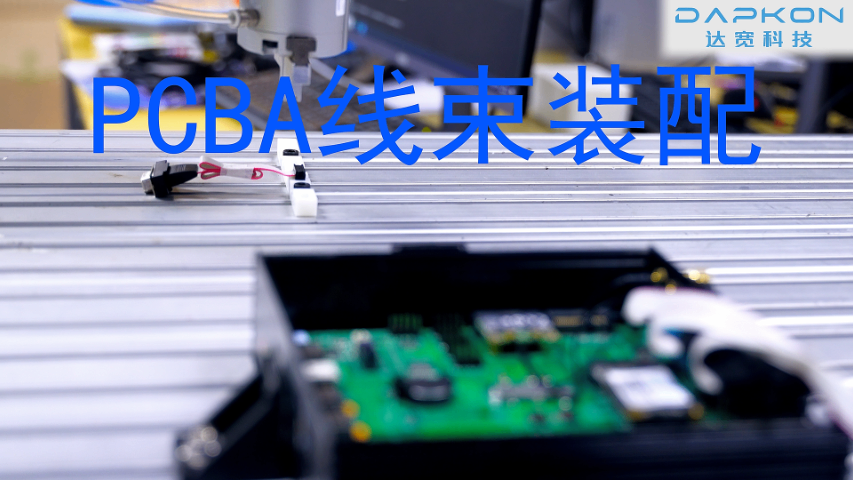
全链路安全防护,保障高价值组件零损伤达宽科技将机器人力控技术简化服务器线束装配的操作流程。通过图形化任务配置界面,用户可快速设定不同线径、材质的力控参数阈值。在高密度接口插接场景中,大幅降低对熟练工人的依赖。这种“智能执行+人工复核”的协作模式,既保障了装配效率,又通过人机互补提升了容错能力。服务器线束装配中,连接器与PCB板等部件成本高昂,对作业安全性提出严苛要求。达宽科技的机器人力控系统内置动态保护机制,实时监测插接力矩与位移轨迹,当检测到异常阻力时立即触发暂停或回退指令。例如在端子压接工序中,系统通过力-位移曲线分析,自动规避过压或偏移风险,确保金属触点无塑性变形。此外,力控技术还能避免线缆弯折过度导致的绝缘层磨损,从源头提升产品可靠性。达宽科技机器人力控,擦玻璃机器人轻贴玻璃,稳若吸盘,省时省力,清洁效率飙升。中国澳门工业机器人力控优势
机器人力控降低了操作复杂度,用户能更便捷地部署双臂机器人进行作业。浙江协作机器人力控推广
产品一致性是电机装配的要求,机器人力控在此发挥关键作用。传统装配中,机器人缺乏力觉反馈,易出现轴承压装过紧导致转动阻力增大,或过松造成运行晃动的问题,影响电机性能稳定性。达宽科技的机器人力控系统通过预设合理的力值区间,实时监测装配过程中的力觉变化。在轴承压装阶段,系统控制机器人输出均匀力度,确保压装深度与紧密度一致。这种稳定的力控能力让每台电机的装配质量保持均衡,降低因个体差异导致的后续检测返工情况。浙江协作机器人力控推广


- 江西工业机器人力控抓取 2026-09-17
- 北京协作机器人力控测试 2026-09-17
- 宁夏工业机器人力控打磨 2026-09-16
- 浙江工业机器人力控抓取 2026-09-15
- 辽宁协作机器人力控定制 2026-09-14
- 四川协作机器人力控精密装配 2026-09-14
- 安徽协作机器人力控设计 2026-09-14
- 吉林协作机器人力控监测 2026-09-14