六类工业机器人及其关键技术:移动机器人(AGV),移动机器人(AGV)是一种工业机器人,由计算机控制,具有移动、自动导航、多传感器控制、网络交互等功能,可普遍应用于机械、电子、纺织、烟、医疗、食品、造纸等行业,也用于自动三维仓库、柔性加工系统、柔性装配系统(AGV作为活动装配平台);同时可作为车站、机场、邮局的运输工具。国际物流技术发展的新趋势之一,移动机器人是主要技术和设备之一,是现代物流技术、支持、改造、改进传统生产线、点对点自动存储、操作和处理,实现精细、灵活、信息,缩短物流流程,减少材料损失,减少面积,减少高新技术和设备的建设投资。AGV机器人在家具厂用于板材运输,降低人工成本。AGV机器人工作原理
AGV移动机器人的应用场景包括哪些?公共安全:AGV机器人也可以用于公共安全领域,如机场、车站、博物馆等场所的巡逻和监控。通过实时传输视频和数据,机器人可以帮助安保人员及时发现异常情况,提高安全防范能力。总之,AGV移动机器人的应用场景非常普遍,它们为各行各业带来了巨大的便利和效益。此外,AGV小车还被普遍应用在港口、机场、特殊行业和物流中心等其他公共场所。它具有快速、轻便、灵活的特点,可以实现窄巷、车间、仓库之间的自动运输,同时减少了对地面负荷的要求,并且不受仓库高度和空间的限制。随着技术的不断进步和应用需求的增加,AGV机器人的应用前景将更加广阔。AGV机器人工作原理港口物流中,大型 AGV 机器人搬运集装箱,加快货物周转。
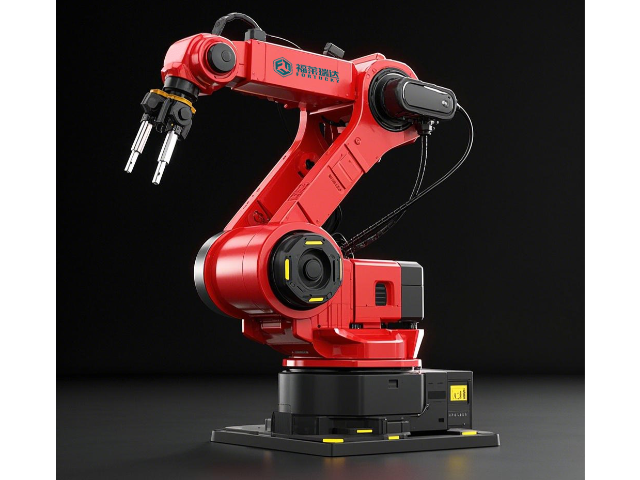
工业机器人的特点:自20世纪60年代初头一代机器人在美国问世以来,工业机器人的开发和应用发展迅速,但工业机器人较明显的特点如下。1.可编程。生产自动化的进一步发展是柔性自动化。工业机器人可以随着工作环境的变化而重新编程,因此它可以在小批量、多品种、平衡、高效的柔性制造过程中发挥良好的作用,是柔性制造系统(FMS)的重要组成部分。2.拟人化。工业机器人在机械结构上有类似的行走、腰部旋转、前臂、前臂、手腕、爪子等部分,并且在控制方面有计算机。此外,智能工业机器人还有许多类似于人类的生物传感器,如皮肤接触传感器、力传感器、负载传感器、视觉传感器、声觉传感器、语言功能等。传感器提高了工业机器人对周围环境的自适应性。
AGV移动机器人是一种自动化导航机器人,由计算机控制,具有移动、自动导航、多传感器控制、网络交互等功能。它可以通过预设的路径和任务,自主地进行运行和导航,实现自动化运输和作业。AGV移动机器人通常配备有搬运、推拉、夹持等装置,可以完成物料搬运、装配、检测等任务,也可以用于自动化生产线上的物料搬运、装配、检测等环节。AGV移动机器人技术发展经历了多个阶段。较早的AGV诞生于1953年的美国,由一辆简易的AGC(Automated Guided Cart)产品牵引式拖拉机改造而成。自动导引车 AGV 机器人能实时反馈自身位置和运行状态。
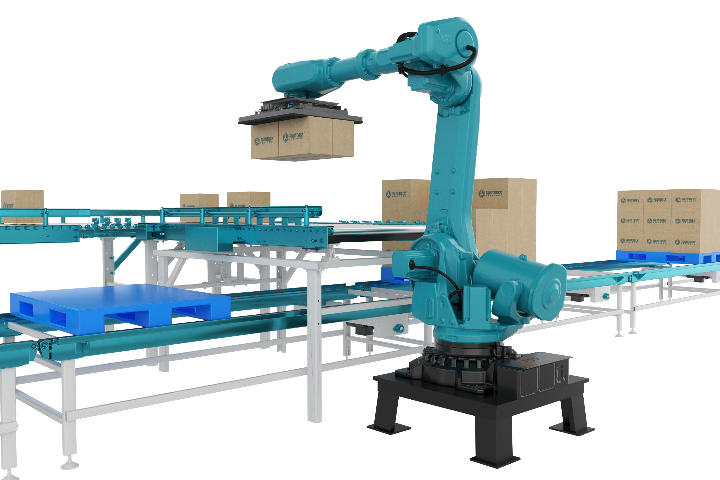
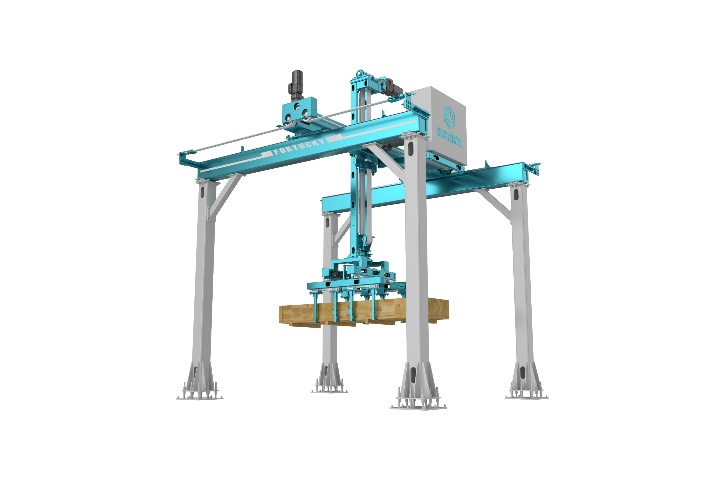
AGV移动机器人的技术发展主要体现在以下几个方面:1.导航技术:AGV的导航技术是实现自动化运输的关键,经历了从磁导航、惯性导航到激光导航、视觉导航等技术的发展历程。目前,激光导航和视觉导航已经成为主流技术,能够实现高精度、高稳定性的导航。2.传感器技术:随着传感器技术的发展,AGV机器人配备了多种传感器,如激光雷达、红外传感器、超声波传感器等,用于实现环境感知和定位定向功能,提高AGV的感知能力和适应性。不同类型的AGV在功能和应用场景上各有侧重,满足了不同行业的多样化需求。拆码垛机器人配备智能传感器,能精确感知货物位置,确保操作安全可靠。AGV机器人工作原理
AGV机器人配备紧急停止按钮,确保操作安全。AGV机器人工作原理
机器特点:机身的主要移动部件(除臂部外)是由碳酸纤维铸成、重量轻、扭力大、韧性强,具有较高的机械性能和较强的抗震动能力。底座采用CRP工艺制造,制造过程中用CAD和FEM优化其设计,确保了较大的底座持重能力和较低的底座重量。驱动系统采用机电一体化设计,所有轴都是由数字化交流伺服电机驱动,交流伺服驱动系统有过载、过流、缺相、超差等各种保护,性能安全可靠。机器人的各部件结构精简、容易拆装。特殊的几何构造使机器只占用极少的空间就能发挥极大的工作能力、能够充分利用工作场地空间。先进的设计令机器人能够高速、精确、稳定的运行,并易于维护。AGV机器人工作原理