- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 服务内容
- 软件开发,软件定制,技术开发
- 版本类型
- 普通版,增强版,标准版,测试版,单用户版
- 适用范围
- 企业用户
机器人力控在提高产品一致性方面展现出独特价值。达宽科技提供的机器人力控系统能够持续监测并调节末端执行器与工件之间的交互力,确保每一次操作都保持稳定可控的状态。例如,在电子元件插装或精密零部件拧紧过程中,若施力过大可能损坏器件,过小则影响连接可靠性。借助机器人力控,机器人可依据工艺要求自动匹配合适的力度,避免人为干预带来的波动。这种稳定的控制逻辑有助于减少不良品率,同时保障整条产线的产品品质处于理想区间,为制造企业赢得客户信任打下坚实基础。达宽不断优化机器人力控性能,为自动化插拔应用提供有力支持。浙江协作机器人力控原理
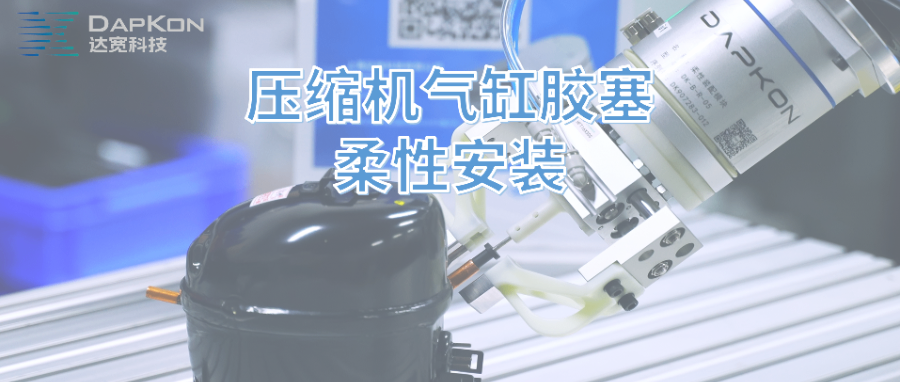
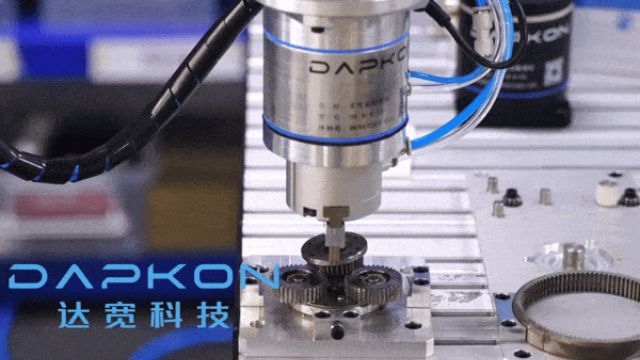
实际生产中,齿轮和配合轴不可避免地存在个体差异。达宽科技的机器人力控系统赋予机器人柔性装配能力,使其能够像经验丰富的技师一样灵活应对这些差异。机器人力控通过高精度的力觉感知,实时监测齿轮装配过程中的微小受力变化,当检测到齿轮与轴的配合状态发生变化时,自动调整机械臂的姿态和力度。这种基于物理反馈的装配方式,彻底改变了传统依赖固定程序和示教点的机器人作业模式。达宽科技的机器人力控技术让机器人能够柔顺地完成齿轮啮合,避免因工件差异导致的卡滞或损伤。无论是过盈配合还是间隙配合,机器人力控都能根据实际情况选择合适的装配策略。这种柔性能力让企业能够以统一的自动化方案应对多样化的生产需求,提升产线的适应性和鲁棒性。协作机器人力控推荐达宽科技的机器人力控技术,使机器人能自适应不同曲面与材质,确保擦拭均匀有效。
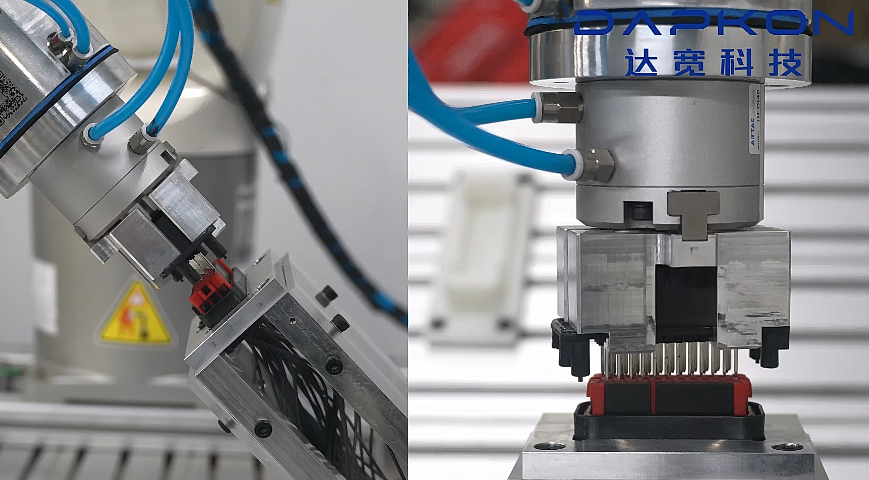
在现代智能制造环境中,机器人力控正逐步成为提升自动化作业质量的重要技术手段。通过引入达宽科技的机器人力控解决方案,企业能够在装配、打磨、插接等对接触力敏感的任务中实现更自然、更柔顺的操作体验。传统机器人往往依赖预设路径执行任务,一旦遇到位置偏差或工件差异,容易造成损伤或返工;而搭载机器人力控后,机器人可根据实时反馈动态调整施力大小与方向,有效应对复杂多变的生产场景。这种自适应能力不*减少了调试时间,也大幅提升了产线柔性,让企业在面对小批量、多品种的订单需求时更加从容。
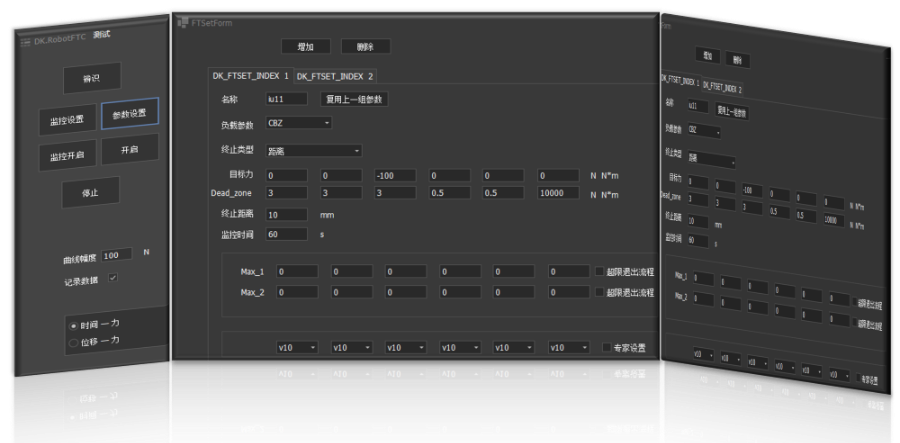
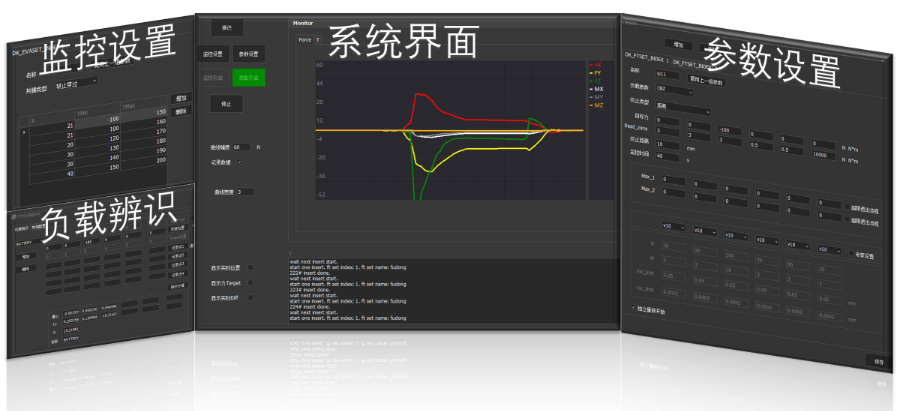
销轴压入过程有着清晰的力学脉络,压装力随行程推进逐级变化,这条力值曲线正是判断装配质量的窗口。达宽科技的机器人力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:销与孔对正时曲线平稳爬升,出现歪斜、切屑残留或孔口毛刺时曲线骤然抖动,系统据此指挥机器人暂停、微调角度并再次尝试。无论是通孔装配还是盲孔压入,机器人力控都能依据曲线形态识别当前状态,选择继续推进或退回重试,装配节奏因此更加顺滑。以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案投入更为经济。工艺工程师还可以把曲线特征写入判定规则,每次压装合格与否当场给出结论,异常件即时分流到返修通道。用户表示,机器力控让装配过程变得透明可查,质量管理有了数据抓手,新员工也能看懂曲线含义,现场沟通效率随之提升。搭载机器人力控的达宽科技机器人,轻触玻璃即可开启作业。
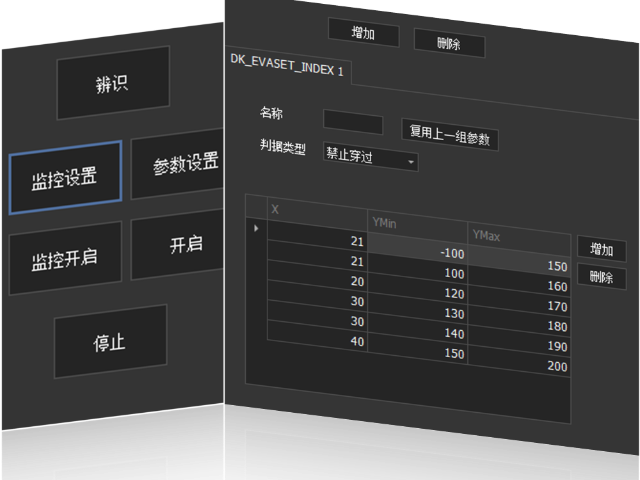
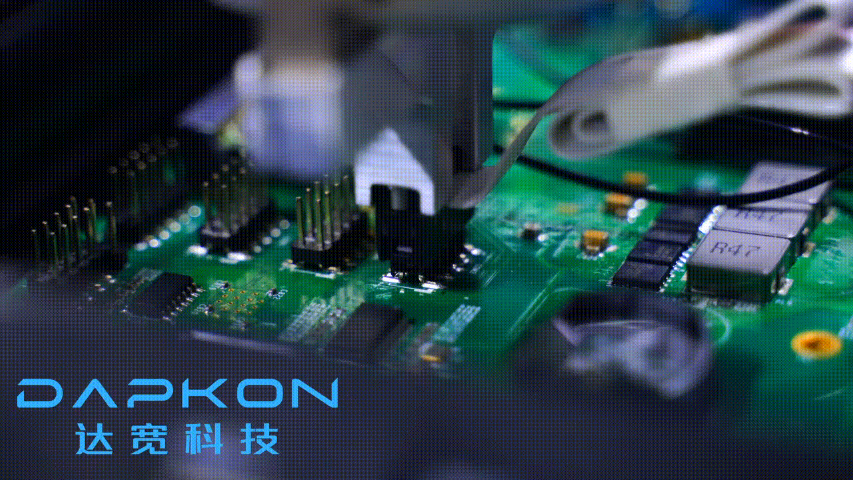
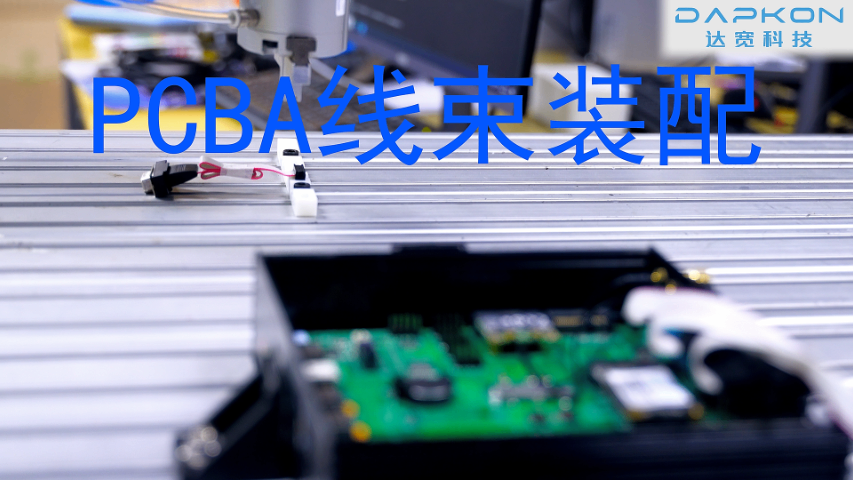
安全性在生产过程中至关重要,力控系统在线束装配中有效提升了作业安全性。线束装配涉及细小金属接头、电线等部件,人工操作时若力度控制不当,可能出现手部划伤或部件损坏的风险。引入力控系统后,机器人可在设定的安全力值范围内完成操作,当检测到超出安全范围的力值时,会及时调整动作或暂停作业。达宽科技在力控系统设计中融入了多重安全监测机制,通过实时力值反馈和动作调控,降低操作过程中的意外风险,为企业构建更安全的生产环境。达宽科技机器人力控融合安全算法,遇边框即刻减速回退,守护高层作业安全无忧。浙江协作机器人力控原理
用户体验更可靠,机器人力控操作稳定一致,减少人工装配的疲劳和潜在失误。浙江协作机器人力控原理
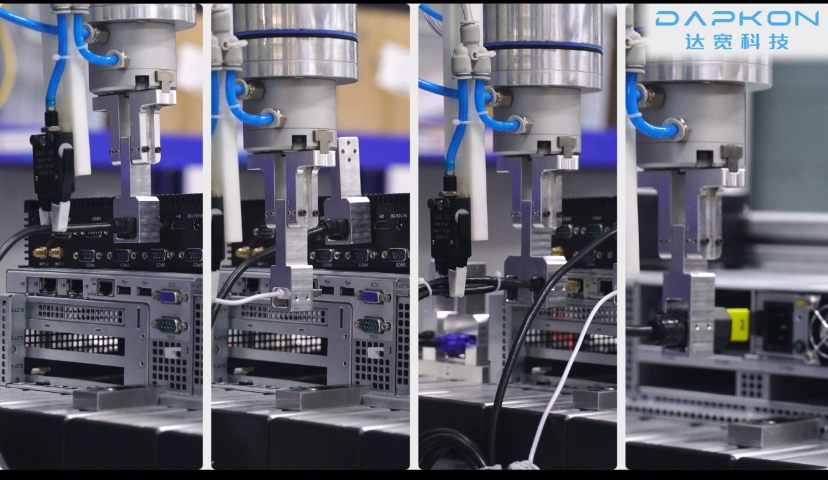
行星齿轮装配环节的效率直接影响整体产线节拍。引入机器人力控技术,能够实质性地优化这一过程。机器人力控系统通过自动化的力引导和位置补偿,大幅缩短了精密对位和压入所需的时间。在装配过程中,系统能即时响应零件间的接触状态变化,自动调整运动轨迹和输出力,无需暂停或人工干预。达宽科技的机器人力控方案,设计注重与产线的无缝集成,用户能够便捷地将其融入现有流程。操作人员感受到,应用机器人力控后,行星齿轮装配步骤更连贯,等待时间减少,整体产线运行更为平稳高效。浙江协作机器人力控原理


- 江西工业机器人力控抓取 2026-09-17
- 北京协作机器人力控测试 2026-09-17
- 宁夏工业机器人力控打磨 2026-09-16
- 浙江工业机器人力控抓取 2026-09-15
- 辽宁协作机器人力控定制 2026-09-14
- 四川协作机器人力控精密装配 2026-09-14
- 安徽协作机器人力控设计 2026-09-14
- 吉林协作机器人力控监测 2026-09-14