- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 服务内容
- 技术开发,软件开发,软件定制
- 版本类型
- 测试版,普通版,标准版,升级版,单用户版,代理版,终身使用,增强版
- 适用范围
- 企业用户
- 系统要求
- windows,LINUX
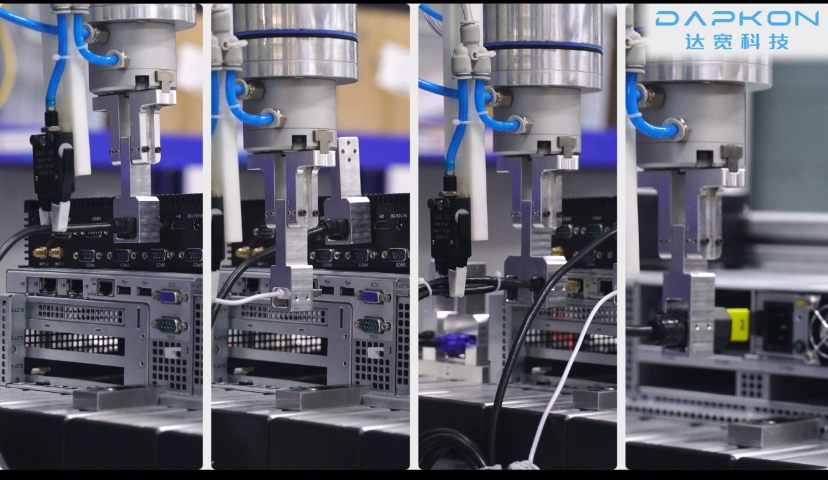
达宽科技力控系统在汽车线束装配领域展现出价值,通过实时力反馈技术,机器人能智能感知线束插入过程中的细微阻力变化,自动调整力度与角度,确保连接点稳定可靠。这种智能化装配方式大幅减少了人工干预需求,使装配过程更加流畅高效。在实际应用中,采用达宽科技力控系统的生产线,装配速度提升明显,产品一致性增强,有效避免了因力度不当导致的接触不良问题。达宽科技力控系统操作界面简洁直观,参数设置便捷,操作人员经过简短培训即可熟练掌握,全方面缩短了产线调试时间。这种创新的装配方案不提升了产品质量,还为企业带来了可观的产能提升和成本节约,助力制造业向智能化方向迈进。达宽科技的机器人力控系统让线束装配更轻松,协助用户快速完成连接任务。湖北智能力控系统调试
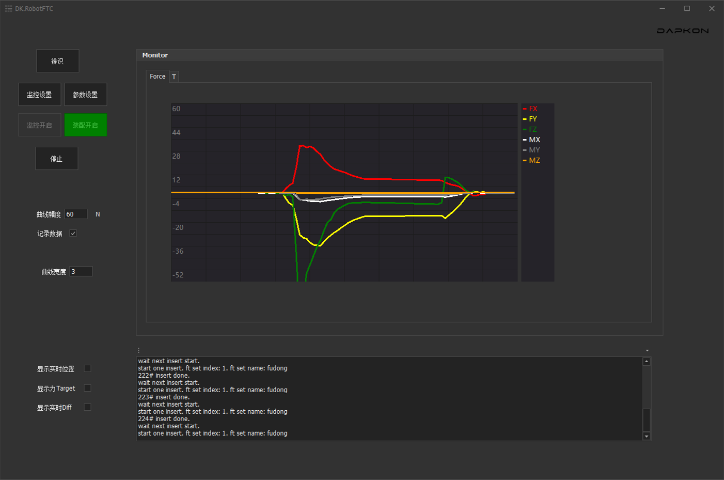
达宽科技力控系统在零部件装配领域展现出价值,通过实时力反馈技术,机器人能智能感知装配过程中的细微阻力变化,自动调整力度与路径,确保零部件准确对接。这种智能化方式大幅减少了人工干预需求,使装配过程更加流畅高效。在实际应用中,采用达宽科技力控系统的生产线,装配速度明显提升,产品一致性增强,有效避免了因力度不均导致的装配问题。达宽科技力控系统操作界面简洁直观,参数设置便捷,操作人员经过简短培训即可熟练掌握。这种创新解决方案不优化了生产流程,还为企业带来了更高的产能和更可靠的产品质量,助力制造业实现智能化升级。江苏机器人力控系统使用方法达宽力控系统增强测试安全性,实时监测力反馈,避免过载风险,保护设备和人员。
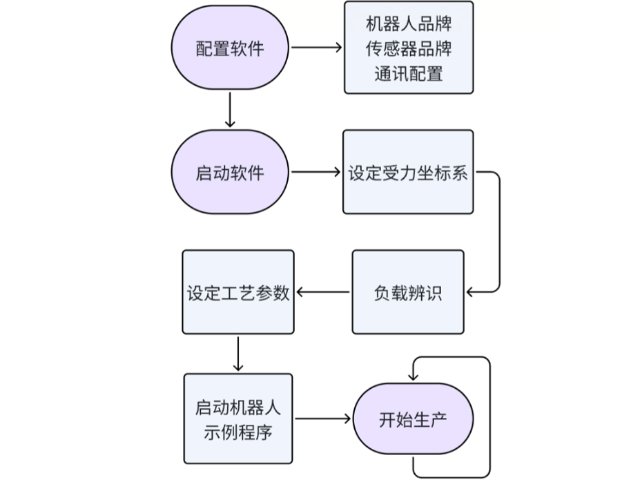
简化操作流程、减少人力干预,是达宽科技力控系统在齿轮装配场景中为用户带来的重要体验升级。传统齿轮装配需配备专业操作人员,负责校准位置、调整力度、监控作业过程,不人力成本较高,还对操作人员的专业技能有较高要求。而达宽科技力控系统接入机器人后,能自主完成齿轮的定位、对准、压装、检测等一系列流程,操作人员只需进行简单的启停操作和后台监控,无需全程手动干预。力控系统的自主作业能力,减少了对操作人员专业技能的依赖,降低了人员培训成本。同时,减少人工干预也避免了人为操作失误带来的问题,让齿轮装配过程更加规范有序。这种简化的操作模式,不提升了作业效率,还能帮助用户优化人力配置,将更多人力投入到更具价值的生产环节中。
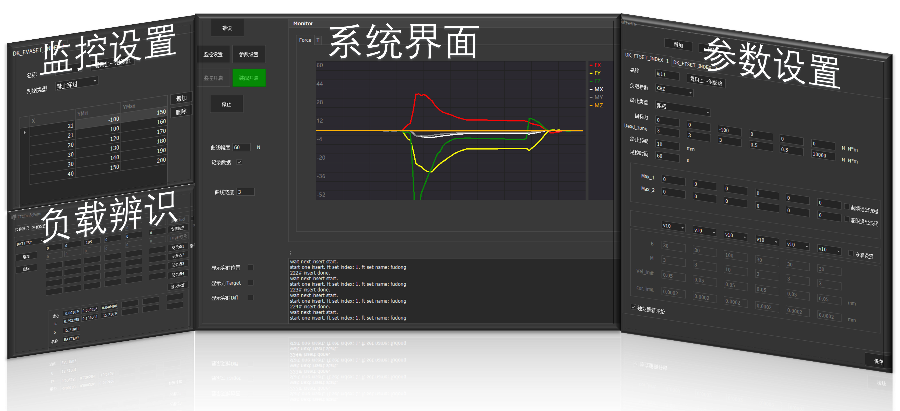
达宽科技的力控系统注重用户体验,使齿轮装配操作达宽科技的力控系统注重用户体验,使齿轮装配操作更加友好高效。系统设计直观,提供图形化界面和简单指令,让操作人员即使缺乏深厚技术背景也能快速上手。力控系统允许自定义参数,如力阈值和运动路径,适应不同装配需求,增强灵活性。更加友好高效。系统设计直观,提供图形化界面和简单指令,让操作人员即使缺乏深厚技术背景也能快速上手。力控系统允许自定义参数,如力阈值和运动路径,适应不同装配需求,增强灵活性。实际使用中,系统反馈机制提供实时数据,帮助用户监控装配进度并及时调整,提升操作信心。例如,在自动化车间,操作员通过触摸屏轻松控制机器人,执行复杂齿轮任务,无需手动干预。达宽科技持续收集用户反馈,优化力控系统易用性,确保满足多样化工业场景。这种用户友好设计提高生产力,降低操作错误率,使齿轮装配过程顺畅愉快,增强工作满意度,支持团队协作。借助力控系统优化内存对齐过程,工作效率获得提升,生产节奏更为协调。
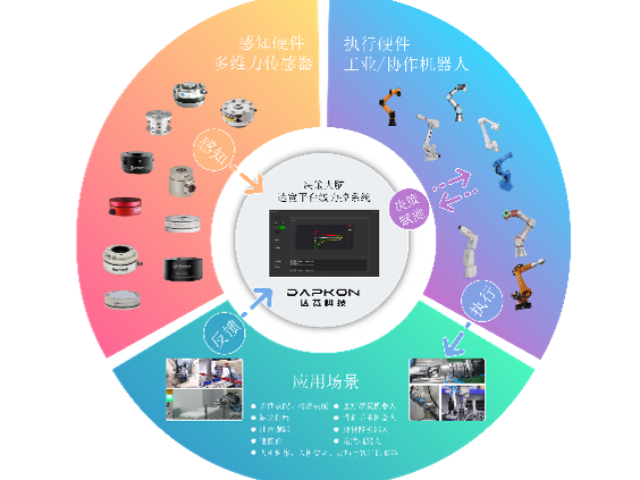
打磨抛光对力与轨迹的配合要求较高,达宽科技力控系统的力位协同功能,在这一环节展现出突出价值。打磨抛光时,力度过小可能导致表面残留毛刺,力度过大则易造成工件尺寸偏差或表面变形,而单纯的轨迹控制难以应对复杂的工件曲面。达宽科技力控系统能实现力与轨迹的准确配合,在引导机器人按预设轨迹移动的同时,持续监测打磨力度,实时调整机器人的移动速度与压力。这种力位协同模式让工件表面得到均匀打磨,既保证了抛光后的光滑度,又避免了过度打磨带来的损坏。力控系统的介入让机器人打磨抛光的过程更规范,无论是平面、曲面还是异形工件的打磨,都能保持稳定的作业效果,帮助用户提升打磨抛光的整体质量与效率。力控系统构建的动态控制闭环,助力达宽科技用户缩短机器人装配任务的调试周期。江苏机器人力控系统使用方法
在装配任务中,力控系统自适应调节力度,提升工作灵活性和适应性。湖北智能力控系统调试
达宽科技的机器人力控系统为轴孔装配提供了创新性的解决方案。在传统装配中,轴与孔的对准与压入高度依赖操作工的视觉判断与手感,极易因微小的角度偏差或力度不当导致卡滞、划伤甚至部件报废。达宽科技的力控系统赋予了机器人敏锐的“触觉感知”能力,使其能够在接触瞬间探测轴与孔的相对位置和受力状态,并实时调整机器人的姿态与前进向量,引导轴件以柔顺的方式滑入孔内。这种主动柔顺控制技术,完美模拟了熟练技师“慢找正、柔施力”的装配精髓,将依赖经验的“手感”转化为可量化、可复制的数字化工艺。对于用户而言,这意味着能够稳定可靠地完成高精度紧配合、盲孔配合等复杂装配任务,大幅降低了对精密夹具的依赖,提升了装配环节的整体柔性与可靠性。湖北智能力控系统调试


- 北京测试力控系统原理 2026-09-23
- 中国香港智能柔性力控系统厂家 2026-09-23
- 湖北机器人力控系统定制 2026-09-23
- 中国台湾新蓝机器人力控系统定制 2026-09-23
- 江苏智能柔性力控系统优势 2026-09-23
- 北京高精度力控系统供应商 2026-09-23
- 中国台湾柔性力控系统优点 2026-09-23
- 北京打磨力控系统优势 2026-09-22