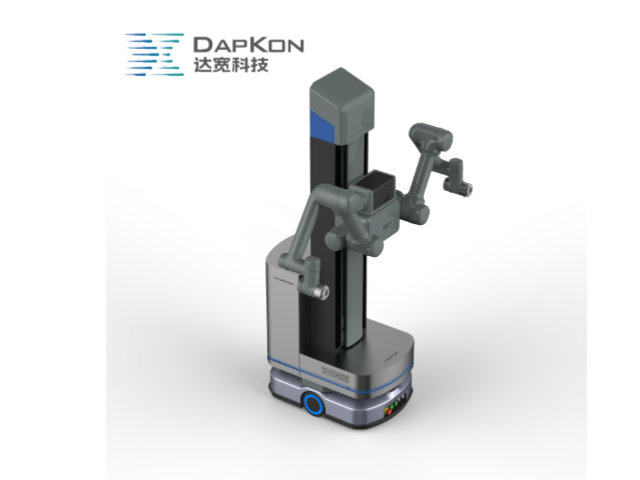
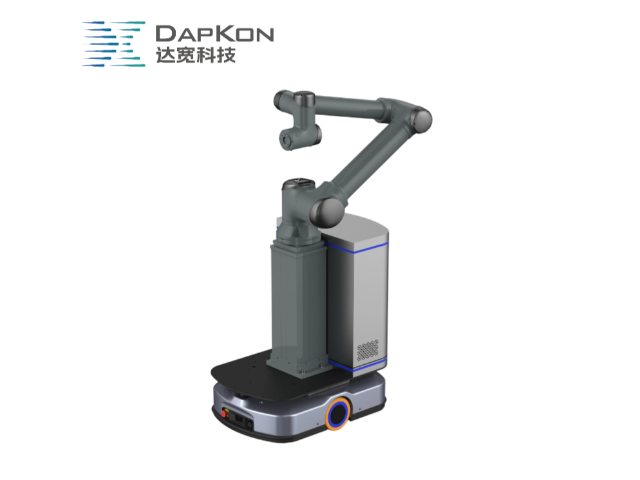
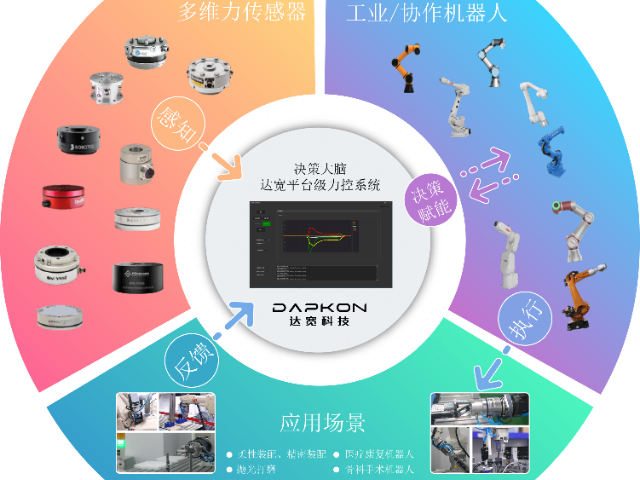
- 品牌
- 达宽科技,简控机器人,新蓝机器人
- 型号
- 机器人
- 加工定制
- 是
装配任务的复杂性往往体现在工件配合的精度要求与环境的不确定性上,而通用复合机器人凭借其力控感知与自适应调整能力,能够从容应对这一挑战。在轴孔装配、齿轮啮合、连接器插接等精细作业中,工件之间的微小偏差或位置偏移都可能导致装配失败或产品损伤。通用复合机器人集成了高灵敏度六维力传感器,在执行装配任务时,能够实时感知接触力的细微变化,并自动调整机械臂的运动轨迹与施加力度,实现类人化的试探与找正操作。达宽科技的通用复合机器人更进一步,将全力控技术融入底层控制逻辑,机器人的运动由设定的力参数直接驱动,刚度和阻尼可以根据不同装配工艺的需求灵活调整,有效避免因刚性接触导致的工件损伤。用户体验方面,操作人员只需通过简洁的界面设定装配目标,通用复合机器人即可自主完成复杂的装配流程,达宽科技通过持续优化力控算法,让机器人在真实生产环境中表现出优异的适应性与稳定性。通用复合机器人兼容多行业装配场景,达宽科技深耕打磨,助力企业装配自动化升级。吉林通用机器人制造商
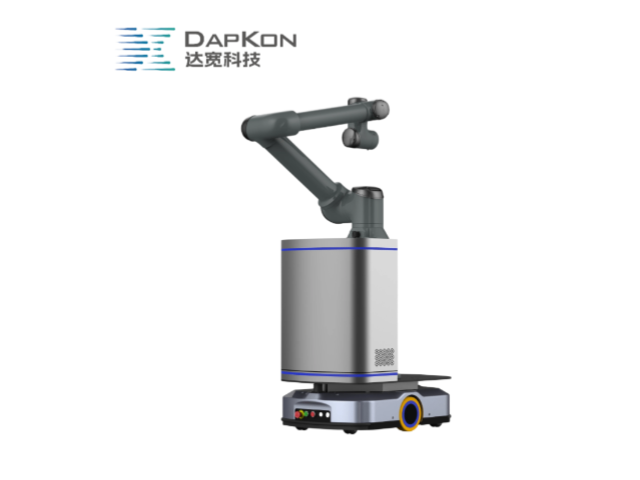
不同行业、不同产品的协同装配场景差异较大,通用双臂机器人凭借极强的适配性,可覆盖多领域装配作业,成为企业跨场景自动化升级的推荐。达宽科技结合行业落地经验,持续优化通用双臂机器人的运动算法与力控参数,让设备贴合轻工制造、五金加工、电子制造等行业的装配特性,满足多元化装配需求。通用双臂机器人可适应不同空间布局的装配工位,无论是开放式装配车间,还是紧凑型产线区域,都能灵活开展协同装配作业。针对多规格、多型号零部件的混线装配,通用双臂机器人可快速切换装配程序,无需更换主要硬件,轻松应对柔性化生产需求。通用双臂机器人还能完成精细装配与重载装配的切换,兼顾小件组装与大件对接任务,全方面满足企业各类协同装配诉求,让自动化装配不再受场景与品类限制。黑龙江智能柔性机器人报价达宽科技通用力控机器人,姿态调节柔和,顺畅完成多品类工件装配作业。
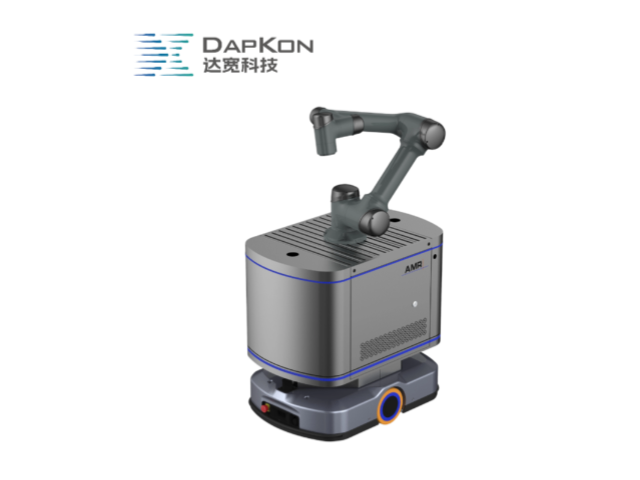
从用户体验角度分析,通用双臂机器人在协同装配任务中的表现更加贴近实际生产需求。设备通常配备直观的操作界面,使用户能够快速完成任务设置与路径规划。通用双臂机器人通过力控系统与视觉识别技术的结合,可以在装配过程中自动调整动作力度与位置,从而实现更加平稳的操作体验。这种能力使通用双臂机器人在面对复杂零部件时依然能够保持良好的装配效果。达宽科技在产品设计中注重人机交互体验,使操作人员能够更轻松地进行参数调整与功能扩展,进一步提升通用双臂机器人的实用价值。
在实际应用中,通用双臂机器人能够有效支持多工序协同装配。通过双臂之间的配合,通用双臂机器人可以同时完成固定、对接与紧固等操作,大幅提升装配效率。同时,通用双臂机器人支持多种末端工具切换,使其能够适应不同类型的装配需求。例如在电子产品、机械部件等领域,通用双臂机器人可以根据不同工艺要求进行灵活调整。达宽科技在这一方向持续优化产品结构,使通用双臂机器人具备更强的扩展能力,从而帮助企业在产品迭代过程中保持生产连续性。达宽科技通用力控机器人采用力控技术,实现装配过程的柔性接触与智能调节,有效保护精密工件免受损伤。
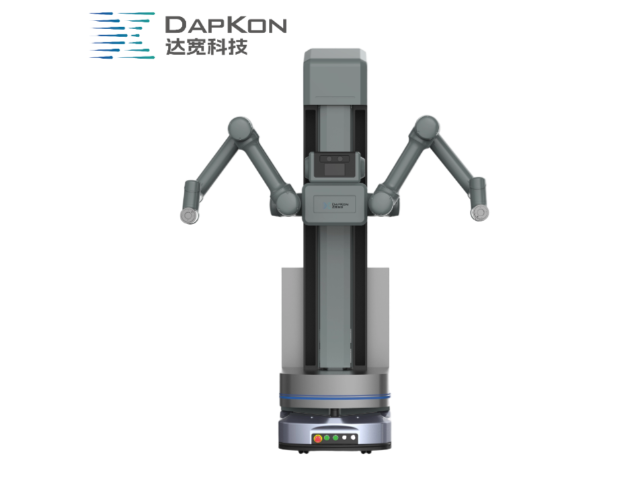
传统装配自动化设备往往受高度限制,只能适配单一工位,可升降的通用复合机器人凭借高度可调优势,大幅扩容装配适用场景,满足企业多元化装配需求。达宽科技针对工业装配痛点优化设计,让通用复合机器人的升降机构适配各类车间环境,无论是单层平铺式装配车间,还是多层立体式产线,都能稳定开展装配作业。通用复合机器人可根据物料存放高度、装配工位层级自主升降,快速完成高位取料、低位组装、跨层装配等连贯动作,打通物料流转与装配作业的衔接堵点。通用复合机器人兼容电子、五金、机械等多行业装配特性,针对不同高度、不同规格的零部件,都能灵活调整姿态完成组装任务。通用复合机器人无需改造现有产线高度结构,就能快速融入作业流程,帮助企业盘活高低位闲置工位,让装配场景不再受高度限制,实现装配作业的全场景覆盖。达宽科技通用力控机器人,开启智能装配,共创工业智能未来。宁夏柔性机器人设置
通用双臂机器人仿人操作,达宽科技助力复杂箱体灵活搬运。吉林通用机器人制造商
面向未来智能制造的发展趋势,达宽科技正推动可升降通用复合机器人与数字孪生、边缘计算等前沿技术的深度融合。通用复合机器人在升降作业中产生的海量数据可用于优化仓库布局和工位设计,为企业决策提供数据支撑。达宽科技建立了完善的技术服务体系,从现场勘察、方案设计到安装调试,为客户提供可升降通用复合机器人的全周期专业支持。随着柔性制造需求的持续增长,具备高度适应性的通用复合机器人将在更多工业领域承担关键装配任务,成为连接平面移动与立体作业的智能节点。选择达宽科技的可升降通用复合机器人,制造企业获得的不*是先进的自动化装备,更是经过大量工业场景验证的成熟解决方案与持续的技术创新承诺,助力企业在智能制造转型中建立竞争优势。吉林通用机器人制造商


- 柔性复合机器人方案 2026-09-16
- 江西通用人形机器人推荐 2026-09-16
- 河北力控机器人系统 2026-09-16
- 江西柔性人形机器人优点 2026-09-16
- 广西通用机器人 2026-09-16
- 青海通用人形机器人系统 2026-09-16
- 内蒙古双臂机器人推荐 2026-09-16
- 上海通用智能机器人报价 2026-09-15