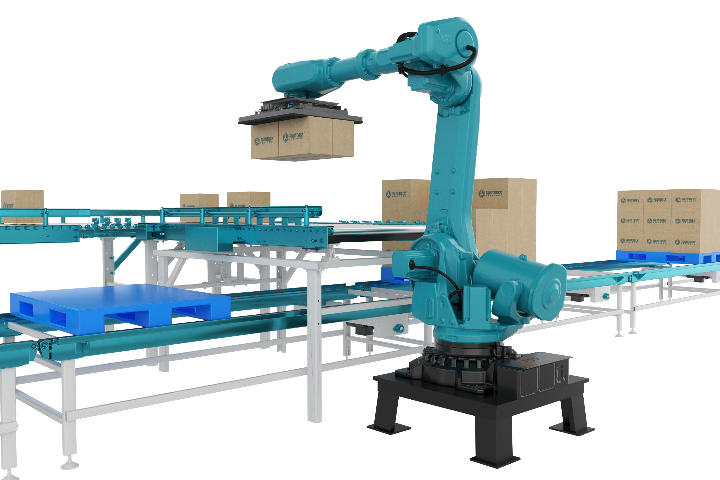
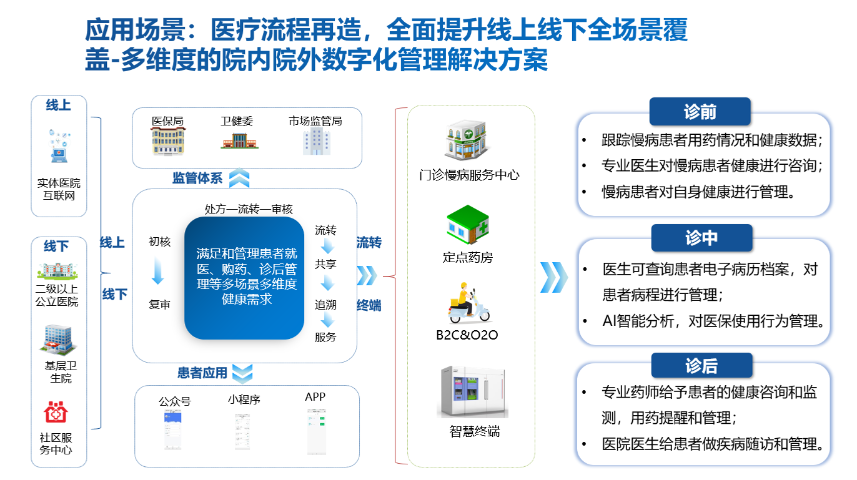
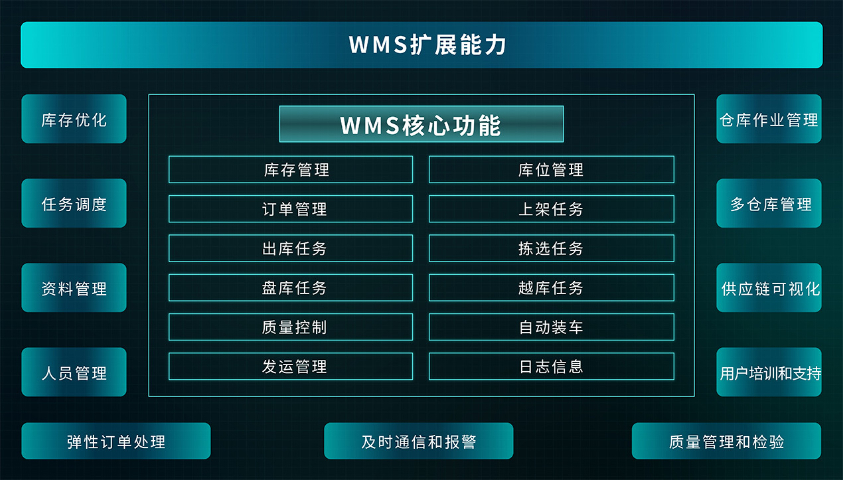
具体来说,AGV可以用于以下场景:货物搬运:AGV可以将货物从一个位置移动到另一个位置,例如将货物从货架上取下并放到指定的地方。库内搬运:AGV可以在仓库内部行驶,将货物从一个区域运到另一个区域,例如将货物从入库区域运到出库区域。货物分拣:AGV可以根据指令在仓库中自动寻找货物并将其放到指定的位置上,从而实现货物的自动分拣。医疗保健:AGV可以用于医院内的物流和运输任务,如送药、送餐、床位清洁等。它们可以在医院的走廊和楼层间自动导航,提供快速、安全和可靠的服务。医院中,AGV 机器人可帮忙运送药品、医疗器械,提升服务效率。物流机器人工作原理
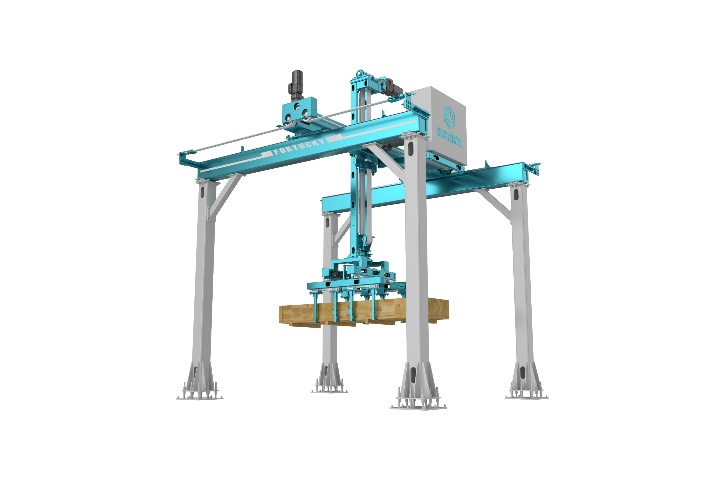
AGV(自主移动式机器人)是一种能够自行导航和完成工作任务的多功能设备。它普遍应用于各个行业,其中一些需要频繁进行搬运或输送的场所都会用到AGV技术。具体来说,以下是一些常见的应用场景:-在物流配送方面,许多企业开始采用无人驾驶卡车或者小型的AGV进行货物运输,这不*提高了效率也降低了成本;-在仓储管理中,通过运用AGV可以实现货物的自动化入库出库等操作,减少了人力投入并提升了准确率;此外,在一些制造业中也会应用到AGV来提高生产效率和减少人工干预的风险。除了以上几个常见领域外,AGV还被应用于医疗救援、食品加工等多个行业中。物流机器人工作原理AGV机器人广泛应用于汽车制造,实现零部件自动配送。
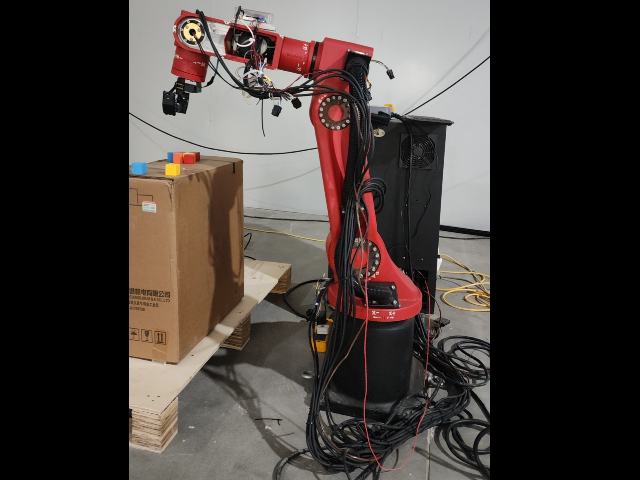
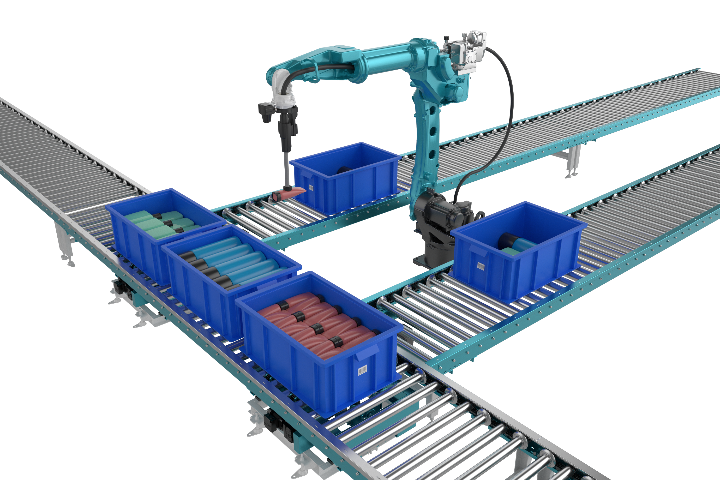
弧焊机器人:弧焊机器人主要用于各种汽车零部件的焊接生产。在这一领域,国际大型工业机器人制造商主要向成套设备供应商提供单元产品。关键技术包括:(1)弧焊机器人系统优化集成技术:弧焊机器人采用交流伺服驱动技术和高精度、高刚性RV减速器和谐波减速器,具有良好的低速稳定性和高速动态响应,可实现免维护功能。(2)协调控制技术:控制多机器人和换位机的协调运动,既能保持焊枪和工件的相对姿态,满足焊接工艺的要求,又能避免焊枪与工件的碰撞。(3)精确焊接轨迹跟踪技术:结合激光传感器和视觉传感器离线工作模式的优点,采用激光传感器实现焊接过程中的焊接跟踪,提高复杂工件焊接机器人的柔性和适应性,结合视觉传感器离线观察获得焊接跟踪的残余偏差,根据偏差统计获得补偿数据,修正机器人运动轨迹,在各种条件下获得较佳焊接质量。
AGV机器人关键技术包括如下几种:(1)动态轨迹修正技术:通过传感器信息与机器人运动信息的整合,检测晶圆与手指之间的基准位置偏移,通过动态修正运动轨迹,确保机器人从真空腔室的一个站准确地将晶圆转移到另一个站。(2)真空环境下多轴精密轴系的设计。采用轴在轴中的设计方法,减少轴之间的不同心和惯性不对称。(3)符合SEMI标准的真空机器人语言:根据真空机器人处理要求、机器人操作特点和SEMI标准,完成真空机器人专门使用语言。食品饮料行业,卫生级 AGV 机器人保障食品搬运过程安全卫生。
面对大的载荷,如何保障AGV设备的稳定性与安全性便十分重要,因此在该设备中使用了44.57行走减速比、140的转向减速比,2550mm*1300mm*570mm的外形尺寸,从而平稳地实现物资转运。除此以外,我们还匹配了多种安全措施与系统,通过设置安全避障范围,360°安全防护,柔性防撞条,急停按钮,多级警示,故障报告等软件、硬件设备优化,保证重型AGV机器人稳定高效运转。用于火箭、导弹等大型设备运载的AGV设备,可以在无人操作,电脑预设系统的控制下实现自主组装,不*提高了精确度,还较大程度上提高了生产效率。通过红外传感器,AGV机器人能在黑暗环境中正常工作。四向穿梭机器人批发价格
通过机器学习,拣选机器人能够不断优化路径和抓取方式,适应多样化需求。物流机器人工作原理
关键技术包括:(1)激光加工机器人结构优化设计技术:采用大范围框架本体结构,在增加作业范围的同时,保证机器人精度;(2)机器人系统误差补偿技术:根据工作空间大、精度高的综合加工机器人要求,结合其结构特点,采用非模型方法和基于模型方法的混合机器人补偿方法,完成几何参数误差和非几何参数误差的补偿。(3)高精度机器人检测技术:将三坐标测量技术与机器人技术相结合,实现机器人高精度在线测量。(4)激光加工机器人专门使用语言实现技术:根据激光加工和机器人操作的特点,完成激光加工机器人专门使用语言。(5)网络通信和离线编程技术:具有串口、CAN等网络通信功能,实现机器人生产线的监控管理;并实现机器人离线编程控制。物流机器人工作原理