- 品牌
- 控为
- 型号
- 齐全
随着具身智能进入“生产力兑现”阶段,运动控制技术正与视觉语言模型(VLA)、世界模型等加速协同演进。模型能力正从单纯理解语言,向理解和预测物理世界(包括物体关系、动作后果及环境变化)的方向发展,这对计算工程系统提出了更高要求。产业实践表明,依托先进的AI计算基础设施(如百度百舸平台),已能支持从数据处理、模型训练、仿真评测到真机推理部署的全流程,推动包含运动控制在内的模型系统从研究原型走向工程应用,在部分场景中单步推理延迟已进入百毫秒级别。 [26]支持S曲线、梯形曲线等加减速模式,减少机械振动。苏州微型运动控制器联系方式
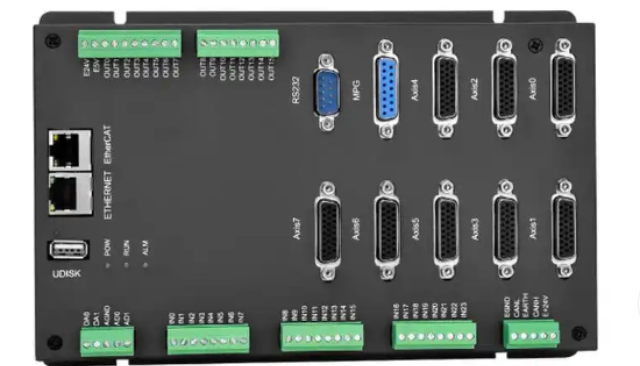
运动控制是自动化的分支领域,起源于伺服控制技术,通过伺服机构对机械运动部件的位置、速度进行实时控制,其技术实现路线主要分为可编程逻辑控制器(PLC)和通用运动控制(GMC)两大类。系统由运动控制器、驱动器、执行器、反馈传感器和机械部件组成,**功能包括速度控制、点位控制及电子齿轮(电子凸轮)技术 [2] [12]。在具身智能中,运动控制算法作为“小脑”承担机器人运动平衡与本体感知功能 [1]。算法持续进步,从2025年春晚到2026年已能流畅完成舞蹈、功夫等高难度动作 [4];2026年4月,在苏超开幕式上完成了290台机器人的大规模集群演出 [16]。行业正进入“拼规模化交付”和验证“商业化能力”的关键阶段 [11] [14]。应用已扩展到自动化物流、海关检查、电力巡检等领域,并应用于半导体设备、数控加工中心与工业激光设备等**装备领域,同时正不断拓展至医疗与服务机器人等新兴领域 [2] [8] [10] [12] [17]。苏州微型运动控制器联系方式基于ROS(机器人操作系统)或开源硬件(如Arduino、Raspberry Pi)的低成本运动控制方案。
伴随市场扩张,行业正从早期的“拼技术”演示,进入“拼规模化交付”和验证“商业化能力”的关键阶段。资本市场关注点也从“团队背景与酷炫Demo”转向企业的财务健康度与实际交付能力。这一趋势在资本市场得到印证,头部企业通过上市和融资强化技术壁垒和市场拓展 [14]。然而,制约运动控制与具身智能发展的“数据荒”问题依然突出,家庭与工业场景的数据采集面临隐私与商业机密壁垒,短期内仍是技术迭代的主要挑战 [11]。与此同时,具身智能赛道正经历从早期投资热潮向理性发展的转变,行业逐步回归理性并进入“行业洗牌”阶段,部分缺乏核心技术的企业面临竞争压力,但长期成长空间依然广阔,硬核科技企业持续获得支持 [18]。
众多机械部件用以将执行器的运动形式转换为期望的运动形式,它包括齿轮箱、轴、滚珠丝杠、齿形带、联轴器以及线性和旋转轴承。通常,一个运动控制系统的功能包括:速度控制点位控制(点到点)。有很多方法可以计算出一个运动轨迹,它们通常基于一个运动的速度曲线如三角速度曲线,梯形速度曲线或者S形速度曲线。电子齿轮(或电子凸轮)。也就是从动轴的位置在机械上跟随一个主动轴的位置变化。一个简单的例子是,一个系统包含两个转盘,它们按照一个给定的相对角度关系转动。电子凸轮较之电子齿轮更复杂一些,它使得主动轴和从动轴之间的随动关系曲线是一个函数。这个曲线可以是非线性的,但必须是一个函数关系。它的主要功能是根据输入的指令,精确控制电机或其他执行器的运动轨迹、速度和加速度。
以参赛的清华大学火神队为例,其机器人通过新增专属传球动作、优化射门与跑步行进模块、重构软件决策系统以适配复杂场景、完善多机协同逻辑等方式实现了技术迭代。赛事规则(如进球判定要求两个不同机器人先后触球)也倒逼各队打磨多机传切配合能力,凸显了实现复杂多机协同所面临的挑战。此类竞技场景打磨成熟的算法与步态控制方案,具备向家庭服务、应急救援等民用场景迁移的潜力,推动了技术落地 [25]。同时,随着运动控制等核心技术的进步,人形机器人的功能边界正从传统的工业劳动持续向文化体验与休闲活动等日常场景延展。总线型控制器的数据传输速率(如100Mbps EtherCAT)。苏州微型运动控制器联系方式
通过脉冲信号控制步进/伺服驱动器(传统但成本低)。苏州微型运动控制器联系方式
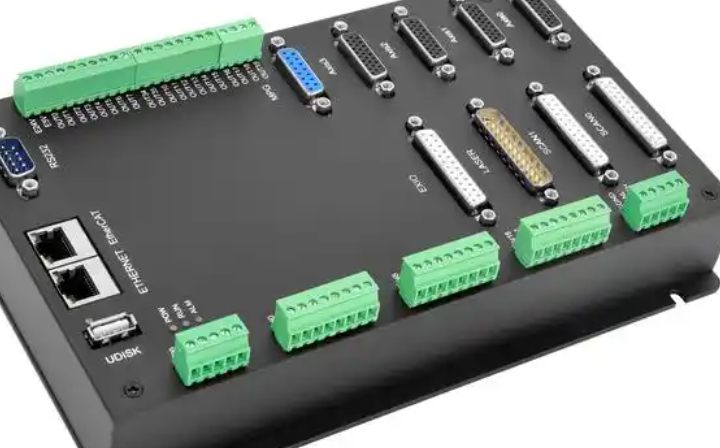
该类控制器集成了硬件比较输出PSO、高速锁存、PWM、电子凸轮、电子齿轮、位置同步、多坐标系控制、轨迹前瞻、螺距补偿、视觉飞拍、连续轨迹插补等高级运动控制功能 [1-4] [6] [9-10]。在软件支持上,兼容PLC、Basic、HMI组态、C#、C 、LabVIEW、Python以及国产IDE如RTSys等多种编程与开发环境 [1-4]。安全特性方面,总线型运动控制器支持程序加密、掉电检测与存储功能 [1-2] [9-10]。总线型运动控制器支持直线插补、任意空间圆弧插补、螺旋插补、样条插补等多种插补方式,并支持多轴(如16轴、32轴)联动插补以实现复杂的空间轨迹运动 [1-2]。其同步控制技术包括电子凸轮与电子齿**能,可实现轴间精确的同步跟随运动,应用于绕线、飞剪等工艺 [2] [7]。控制器的高精度位置同步输出(PSO)功能可在连续轨迹加工中,实现与运动位置严格同步的精细输出,例如用于精密点胶胶量控制和激光能量控制 [1-4] [6] [9-10]。苏州微型运动控制器联系方式
苏州控为自动化科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的家用电器中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,苏州控为自动化供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


- 相城区微型运动控制器大概价格 2026-11-05
- 张家港附近运动控制器特点 2026-11-04
- 吴江区微型运动控制器平均价格 2026-11-04
- 虎丘区微型运动控制器特点 2026-11-04
- 高新区微型运动控制器要求 2026-11-04
- 苏州附近运动控制器现价 2026-11-04
- 姑苏区自制运动控制器保修 2026-11-04
- 高新区安装运动控制器订制价格 2026-11-03