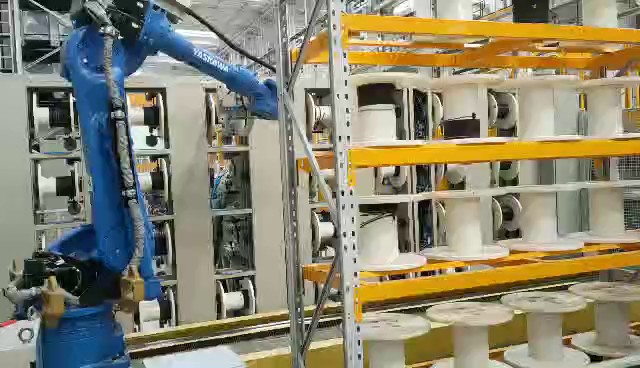
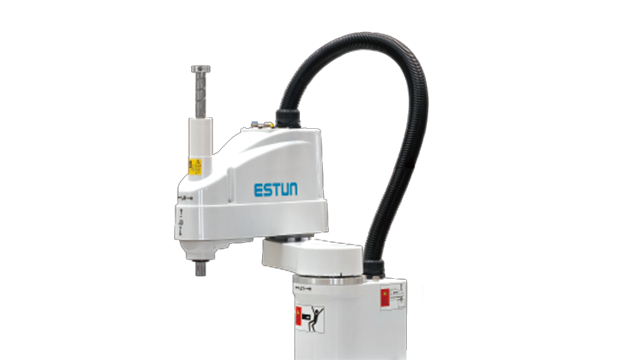
工业机器人系统是现代制造业实现智能化与柔性化转型的**驱动力。在传统自动化产线上,设备功能单一,难以适应产品的快速迭代。而工业机器人,特别是通过先进的离线编程和3D仿真技术,能够快速切换生产任务。一条搭载了多台工业机器人的生产线,可以在短时间内通过程序切换,从生产一款车型的门板转为焊接另一款车型的车架,极大地提升了生产线的灵活性和响应市场变化的能力。这种柔性化生产模式完美契合了当前“小批量、多品种”的消费趋势,降低了企业的换线成本和库存压力。相比于六轴机器人,SCARA机器人在平面插补和高速分拣方面具有明显优势。国产机械手减少人工成本
工业机器人的应用已从**初的汽车行业焊接、喷涂,扩展到几乎所有的制造领域,成为提升质量、效率和柔性的关键力量。在汽车制造行业,机器人依然是***主力,从事**度的点焊、精细的弧焊、高效的喷涂以及笨重车身的搬运工作,保证了生产节拍和产品一致性。在电子制造行业,SCARA和桌面型六轴机器人大显身手,以其高速度和超高精度完成芯片贴装、电路板焊接、屏幕贴合和零部件检测等精密任务,适应了电子产品迭代快、元件微小的特点。食品与医药行业则大量使用符合卫生标准的Delta并联机器人,用于高速分拣、包装和码垛,同时避免了人为污染。此外,在金属加工、塑料化工、物流仓储等领域,机器人也广泛应用于机床上下料、物料搬运、快递分拣和智能仓库中的无人化出入库作业。近年来,新兴应用如打磨抛光通过力控机器人实现复杂曲面的一致性加工;检测维护利用机器人搭载高清相机进行设备巡检和缺陷识别。这些多元化的应用场景充分证明,工业机器人已成为制造业转型升级中不可或缺的**装备。国产机械手减少人工成本按机械结构,机器人主要分为关节型、直角坐标型、并联型,适应不同工业场景和生产节拍要求。

一个完整的工业机器人系统通常由三大**部分构成:首先是机械本体,即机器人的“身体”,包括基座、臂部、腕部和末端执行器(即手部,如焊枪、夹爪、喷枪等),其结构决定了机器人的运动空间和灵活性;其次是控制系统,相当于机器人的“大脑与神经”,负责处理编程指令、进行运动轨迹规划和伺服控制,并向各关节发出动作信号;***是伺服驱动系统,如同“肌肉”,根据控制系统的指令,驱动电机和减速器,精确地带动机械本体完成预定动作。根据几何结构,工业机器人主要可分为关节型、SCARA型、直角坐标型、并联型(如Delta机器人)和圆柱坐标型等,每种类型都有其独特的运动特点和优势应用领域。
工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。喷涂机器人具备防爆设计,通过柔性手腕实现复杂工件表面的均匀涂层覆盖。
在现代智能工厂的框架下,工业机器人已不再是孤立运行的单元,而是作为一个重要的数据节点,是实现工业4.0和智能制造的**要素。机器人控制系统能够实时采集并上传大量运行数据,如运行周期、扭矩、电流、故障代码、工艺参数等。这些数据通过物联网平台汇聚到制造执行系统(MES)或企业资源计划(ERP)中,使得管理人员能够对生产状态进行实时监控、分析与优化,实现预测性维护,避免非计划停机。更进一步,通过与数字孪生技术结合,可以在虚拟环境中对机器人的动作和整个生产流程进行仿真与调试,极大缩短了现场调试时间。因此,工业机器人是构建透明化、数字化、智能化工厂的物理基础,它驱动着生产模式从经验驱动向数据驱动转变,为**终实现自适应、自决策的“黑灯工厂”提供了关键的技术支撑。装配机器人依靠力觉传感器精确控制插入力,完成精密零部件如轴承或电子元件的组装。国产机械手减少人工成本
协作机器人具备力觉感知与安全停止功能,能直接与工人在无护栏环境中配合完成复杂工序。国产机械手减少人工成本
很多客户问“该买哪种”,我们的原则是“只选对的不选贵的”。固定工位标准作业(如焊接、打磨)——用工业臂替代高级焊工和打磨工,一个人形成本够买3台工业臂;仓储巡检和跨区域配送——用移动机器人替代巡检员和配送工,无需改造厂房;柔性装配和护理场景——人形机器人直接适配现有工位和工具,替代通用型装配工。我们不推销**贵的,只推荐投入产出比比较高的组合。某物流中心采用我们“移动机器人+工业臂”组合,替代了12个夜班岗位,18个月收回投资。国产机械手减少人工成本